제1장 — 라그랑주 역학
Computed correspondence / Figure 1.1
그림을 베끼지 않고 경로를 다시 계산한다
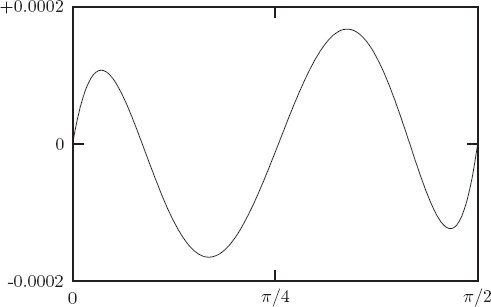
원문의 Figure 1.1은 작용을 최소화한 다항 경로와 조화진동자의 참 경로
\(q(t)=\cos t\) 사이의 오차를 보여 줍니다.
이 셀은 Emmy의 find-path로 중간점 세 개를 다시 구합니다. 아래 SVG는
그 결과를 표본화해 그리며, 원본 그림과 별개의 계산 adaptation입니다.
역학의 목적은 물체가 “시간”과 함께 공간에서 어떻게 위치를 바꾸는지를 기술하는 것이다. 심각한 숙고와 상세한 설명 없이 역학의 목적을 이와 같이 정식화한다면, 나는 명료성이라는 성스러운 정신에 거슬러 중대한 죄를 내 양심에 지우게 될 것이다. 이 죄들을 드러내는 일로 나아가자.
Albert Einstein, Relativity, the Special and General Theory [16], p. 9
이 책의 주제는 운동과 그것을 기술하는 데 쓰이는 수학 도구다.
수 세기에 걸친 행성 운동의 주의 깊은 관찰은 그 운동 안의 규칙성을 드러냈고, 일식·월식과 합 같은 현상을 정확히 예측하게 했다. 이 규칙성을 정식화하고 마침내 이해하려는 노력은 수학의 발전으로 이어졌으며, 수학이 물리 세계의 측면을 기술하는 데 효과적으로 쓰일 수 있음을 발견하게 했다. 수학으로 자연 현상을 기술할 수 있다는 것은 놀라운 사실이다.
저글러가 던진 곤봉은 꽤 예측 가능한 경로를 따르고 꽤 예측 가능한 방식으로 회전한다. 실제로 저글링의 기술은 이 예측 가능성에 결정적으로 의존한다. 행성 운동을 기술하는 데 쓰이는 같은 수학 도구를 저글링 곤봉의 운동을 기술하는 데도 쓸 수 있다는 사실 또한 놀라운 발견이다.
고전역학은 상호작용을 기술하는 힘을 받는 입자계의 운동을 기술한다. 저글링 곤봉과 같은 복잡한 물체는 뻣뻣한 상호작용력이 유지하는 고정된 공간 관계를 지닌 무수한 입자로 모형화할 수 있다.
계가 움직일 수 있는 생각 가능한 방식은 많지만, 결코 일어나지 않는 것도 많다. 우리는 저글링 곤봉이 공중에서 멈추거나 잡히기 전에 저글러의 머리 둘레를 열네 번 돌 수 있다고 상상할 수 있지만, 그런 운동은 일어나지 않는다. 실제로 일어날 수 있는 계의 운동을 다른 생각 가능한 운동과 어떻게 구별할 수 있을까? 생각 가능한 모든 운동 가운데 실현 가능한 운동을 구별하게 해 주는 어떤 수학 함수를 고안할 수 있을지도 모른다.
계의 운동은 매 순간 계의 모든 부분의 위치를 주어 기술할 수 있다. 이와 같은 계의 운동 기술을 /배치 경로(configuration path)/라 부른다. 배치 경로는 시간의 함수로서 배치를 지정한다. 저글링 곤봉은 공중을 날며 회전한다. 저글링 곤봉의 배치는 곤봉의 위치와 방향을 주어 지정된다. 저글링 곤봉의 운동은 시간의 함수로서 곤봉의 위치와 방향을 주어 지정된다.
우리가 찾는 경로-구별 함수는 배치 경로를 입력으로 받아 어떤 출력을 낸다. 이 함수는 입력이 실현 가능한 경로일 때 어떤 특징적인 거동을 하기를 바란다. 예를 들어 출력은 수일 수 있고, 이 수가 실현 가능한 경로에서만 영이 되도록 만들 수 있다. 뉴턴의 운동방정식이 이 형식이다. 매 순간 뉴턴의 미분방정식이 만족되어야 한다.
그러나 더 큰 통찰과 힘을 주는 다른 전략이 있다. 실현 가능한 경로에서 최솟값을 갖는 경로-구별 함수를 찾을 수 있다—가까이에 있는 실현 불가능한 경로에서는 함수값이 실현 가능한 경로에서보다 더 높다. 이것이 /변분 전략(variational strategy)/이다. 각 물리계에 대해, 각 실현 가능한 경로에서 정지점을 가짐으로써 계의 실현 가능한 운동을 구별하는 경로-구별 함수를 고안한다1. 매우 다양한 계에서 계의 실현 가능한 운동은 변분 원리로 정식화될 수 있다.2
뉴턴과 그 시대의 다른 이들이 고안한 역학은 계 안의 각 입자의 위치, 속도, 가속도로 계의 운동을 기술한다. 역학의 뉴턴식 정식화와 달리, 역학의 변분적 정식화는 계 전체의 운동에 연관된 집합량으로 계의 운동을 기술한다.
뉴턴식 정식화에서 힘은 흔히 계의 퍼텐셜 에너지의 도함수로 쓸 수 있다. 계의 운동은 개별 성분 입자가 이 힘에 어떻게 반응하는지를 고려하여 결정된다. 운동방정식의 뉴턴식 정식화는 본질적으로 입자 하나하나의 기술이다.
변분적 정식화에서 운동방정식은 운동 에너지와 퍼텐셜 에너지의 차로 정식화된다. 퍼텐셜 에너지는 계 안 입자들의 배치가 특징짓는 수이고, 운동 에너지는 계 안 입자들의 속도로 결정되는 수다. 퍼텐셜 에너지도 운동 에너지도 그 위치와 속도를 어떻게 지정하는지에 의존하지 않는다. 그 차이는 계 전체의 특징이며 계를 어떻게 지정하는가의 세부에 의존하지 않는다. 따라서 다루기 쉬운 계 기술 방식을 자유롭게 선택할 수 있다. 우리는 뉴턴식 정식화에 고유한 입자 하나하나의 기술에서 벗어난다.
변분적 정식화는 뉴턴식 정식화보다 수많은 장점을 지닌다. 계의 상태를 기술하는 매개변수들에 대한 운동방정식은 그 매개변수의 선택과 관계없이 같은 방식으로 유도된다. 정식화 방법은 좌표계 선택에 의존하지 않는다. 계 입자들 사이에 위치 구속조건이 있으면 뉴턴식 정식화에서는 이 구속조건을 유지하는 힘을 고려해야 하지만, 변분적 정식화에서는 구속조건을 좌표에 넣을 수 있다. 변분적 정식화는 보존 법칙과 대칭 사이의 연관을 드러낸다. 변분적 정식화는 계의 특정 운동을 그 계의 모든 가능한 운동의 문맥 안에 놓는 틀을 제공한다. 우리는 이 장점들 때문에 변분적 정식화를 추구한다.
1.1 배치공간
질량과 위치를 가지지만 내부 구조는 없는 구성 점입자로 이루어졌다고 생각할 수 있는 역학계를 생각하자.3 연장된 물체는 그들 사이에 특정 공간 관계를 지닌 많은 수의 이 구성 입자로 이루어졌다고 생각할 수 있다. 연장된 물체는 구성 입자들 사이의 공간 구속조건 때문에 모양을 유지한다. 계의 모든 구성 입자의 위치를 지정하면 계의 /배치(configuration)/를 지정한 것이다. 연장된 물체의 모양을 결정하는 것과 같은 계 부분들 사이의 구속조건이 존재한다는 것은 구성 입자들이 가능한 모든 위치를 취할 수 없다는 뜻이다. 취할 수 있는 계의 모든 배치의 집합을 그 계의 /배치공간(configuration space)/이라 한다. 배치공간의 차원(dimension)/은 배치를 완전히 지정하기 위해 주어야 하는 매개변수의 최소 수다. 배치공간의 차원은 계의 /자유도(degrees of freedom) 수라고도 부른다.4
구속되지 않은 단일 입자의 배치를 지정하려면 세 매개변수가 필요하다. 점입자는 3차원 배치공간을 갖는다. 점입자가 하나보다 많은 계를 다룬다면 배치공간은 더 복잡하다. 분리된 입자가 k/개이면 가능한 배치를 기술하는 데 3/k 매개변수가 필요하다. 계 부분들 사이에 구속조건이 있으면 배치는 더 낮은 차원의 공간으로 제한된다. 예를 들어 입자 사이의 거리가 고정되도록 3차원에서 움직이도록 구속된 두 점입자로 이루어진 계는 5차원 배치공간을 갖는다. 따라서 세 수로 한 입자의 위치를 고정하고, 다른 두 수로 첫 입자에 대한 다른 입자의 상대 위치를 줄 수 있다.
저글링 곤봉을 생각하자. 곤봉을 이루는 원자들의 위치를 주면 곤봉의 배치가 지정된다. 그러나 배치를 기술하는 더 경제적인 방법이 존재한다. 저글링 곤봉이 정말로 강체라는 이상화에서는 곤봉의 모든 원자 사이 거리가 일정하게 남는다. 그러므로 한 원자의 위치와 곤봉의 방향을 주어 곤봉의 배치를 지정할 수 있다. 구속조건을 사용하면 이 정보로부터 곤봉의 다른 모든 구성요소 위치를 결정할 수 있다. 저글링 곤봉의 배치공간 차원은 여섯이다. 공간에서 위치를 지정하는 매개변수의 최소 수는 셋이고, 방향을 지정하는 매개변수의 최소 수도 셋이다.
계가 시간과 함께 전개함에 따라 구성 입자들은 구속조건을 받으며 움직인다. 각 구성 입자의 운동은 변하는 배치를 기술하여 지정된다. 따라서 계의 운동은 배치공간 안의 경로를 따라 전개하는 것으로 기술할 수 있다. 배치 경로는 어느 때에나 계의 배치를 주는 함수인 배치-경로 함수로 지정할 수 있다.
연습문제 1.1: 자유도
아래에 기술된 각 역학계에 대해 배치공간의 자유도 수를 구하라.
- a. 저글링 곤봉 세 개.
- b. 고정된 지지점에 붙은 질량 없는 강체 막대에 매달린 질점(진자추)으로
이루어진 구면 진자. 진자추는 강체 막대가 부과하는 구속조건을 받으며 어느 방향으로든 움직일 수 있다. 질점에는 균일한 중력이 작용한다.
- c. 고정된 지지점에 붙은 두 번째 질량 없는 막대에 매달린 두 번째 질점, 그리고 그 두 번째 질점에 붙은 질량 없는 강체 막대에 매달린 하나의 질점으로 이루어진 구면 이중 진자. 질점들에는 균일한 중력이 작용한다.
- d. 마찰 없이 굽은 강체 철사 위를 미끄러지는 질점.
- e. 물체의 대칭축 위 한 점이 고정 지지점에 붙은 강체 축대칭 물체로 이루어진
팽이. 균일한 중력이 작용한다.
- f. *e.*와 같지만 축대칭이 아닌 경우.
1.2 일반화 좌표
특정 배치에 관해 말할 수 있으려면 그 배치에 꼬리표를 붙이는 매개변수 집합이 필요하다. 계의 배치를 지정하는 데 쓰이는 매개변수를 /일반화 좌표(generalized coordinates)/라 한다. 구속되지 않은 자유 입자를 생각하자. 입자의 배치는 그 위치를 주어 지정된다. 여기에는 세 매개변수가 필요하다. 구속되지 않은 입자는 세 자유도를 갖는다. 입자의 위치를 지정하는 한 방법은 선택한 좌표축에 대한 직교 좌표를 지정하는 것이다. 위치의 직교 성분은 구속되지 않은 입자의 일반화 좌표다. 또는 이상적인 평면 이중 진자를 생각하자. 하나의 질점이 고정점에서 주어진 거리만큼 떨어지도록 강체 막대가 구속하고, 두 번째 질량이 첫 번째 질량에서 주어진 거리만큼 떨어지도록 또 다른 강체 막대가 구속하며, 모두 수직 평면에 갇혀 있다. 두 막대의 방향을 주면 배치가 지정된다. 여기에는 적어도 두 매개변수가 필요하다. 평면 이중 진자는 두 자유도를 갖는다. 각 막대의 방향을 지정하는 한 방법은 수직 연직선과 이루는 각을 지정하는 것이다. 이 두 각은 평면 이중 진자의 일반화 좌표다.
좌표 수는 배치공간 차원과 같을 필요는 없지만, 적어도 그만큼은 있어야 한다. 필요한 것보다 많은 매개변수로 작업하도록 선택할 수 있지만, 그러면 그 매개변수는 계를 가능한 배치, 곧 배치공간의 원소로 제한하는 구속조건을 받는다.
위에서 기술한 평면 이중 진자에서는 두 각 좌표면 배치를 지정하기에 충분하다. 선택한 좌표축에 대해 평면 안의 각 질량의 직교 좌표를 일반화 좌표로 취할 수도 있다. 이들도 좋은 좌표이지만, 가능한 배치를 계의 실제 기하로 제한하는 구속조건을 명시적으로 염두에 두어야 한다. 배치공간과 같은 차원을 가진 좌표 집합은 좌표 사이의 명시적 구속조건을 다룰 필요가 없으므로 작업하기 쉽다. 따라서 당분간 배치 좌표 수가 자유도 수와 같은 정식화만 고려할 것이다. 뒤에는 중복 좌표와 명시적 구속조건을 지닌 계를 다루는 법을 배운다.
일반적으로 배치는 어떤 차원 의 공간 을 이룬다. 차원 배치공간은 배치공간의 원소를 실수의 -튜플로 사상하는 좌표 함수 를 선택하여 매개변수화할 수 있다.5 차원이 하나보다 크면 함수 는 개의 독립 좌표 함수6 χi, i = 0, …, n − 1의 튜플이며, 각 χi/는 배치공간의 어떤 영역에서 정의된 실숫값 함수다.7 배치공간 /M 안의 주어진 배치 m/에 대해 좌표 함수의 값 /χi/(/m)는 그 배치의 일반화 좌표다. 이 일반화 좌표로 n/차원 배치공간의 점을 실수의 /n-튜플과 동일시할 수 있다.8 주어진 어느 배치공간에 대해서든 일반화 좌표를 선택하는 방법은 매우 다양하다. 구속 없이 움직이는 단일 점에도 직교 좌표, 극좌표, 또는 마음에 드는 다른 좌표계를 선택할 수 있다.
계의 운동은 시간을 배치공간 점으로 사상하는 배치 경로 γ/로 기술할 수 있다. 배치 경로에 대응하는 것은 시간을 일반화 좌표의 튜플로 사상하는 /좌표 경로 다.9 자유도가 하나보다 크면 좌표 경로는 구조화된 객체다. 는 성분 좌표 경로 함수 의 튜플이다. 각 순간 에서 값 은 배치의 일반화 좌표다.
좌표 경로 의 도함수 는 주어진 순간에 배치 좌표의 변화율을 주는 함수10다. Dq/(/t) = (Dq/0(/t), …, Dq//n/−1(/t)). 일반화 좌표의 변화율을 /일반화 속도(generalized velocity)/라 한다.
연습문제 1.2: 일반화 좌표
연습문제 1.1의 각 계에 대해, 계의 거동을 기술하는 데 쓸 수 있는 일반화 좌표계를 지정하라.
1.3 정지 작용 원리
각 물리계에 대해 실현 가능한 경로에서 정지하는 경로-구별 함수가 있다고 가정하자. 그 성질 일부를 추론해 보자.
운동의 경험
우리의 일상 경험은 물리적 운동이 연속적이고 매끄러운 배치 경로로 기술될 수 있음을 시사한다.11 우리는 저글링 곤봉이 한 장소에서 다른 장소로 건너뛰는 것을 보지 못한다. 저글링 곤봉이 움직이는 방식을 갑자기 바꾸는 것도 보지 못한다.
우리의 일상 경험은 물리계의 운동이 계의 전체 역사에 의존하지 않음을 시사한다. 저글링 곤봉이 공중에 던져진 뒤 방에 들어가면 우리는 그것이 언제 저글러의 손을 떠났는지 알 수 없다. 우리가 문으로 들어올 때 보이는 결과와 같은 결과를 내면서 저글러는 여러 시각에 여러 장소에서 곤봉을 던졌을 수 있다.12 따라서 곤봉의 운동은 역사의 세부에 의존하지 않는다.
우리의 일상 경험은 물리계의 운동이 결정론적임을 시사한다. 실제로 적은 수의 매개변수가 계 역사의 중요한 측면을 요약하고 미래 전개를 결정한다. 예를 들어 어느 순간이든 저글링 곤봉의 위치, 속도, 방향, 방향 변화율이면 곤봉의 미래 운동을 완전히 결정하기에 충분하다.
실현 가능한 경로
운동 경험에서 우리는 실현 가능한 배치 경로에 관한 몇 가지 기대를 끌어낸다. 경로가 실현 가능하다면 그 경로의 어느 구간도 실현 가능한 경로 구간이다. 반대로 경로의 모든 구간이 실현 가능한 경로 구간이면 그 경로는 실현 가능하다. 경로 구간의 실현 가능성은 그 구간 안 경로의 모든 점에 의존한다. 경로 구간의 실현 가능성은 경로 구간의 모든 점에 같은 방식으로 의존한다. 경로의 어느 부분도 특별하지 않다. 경로 구간의 실현 가능성은 오직 구간 안의 경로 점에 의존한다. 경로 구간의 실현 가능성은 국소 성질이다.
따라서 경로-구별 함수는 경로 구간을 따라 매 순간 측정되는 계의 어떤 국소 성질을 모아 합친다. 경로를 따르는 각 순간은 같은 방식으로 다루어야 한다. 경로 구간을 따르는 각 순간의 기여는 서로소 부분구간의 기여가 독립적이라는 성질을 유지하는 방식으로 결합되어야 한다. 이 요구를 만족하는 한 결합 방법은 기여를 더하는 것이다. 그러면 경로-구별 함수는 경로의 어떤 국소 성질에 대한 경로 구간 위 적분이 된다.13
그러므로 경로를 따라 국소 성질을 적분하여 구성한 경로-구별 함수가 모든 실현 가능한 경로에서 정지값을 취하도록 만들고자 한다. 이러한 경로-구별 함수는 전통적으로 계의 /작용(action)/이라 불린다. 통용되는 용법과 일치하게 “작용”이라는 말을 쓴다. 계속 “경로-구별 함수”라고 부르는 편이 더 명료할지도 모르지만, 그러면 다른 사람들이 우리가 무엇을 말하는지 알기 더 어려울 것이다.14
변분역학의 의제를 추구하려면 우리가 연구하는 계의 실현 가능한 궤적에서 정지하는 작용 함수를 고안해야 한다. 매 순간 배치 경로의 어떤 국소 성질을 적분한 작용을 고려할 것이다. q = χ ∘ γ/를 배치공간 안의 좌표 경로라 하자. /q/(/t)는 시간 /t/에서 배치의 좌표다. 그러면 /t/1에서 /t/2까지 시간 구간에서 경로 한 구간의 작용은15
이다. 여기서 F[/q/]는 경로의 어떤 국소 성질을 측정하는 시간의 함수다. 이는 그 시각 함수 /q/의 값과 그 시각 /q/의 어떤 도함수 값에 의존할 수 있다.16
배치 경로는 한 순간에 좌표, 좌표 변화율, 그리고 그 순간 좌표의 모든 고계 도함수로 국소적으로 기술할 수 있다. 이 정보가 주어지면 그 순간을 포함하는 어떤 구간에서 경로를 재구성할 수 있다.17 경로의 국소 성질은 경로의 국소 기술보다 더 많은 것에 의존할 수 없다.
함수 F/는 좌표 경로 /q/의 어떤 국소 성질을 측정한다. /F [/q/]를 두 부분, 곧 국소 기술의 어떤 성질을 측정하는 부분과 경로 함수로부터 경로의 국소 기술을 추출하는 부분으로 분해할 수 있다. 계의 국소 성질을 측정하는 함수는 특정 물리계에 의존한다. 경로에서 경로의 국소 기술을 구성하는 방법은 어느 계에서나 같다. F[/q/]를 이 두 함수의 합성으로 쓸 수 있다:18
함수 Γ는 좌표 경로를 받아 시간의 함수를 만들며, 그 값은 시간, 그 시간의 좌표, 그 시간의 좌표 변화율, 그 시간에 평가한 좌표의 고계 도함수 값을 담은 순서 있는 튜플이다. 경로 /q/와 시간 /t/에 대해:
필요한 만큼의 도함수를 포함하는 이 튜플을 /국소 튜플(local tuple)/이라 부른다. 함수 Γ[/q/]는 좌표 경로 /q/와 그 도함수에만 의존한다. 함수 Γ[/q/]는 /χ/나 /q/가 /χ/와 /γ/를 합성하여 만들어졌다는 사실에 의존하지 않는다.
함수 /L/은 조사하는 물리계의 특정 세부에 의존하지만 어떤 특정 배치 경로에는 의존하지 않는다. 함수 /L/은 경로의 실숫값 국소 성질을 계산한다. /L/은 이 성질을 계산하는 데 국소 튜플의 유한한 수의 성분만 필요함을 보게 될 것이다. 전체 국소 기술로부터 경로를 국소적으로 재구성할 수 있고, /L/이 국소 튜플의 유한한 수 성분에 의존한다는 사실은 /L/이 국소 성질을 측정함을 보장한다.19
이 분해의 장점은 경로의 국소 기술이 고려하는 계와 독립적으로, 배치 경로에서 균일한 과정으로 계산된다는 점이다. 계에 특수한 모든 정보는 함수 /L/에 포착된다.
함수 L/을 그 계의 /라그랑지언(Lagrangian)20이라 하고, 그로부터 얻는 작용
을 /라그랑지언 작용(Lagrangian action)/이라 한다. 시간, 위치, 속도에만 의존하는 라그랑지언의 경우 작용은 다음처럼도 쓸 수 있다.
매우 다양한 계에서 라그랑지언을 찾을 수 있다. 많은 계에서 라그랑지언을 운동 에너지와 퍼텐셜 에너지의 차로 잡을 수 있음을 보게 될 것이다. 이러한 라그랑지언은 시간, 배치, 배치 변화율에만 의존한다. 이 부류의 계에 초점을 맞추겠지만, 때때로 더 일반적인 계도 고려한다.
계의 실현 가능한 경로는 가까이에 있는 어떤 실현 불가능한 경로 집합에 관한 작용의 정지성으로 다른 경로와 구별되어야 한다. 그런데 실현 가능한 경로 가까이의 몇몇 경로 역시 실현 가능하다. 저글링 곤봉의 어느 운동에 대해서나 그것과 조금 다른 다른 운동이 있다. 그러므로 경로 변분에 관해 작용이 정지하는지 묻는 문제를 다룰 때에는 고려하는 경로 집합이 실현 가능한 경로를 하나만 포함하도록 어떤 방식으로 제한해야 한다. 배치와 배치 변화율에만 의존하는 라그랑지언의 경우에는 경로 구간 양 끝점에서 같은 배치를 가진 경로들로 집합을 제한하면 충분함이 드러날 것이다.
/정지 작용 원리(principle of stationary action)/는 각 동역학계에 대해, t/1과 /t/2 두 시각의 배치를 잇는 실현 가능한 경로가 경로 변분에 대한 작용 /S[/q/](/t/1, /t/2)의 정지성으로 모든 생각 가능한 경로와 구별되도록 하는 라그랑지언을 고안할 수 있다고 주장한다.21 배치와 배치 변화율에만 의존하는 라그랑지언의 경우 변분은 /t/1과 /t/2에서 배치를 보존하는 변분으로 제한된다.22
연습문제 1.3: Fermat 광학
Fermat은 반사와 굴절의 법칙이 다음 사실들로 설명될 수 있음을 관찰했다. 빛은 특정 매질 안에서 그 매질에 의존하는 속도로 직선으로 진행한다. 광원에서 출발해 임의의 매질 열을 지나 목적지에 이르는 광선의 경로는 이웃 경로들과 비교할 때 전체 시간이 최소인 경로다. 이 사실들이 반사와 굴절 법칙을 함의함을 보여라.23
1.4 작용 계산하기
위의 생각을 예시하고 컴퓨터 프로그램으로 정식화하는 방식을 소개하기 위해, 가장 단순한 역학계—3차원에서 움직이는 자유 입자—를 고려한다. Euler와 Lagrange는 자유 입자에 대해 실제 경로를 따라 운동 에너지를 시간 적분한 값이 같은 점들을 잇는 어느 대안 경로를 따라 같은 적분을 한 값보다 작음을 발견했다. 라그랑지언을 운동 에너지로 잡으면 자유 입자는 정지 작용 원리에 따라 움직인다. 질량 /m/과 속도
를 지닌 입자의 운동 에너지는
이며, 여기서 /v/는
의 크기다. 이 경우 일반화 좌표를 보통의 직교 좌표로 선택할 수 있다.
Euler와 Lagrange를 따라 자유 입자의 라그랑지언은24
이다. 여기서 형식 매개변수 /x/는 주어진 직교 좌표계에 대한 위치 성분의 튜플을 가리키고, 형식 매개변수 /v/는 속도 성분의 튜플을 가리킨다.25
이 공식을 절차로 표현할 수 있다:
(define ((L-free-particle mass) local)
(let ((v (velocity local)))
  (* 1/2 mass (dot-product v v))))
이 정의는 L-free-particle이 질량을 인수로 받아 국소 튜플 local을 받는 절차를 돌려주는 절차이며, velocity 절차로 일반화 속도를 추출하고 그 속도로 라그랑지언 값을 계산함을 나타낸다.26
시간을 위치 성분으로 사상하는 좌표 경로 함수를 /q/로 나타내자:27
다음 정의를 만들 수 있다28
(define q
(up (literal-function 'x)
    (literal-function 'y)
    (literal-function 'z)))
여기서 literal-function은 주어진 기호 이름 외에는 알려진 성질이 없는, 인수가 하나인 함수를 나타내는 절차를 만든다. 이제 기호 q는 세 성분의 튜플을 산출하는 하나의 실수 인수(시간) 절차를 가리키며, 그 성분은 그 시각의 좌표를 나타낸다. 예를 들어 이 절차를 기호적 시간 t에 대해 다음처럼 평가할 수 있다:
(q 't)
(up (x t) (y t) (z t))
좌표 경로의 도함수 /Dq/는 시간을 속도 성분으로 사상하는 함수다:
함수의 도함수를 만들고 사용할 수 있다.29 예를 들어 다음처럼 쓸 수 있다:
((D q) 't)
(up ((D x) t) ((D y) t) ((D z) t))
함수 Γ는 좌표 경로를 받아 국소 튜플 (t, q/(/t), Dq/(/t), …)을 주는 시간의 함수를 돌려준다. 우리는 이 Γ를 Gamma 절차로 구현한다.30 Gamma가 하는 일은 다음과 같다:
((Gamma q) 't)

(up t (up (x t) (y t) (z t)) (up ((D x) t) ((D y) t) ((D z) t)))
따라서 합성 L ∘ Γ는 경로 위 이 점에서 라그랑지언 값을 돌려주는 시간의 함수다:31
((compose (L-free-particle 'm) (Gamma q)) 't)
(+ (* 1/2 m (expt ((D x) t) 2)) (* 1/2 m (expt ((D y) t) 2)) (* 1/2 m (expt ((D
z) t) 2)))
절차 =show-expression=은 표현식을 단순화하고 TEX를 써서 결과를 전통적인 중위 형식으로 표시한다. 이 표시 방법으로 이 책의 상자 친 표현식을 만든다. 절차 show-expression은 전위 형식도 산출하지만 우리는 대체로 이를 보이지 않는다.32
(show-expression
((compose (L-free-particle 'm) (Gamma q)) 't))
방정식 (1.4)에 따라 /t/1에서 /t/2까지 라그랑지언 작용을 다음처럼 계산할 수 있다:
(define (Lagrangian-action L q t1 t2)
(definite-integral
  (compose L (Gamma q)) t1 t2))
Lagrangian-action은 라그랑지언을 계산하는 절차 L, 좌표 경로를 계산하는 절차 q, 시작과 끝 시각 t1 및 t2를 인수로 받는다. 여기서 쓰인 definite-integral은 함수와 두 경계 t1, t2를 인수로 받아 t1에서 t2까지 구간에서 함수의 정적분을 계산한다.33 Lagrangian-action의 정의가 특정 좌표 집합이나 배치공간의 차원에 의존하지 않음에 유의하라. 라그랑지언의 좌표 표현과 좌표 경로로부터 작용을 계산하는 방법은 좌표계에 의존하지 않는다.
이제 경로를 따라 자유 입자의 작용을 계산할 수 있다. 예를 들어 직선 t ↦ (4/t/ + 7, 3/t/ + 5, 2/t/ + 1)을 따라 등속으로 움직이는 입자를 생각하자.34 경로를 다음 절차로 나타낸다.
(define (test-path t)
(up (+ (* 4 t) 7)
    (+ (* 3 t) 5)
    (+ (* 2 t) 1)))
질량 3인 입자에 대해 t = 0과 t = 10 사이의 작용은 다음과 같다35
(Lagrangian-action (L-free-particle 3.0) test-path 0.0 10.0) 435연습문제 1.4: 라그랑지언 작용
자유 입자에 적절한 라그랑지언은36
이다. x/가 자유 입자의 일정 속도 직선 경로이고, /x/_{/a} = x/(/t/_{/a})와 x/_{/b} = x/(/t/_{/b})라 하자. 해 경로에서의 작용이 다음과 같음을 보여라.
최소 작용 경로
우리는 자유 입자의 실제 경로가 직선 위의 등속 운동임을 이미 안다. Euler와 Lagrange에 따르면 작용은 가까운 경로보다 직선 시험 경로에서 더 작다. 를 작용 을 갖는 직선 시험 경로라 하자. 를 실수 매개변수 로 크기를 조절한 경로 변분 를 에 더하여 얻은 가까운 경로라 하자.37 변분 경로의 작용은 다. Euler와 Lagrange는 끝점에서 영인 모든 와 작은 영 아닌 모든 에 대해 임을 발견했다.
끝점 , 에서 영이 되는 시험 함수의 어떤 양을 더하여 시험 경로를 변분시켜, 이를 수치적으로 확인해 보자. 충분히 잘 거동하는 함수 ν/가 주어졌을 때 끝점에서 영인 함수 를 만들려면 /η/(/t) = (t − t/1)(/t − t/2)/ν/(/t)를 쓸 수 있다. 이를 구현하면 다음과 같다.
(define ((make-eta nu t1 t2) t)
(* (- t t1) (- t t2) (nu t)))
이를 사용해 주어진 경로에서 변분한 경로 위 자유 입자의 작용을 /ϵ/의 함수로 계산할 수 있다:38
(define ((varied-free-particle-action mass q nu t1 t2) eps)
(let ((eta (make-eta nu t1 t2)))
(Lagrangian-action (L-free-particle mass)
(+ q (* eps eta)) t1 t2)))ν/(/t) = (sin t, cos t, t/2)이고 /ϵ = 0.001일 때 변분 경로의 작용은 예상대로 시험 경로의 작용보다 크다:
((varied-free-particle-action 3.0 test-path (up sin cos square) 0.0 10.0) 0.001)436.29121428571153작용이 최소가 되는 ϵ 값을 수치적으로 계산할 수 있다. 예를 들어 −2와 1 사이를 탐색한다:39
(minimize
(varied-free-particle-action 3.0 test-path (up sin cos square) 0.0 10.0) -2.0
1.0)(-1.5987211554602254e-14 435.0000000000237 5) {%우리는 예상한 바, 곧 /ϵ/의 최선값이 영40이고 작용의 최솟값이 직선 경로를 따른 작용이라는 것을 정확히 찾아낸다.
작용을 최소화하는 궤적 찾기
우리는 주어진 궤적이 실현 가능한지 결정하기 위해 변분 원리를 사용했다. 변분 원리로 궤적을 찾을 수도 있다. 유한한 수의 매개변수로 지정되는 궤적 집합이 주어지면, 작용을 최소화하는 궤적을 찾아 실제 궤적을 가장 잘 근사하는 집합 안의 궤적을 찾으면서 매개변수 공간을 탐색할 수 있다. 좋은 근사 함수 집합을 선택하면 실제 궤적에 임의로 가까이 갈 수 있다.41
끝점이 고정된 매개변수 경로를 만드는 한 방법은 끝점뿐 아니라 여러 중간점을 지나는 다항식을 쓰는 것이다. 중간점 위치를 변분하면 경로가 변분된다. 변분 경로의 매개변수는 중간 위치의 좌표다. 절차 make-path는 라그랑주 보간 다항식을 써서 이와 같은 경로를 구성한다. 절차 make-path는 다섯 인수 (make-path t0 q0 t1 q1 qs)로 호출한다. 여기서 q0, q1은 끝점이고 t0, t1은 대응하는 시각이며 qs는 중간점 목록이다.42
매개변수 경로를 지정했으면 그 매개변수 경로를 따라 계산한 작용인 매개변수 작용을 구성할 수 있다:
(define ((parametric-path-action Lagrangian t0 q0 t1 q1) qs)
(let ((path (make-path t0 q0 t1 q1 qs)))
(Lagrangian-action Lagrangian path t0 t1)))
작용을 최소화하는 매개변수를 찾아 근사 해 경로를 찾을 수 있다. 이 최소화는 미리 만들어진 다차원 최소화 절차로 한다:43
(define (find-path Lagrangian t0 q0 t1 q1 n)
(let ((initial-qs (linear-interpolants q0 q1 n)))
(let ((minimizing-qs (multidimensional-minimize
                      (parametric-path-action Lagrangian t0 q0 t1 q1) initial-qs)))
  (make-path t0 q0 t1 q1 minimizing-qs))))
절차 multidimensional-minimize는 최소화할 함수(이 경우 작용)를 계산하는 절차(이 경우 parametric-path-action 호출의 값)와 매개변수의 초기 추측값을 받는다. 여기서는 linear-interpolants로 계산한 두 끝점 사이 직선 위의 등간격 점들을 초기 추측값으로 선택한다.
이 전략의 사용을 예시하기 위해 라그랑지언이44
인 조화 진동자의 궤적을 찾는다. 여기서 /m/은 질량이고 /k/는 용수철 상수다. 이 라그랑지언은 다음으로 구현한다.45
취한 궤적의 차이. 가로축은 시간이고 세로축은 오차다.
(define ((L-harmonic m k) local)
(let ((q (coordinate local))
    (v (velocity local)))
(- (* 1/2 m (square v))
   (* 1/2 k (square q)))))
m = 1, k = 1인 조화 진동자가 /q/(0) = 1과 /q/(/π//2) = 0 사이에서 취하는 근사 경로는 다음처럼 찾을 수 있다:46
(define q
(find-path (L-harmonic 1.0 1.0) 0.0 1.0 :pi/2 0.0 3))
m = 1, k = 1일 때 이 조화 진동자의 궤적은 다음과 같음을 안다.
여기서 진폭 A/와 위상 /φ/는 초기 조건으로 결정된다. 선택한 끝점 조건에서는 해가 /q/(/t) = cos(t)다. 근사 경로는 0에서 /π//2까지 범위에서 코사인의 근사여야 한다. 그림 1.1은 이 과정이 만든 다항식 근사의 오차를 보인다. 중간점 세 개를 쓴 근사의 최대 오차는 1.7 × 10⁻⁴보다 작다. 예상대로 중간점 수가 늘면 근사 오차가 줄어든다. 중간점 네 개일 때는 약 15배 더 좋다.
연습문제 1.5: 해 구하는 과정
작용이 계산될 때마다 경로를 그리도록 절차 parametric-path-action을 고치면 최소화의 진행을 볼 수 있다. 다음을 시도하라:
(define win2 (frame 0.0 :pi/2 0.0 1.2))

(define ((parametric-path-action Lagrangian t0 q0 t1 q1) intermediate-qs)
(let ((path (make-path t0 q0 t1 q1 intermediate-qs))) ;; display path
(graphics-clear win2)
(plot-function win2 path t0 t1 (/ (- t1 t0) 100)) ;; compute action
(Lagrangian-action Lagrangian path t0 t1)))

(find-path (L-harmonic 1.0 1.0) 0.0 1.0 :pi/2 0.0 2)
연습문제 1.6: 작용 최소화
불가능한 문제에 대해 작용을 최소화하여 경로를 얻으려 한다고 하자. 예를 들어 자유 입자가 있고, 입자가 자유롭다는 것과 양립하지 않는 위치뿐 아니라 속도에 관한 끝점 조건을 부과한다고 하자. 이 형식론은 이런 불쾌한 공격으로부터 스스로를 보호하는가? 이를 프로그래밍하여 무슨 일이 일어나는지 보면 깨달음을 얻을 수 있다.
1.5 오일러–라그랑주 방정식
정지 작용 원리는 배치공간에 놓인 계의 실현 가능한 경로를, 작용이 정지값을 갖는 경로로 특징짓는다. 초등 미적분학에서 우리는 함수의 임계점이 도함수가 사라지는 점임을 배운다. 이와 비슷하게, 작용이 정지인 경로는 미분방정식계의 해이다. 오일러–라그랑주 방정식 또는 그냥 /라그랑주 방정식/이라 불리는 이 방정식계는, 정지 작용 원리를 써서 역학계의 운동을 계산하고 역학의 변분적 정식화와 뉴턴식 정식화를 연결할 수 있게 해 주는 고리이다.
라그랑주 방정식
L/이 시간, 좌표, 속도에 의존하는 어떤 계의 라그랑지언이고, /q/가 작용 /S[/q/](/t/1, /t/2)를 정지로 만드는 좌표 경로라면(경로의 양 끝점을 고정하는 임의의 경로 변분에 관하여), 다음이 성립함을 보게 될 것이다.
여기서 /L/은 국소 튜플의 실숫값 함수이고, ∂1/L/과 ∂2/L/은 각각 /L/의 일반화 위치 인수와 일반화 속도 인수에 대한 편미분을 나타낸다.47 함수 ∂2/L/은 국소 튜플을, 일반화 속도의 각 성분에 대한 /L/의 도함수를 성분으로 갖는 구조로 보낸다. 함수 Γ[/q/]는 시간을 국소 튜플로 보낸다: Γ[/q/](t) = (t, q/(/t), Dq/(/t), …). 따라서 합성 ∂1/L/ ∘ Γ[/q/]와 ∂2/L/ ∘ Γ[/q/]는 인수가 하나, 곧 시간인 함수이다. 라그랑주 방정식은 임의의 시각에 ∂2/L/ ∘ Γ[/q/]의 도함수가 ∂1/L/ ∘ Γ[/q/]와 같다고 주장한다. 라그랑지언이 주어지면 라그랑주 방정식은 실현 가능한 경로가 만족해야 하는 상미분방정식계를 이룬다.
라그랑주 방정식은 전통적으로 /q/의 각 성분마다 하나씩 따로 쓴다:
라그랑주 방정식을 이렇게 쓰는 방식에서는, 이 표기가 세 변수 (t, q,
q˙
)의 실숫값 함수인 L/과, 하나의 실변수 /t/의 실숫값 함수인 /L ∘ Γ[/q/]를 구별하지 않는다. 이 표기의 말장난을 알아채지 못하면 방정식은 쓰인 그대로는 뜻이 통하지 않는다—∂/L//∂
q˙
는 세 변수의 함수이므로, 이 식에 d///dt/를 취하기 전에 인수 /q,
q˙
를 /t/의 함수로 보아야 한다. 마찬가지로 ∂/L//∂/q/도 세 변수의 함수이고, 이것을 다음과 같이 놓기 전에 /t/의 함수로 보아야 한다
.
전통적 표기를 올바르게 쓰면 더 명시적이다:
여기서 i = 0, …, n − 1이다. 이 식들에서 우리는 먼저 라그랑지언 함수의 편미분을 취하고, 그런 다음 라그랑지언의 위치 인수와 속도 인수에 경로와 그 도함수를 대입하여 시간에 관한 식을 얻는 것을 본다.
1.5.1 라그랑주 방정식의 유도
정지 작용 원리가 실현 가능한 경로는 오일러–라그랑주 방정식을 만족함을 함의한다는 것을 보이겠다.
직접적인 유도
q/를 (/t/1, /q/(/t/1))에서 (/t/2, /q/(/t/2))에 이르는 실현 가능한 좌표 경로라 하자. /η/(/t/1) = /η/(/t/2) = 0인 근처 경로 /q + /ϵη/를 생각하자. 다음과 같이 두자.
/ϵ/에 대한 거듭제곱 급수로 전개하면
연쇄 법칙을 쓰면 다음을 얻는다.
두 번째 항을 부분적분하면 다음을 얻는다.
경로의 변분으로 인한 작용의 증분 Δ/S/는 /ϵ/의 1차까지 /ϵDg/(0)이다. 가 양 끝점에서 0이므로 적분된 항은 0이다. 나머지 두 항을 모으고 함수 표기로 되돌리면 증분은 다음과 같다.
Δ/S/가 0이면 작용은 정지이다. 우리는 변분을 고르는 데 충분한 자유를 남겨 두었으므로, 피적분 함수에서 에 곱해지는 인자는 경로를 따라 각 점에서 0이 되도록 강제된다. 귀류법으로 논증한다. 이 인자가 어떤 특정한 시각에 0이 아니라고 하자. 그러면 그 성분 가운데 적어도 하나에서 0이 아니어야 한다. 그런데 를 그 시각의 근방에서 그 성분에서만 0이 아니고 나머지 모든 곳에서는 0인 융기(bump) 함수로 잡으면 적분은 0이 아니게 된다. 따라서 중괄호 안의 인자는 항등적으로 0이라고 결론지을 수 있고, 이로써 라그랑주 방정식을 얻는다:48
변분 연산자
먼저 경로가 변할 때 경로 의존 함수(path-dependent function)가 어떻게 변하는지 조사할 도구를 마련한다. 그런 다음 이 도구를 작용에 적용하여 라그랑주 방정식을 유도한다.
경로 q/에 의존하는 함수 /f[/q/]가 있다고 하자. 경로를 변화시키면 이 함수는 어떻게 변하는가? q/를 좌표 경로라 하고 /q + /ϵη/를 변화된 경로라 하자. 여기서 함수 는 경로 q/에 더할 수 있는 경로 같은 함수이고, 인자 /ϵ/는 크기 배율이다. 경로 /q 위에서 함수 f/의 /변분 δηf[/q/]를 다음과 같이 정의한다.49
/f/의 변분은 경로의 작은 변분에 대한 함수 /f/의 변화의 선형 근사이다. /f/의 변분은 에 의존한다.
간단한 예는 항등 경로 함수 I[/q/] = /q/의 변분이다. 정의를 적용하면 다음을 얻는다.
δηI[/q/]는 전통적으로 그냥 /δq/라고 쓴다. 또 다른 예는 경로의 도함수를 돌려주는 경로 함수의 변분이다. 다음이 성립한다.50
δηg[/q/]는 전통적으로 /δDq/라고 쓴다.
변분은 도함수로 나타낼 수 있다. g/(/ϵ) = f[/q/ + /ϵη/]라 하자. 그러면
변분은 다음과 같은 도함수 비슷한 성질을 갖는다. 경로 의존 함수 f/와 /g, 그리고 상수 /c/에 대하여:
/F/를 경로에 무관한 함수라 하고 /g/를 경로 의존 함수라 하자. 그러면
연산자 /D/(미분)와 /δ/(변분)는 다음과 같은 뜻에서 교환한다:
변분은 비슷한 뜻에서 적분과도 교환한다.
경로 의존 함수 /f/가 어떤 특정 경로 /q/에 대해 그 경로의 작은 변화에 관하여 정지라면, /q/에 특정한 함수 의 작은 배수를 더해 얻는 변분의 부분집합에 대해서도 정지여야 한다. 그러므로 임의의 에 대하여 δηf[/q/] = 0이라는 진술은 함수 f/가 /q 주위 경로의 작은 변분에 대하여 정지임을 함의한다.
연습문제 1.7: /δ/의 성질
/δ/가 성질 1.23–1.27을 가짐을 보여라.
연습문제 1.8: /δ/의 구현
a. 경로 의존 함수를 구현하는 절차 f가 있다고 하자. 경로 q와 시간 t에 대해 그 값은 ((f q) t)이다. 절차 delta는 변분 (δηf)[/q/](t)를 식 ((((delta eta) f) q) t)의 값으로 계산한다. delta의 정의를 완성하라:
(define (((delta eta) f) q) ... )b. 여러분의 delta 절차를 써서, 절차 f가 구현하는 것과 같은 간단한 함수에 대해 연습문제 1.7에 나열된 /δ/의 성질을 확인하라:51
(define (f q)
(compose (literal-function 'F (-> (UP Real (UP* Real) (UP* Real)) Real))
       (Gamma q)))
이것은 각 순간에 경로의 국소 튜플에 의존하는 n-자유도 경로 의존 함수를 구현한다. 리터럴 2차원 경로는 다음과 같이 정의할 수 있다.
(define q (literal-function 'q (-> Real (UP Real Real))))
등식의 양변을 모두 계산하고 그 결과를 빼 보라. 답은 0이어야 한다.
변분 연산자를 이용한 유도
작용은 경로를 따라 라그랑지언을 적분한 것이다:
실현 가능한 경로 /q/에 대해, 끝점을 보존하는 임의의 변분 , 곧 /η/(/t/1) = /η/(/t/2) = 0인 변분에 관한 작용의 변분은 0이다:
변분은 적분과 교환하므로 작용의 변분은 다음과 같다.
다음 사실을 쓰면
—이는 방정식 (1.20)과 (1.21)에서 따라 나온다—그리고 변분에 대한 연쇄 법칙 (1.26)을 쓰면 다음을 얻는다.52
방정식 (1.32)의 마지막 항을 부분적분하면 다음을 얻는다.
우리의 변분 에 대해서는 /η/(/t/1) = /η/(/t/2) = 0이므로 첫 항은 사라진다.
따라서 작용의 변분이 0인 것은 다음과 필요충분이다.
가정에 의해 q/는 실현 가능한 경로이므로 작용의 변분은 0이다. 따라서 (1.34)는 끝점에서 0인 /임의의 함수 에 대해 참이어야 한다. 는 끝점에서 0이라는 것 말고는 임의이므로, 피적분 함수에서 괄호로 묶인 인자는 0이다. 그러므로
이것이 바로 우리가 얻고자 했던 것, 곧 라그랑주 방정식이다.
라그랑주 방정식을 만족하는 경로는 작용이 정지인 경로이며, 작용이 정지라는 사실은 경로의 각 점(그리고 근처 경로의 각 점)에서의 L 값에만 의존할 뿐, 그 값을 계산하는 데 쓰는 좌표계에는 의존하지 않는다. 그러므로 계의 경로가 어떤 특정 좌표계에서 라그랑주 방정식을 만족한다면 임의의 좌표계에서도 라그랑주 방정식을 만족해야 한다. 따라서 변분역학의 방정식은 어떤 배치공간에서든 어떤 좌표계에서든 같은 방식으로 유도된다.
조화 진동자
예로 조화 진동자를 생각하자. 하나의 라그랑지언은 다음과 같다.
그러면
라그랑지언은 시간, 좌표, 속도로 이루어진 튜플에 적용된다. 기호 t, x, /v/는 임의이며, 라그랑지언의 형식 매개변수를 지정하는 데 쓰인다.
이제 각 시각 t/에 대해 진동자의 좌표 /y/(/t)를 주는 배치 경로 /y/가 있다고 하자. 시각 /t/에서 대응하는 국소 튜플의 처음 부분은 다음과 같다.
그러므로
그리고
따라서 라그랑주 방정식은
이며, 이것이 조화 진동자의 운동방정식이다.
궤도 운동
또 다른 예로, 질량 /m/인 입자가 고정된 인력 중심 주위를 도는 2차원 운동을 생각하자. 중력 퍼텐셜 에너지는 −/μ/r/이고, 여기서 /r/는 인력 중심까지의 거리이다. 이를 /케플러 문제(Kepler problem)/라 한다.
이 문제에 대한 하나의 라그랑지언은 다음과 같다.53
여기서 와 는 입자의 직교 좌표에 대한 형식 매개변수이고, /vξ/와 /vη/는 대응하는 직각 속도 성분에 대한 형식 매개변수이다. 그러면
마찬가지로,
이제 배치 경로 q = (x, y)가 있어서 시각 t/에서 좌표 튜플이 /q/(/t) = (x/(/t), y/(/t))라 하자. 시각 /t/에서 국소 튜플의 처음 부분은 다음과 같다.
그러므로
그리고
시각 /t/에서 성분별 라그랑주 방정식은 다음과 같다.
연습문제 1.9: 라그랑주 방정식
다음 계들에 대해 라그랑주 방정식을 유도하되, 조화 진동자와 궤도 운동 예에서처럼 중간 단계를 모두 보여라.
a. 이상적인 평면 진자는 길이 /l/인 질량 없는 막대로 회전축에 이어진 질량 /m/인 추로 이루어지며, 균일한 중력 가속도 /g/를 받는다. 하나의 라그랑지언은
이다. L/의 형식 매개변수는 /t, θ, 그리고
이며, /θ/는 진자 막대가 연직선과 이루는 각을 재고,
는 막대의 각속도이다.54
b. 질량 m/인 입자가 2차원 퍼텐셜 /V (x, y) = (/x/2 + /y/2)/2
- x/2/y − /y/3/3 속에서 움직인다. 여기서 /x/와 /y/는 입자의 직각
좌표이다. 하나의 라그랑지언은
이다.
c. 반지름 /R/인 구면 위에서 움직이도록 구속된 질량 /m/인 입자에 대한 하나의 라그랑지언은
이다. 각 /θ/는 입자의 여위도(colatitude)이고 /φ/는 경도이다. 여위도의 변화율은 /α/이고 경도의 변화율은 /β/이다.
연습문제 1.10: 고계 미분 라그랑지언
가속도에 의존하는 라그랑지언에 대해 라그랑주 방정식을 유도하라. 특히 L/(/t, q,
q˙
,
q¨
) 꼴이면서
q¨
항을 포함하는 라그랑지언에 대한 라그랑주 방정식이 다음과 같음을 보여라.55
일반적으로 Poisson이 처음 유도한 이 방정식들은 /q/의 4계 도함수를 포함하게 된다. 이 유도가 가속도가 없는 라그랑주 방정식의 유도와 완전히 유사하며 다만 더 길 뿐임에 유의하라. 임계 경로가 미분방정식을 만족하도록 하려면 변분에 어떤 제한을 두어야 하는가?
1.5.2 라그랑주 방정식 계산하기
라그랑주 방정식을 계산하는 절차는 함수 표기 식 (1.12)을 그대로 반영하며, 여기서 절차 Gamma가 Γ를 구현한다:56
(define ((Lagrange-equations Lagrangian) q)
(- (D (compose ((partial 2) Lagrangian) (Gamma q)))
(compose ((partial 1) Lagrangian) (Gamma q))))
Lagrange-equations의 인수는 라그랑지언을 계산하는 절차이다. Lagrange-equations 절차는 경로 q에 적용되면 인수가 하나(시간)인 절차를 돌려주며, 이 절차는 라그랑주 방정식 (1.12)의 좌변을 계산한다. q가 라그랑지언 작용을 정지로 만드는 경로라면 이 잔차(residual) 값들은 0이다.
라그랑주 방정식 자체와 마찬가지로 Lagrange-equations 절차도 임의의 일반화 좌표계에서 유효함에 주목하라. 특정 계를 조사하는 프로그램을 쓸 때, 라그랑지언 함수와 경로 /q/를 구현하는 절차는 계를 나타내려고 실제로 고른 좌표를 반영하지만, 각 경우에 우리는 같은 Lagrange-equations 절차를 쓴다. 이 추상화는 라그랑지언에서 라그랑주 방정식을 유도하는 방법이 언제나 같다는 중요한 사실을 반영한다. 그 방법은 자유도의 수에도, 배치공간의 위상에도, 배치공간의 점을 기술하는 데 쓰는 좌표계에도 무관하다.
자유 입자
자유 입자의 경우를 다시 생각하자. 라그랑지언은 절차 L-free-particle로 구현된다. 1.4절에서 했듯이 작용을 수치적으로 적분하고 최소화하는 대신, 임의의 직선 경로 t ↦ (at + a/0, /bt + b/0, /ct + /c/0)에 대해 라그랑주 방정식을 확인할 수 있다:
(define (test-path t)
(up (+ (* 'a t) 'a0) (+ (* 'b t) 'b0) (+ (* 'c t) 'c0)))

(((Lagrange-equations (L-free-particle 'm)) test-path) 't)(down 0 0 0)잔차가 0이라는 것은 시험 경로가 라그랑주 방정식을 만족함을 뜻한다.57
Lagrange-equations 절차를 임의의 함수에 적용할 수도 있다:58
(show-expression
(((Lagrange-equations (L-free-particle 'm))
(literal-function 'x)) 't))

(* (((expt D 2) x) t) m)결과는 임의의 시간 t/와 질량 /m/을 포함하는 식이므로, 정확히 /D/2/x = 0일 때 0이 되며, 이것이 자유 입자에 대해 기대되는 방정식이다.
조화 진동자
라그랑지언 (1.10)을 가진 조화 진동자를 다시 생각하자. 조화 진동자의 운동이 주어진 진폭, 진동수, 위상을 갖는 사인꼴임을 우리는 알고 있다:
해에 나오는 상수들이 진동자의 질량 /m/과 용수철 상수 /k/에 어떻게 관계되는지 잊어버렸다고 하자. 제안된 해를 대입하여 잔차를 살펴보자:
(define (proposed-solution t)
(* 'A (cos (+ (* 'omega t) 'phi))))

(show-expression (((Lagrange-equations (L-harmonic 'm 'k)) proposed-solution)
't))여기서의 잔차는, 진폭이 0이 아닐 때 허용되는 유일한 해가 (k − /mω/2) = 0인 경우, 곧
연습문제 1.11: 케플러의 제3법칙
질량이 /m/1과 /m/2이고 퍼텐셜 에너지가 /V/인 두 입자의 상대 운동을 연구하기에 알맞은 라그랑지언은 다음과 같다:
(define ((L-central-polar m V) local)
(let ((q (coordinate local)) (qdot (velocity local)))
(let ((r (ref q 0))
      (phi (ref q 1))
      (rdot (ref qdot 0))
      (phidot (ref qdot 1)))
  (- (* 1/2 m (+ (square rdot) (square (* r phidot))))
     (V r)))))
인수 m은 계의 /환산 질량(reduced mass)/이다.
중력의 경우 퍼텐셜 에너지 함수는 다음과 같다.
(define ((gravitational-energy G m1 m2) r) (- (/ (* G m1 m2) r)))여기서 r는 두 입자 사이의 거리이다.
입자들이 공통 질량중심 주위에서 원 궤도를 도는 단순한 상황을 생각하자. 원 궤도를 구성하여 라그랑주 방정식에 대입하라. 그 잔차가 케플러의 법칙을 준다는 것을 보여라:
여기서 /n/은 궤도의 각진동수이고 /a/는 두 입자 사이의 거리이다.
연습문제 1.12: 라그랑주 방정식
연습문제 1.9의 라그랑지언들에 대해 Lagrange-equations 절차를 써서 라그랑주 방정식을 계산하라. 나아가 Lagrange-equations 절차의 각 단계를 컴퓨터로 수행하고 중간 결과를 보여라. 이 단계들을 연습문제 1.9의 손 유도에서 보인 단계들과 연관 지어라.
연습문제 1.13: 고계 미분 라그랑지언
a. 연습문제 1.10에서처럼 가속도에 의존하는 라그랑지언에 대해 라그랑주 방정식을 계산하는 절차를 작성하라. Gamma는 필요한 국소 튜플의 처음 부분의 길이를 주는 선택적 인수를 받을 수 있음에 유의하라. 기본 길이는 3이며, 이는 속도까지 포함하는 국소 튜플의 성분을 준다.
b. 여러분의 절차를 써서 다음 라그랑지언에 대한 라그랑주 방정식을 계산하라.
결과로 나온 운동방정식을 알아보겠는가?
c. 더 재미 삼아, 임의의 개수의 도함수에 의존하는 라그랑지언과 그 도함수의 개수를 받아 필요한 운동방정식을 만들어 내는 일반적인 라그랑주 방정식 절차를 작성하라.
1.6 라그랑지언을 찾는 법
라그랑주 방정식은 이계 미분방정식계다. 이것으로 역학계의 시간 발전을 계산하려면 그 계에 맞는 라그랑지언을 찾아야 한다. 모든 계에 대한 라그랑지언을 구성하는 일반적인 방법은 없지만, 운동 에너지와 퍼텐셜 에너지로 라그랑지언을 간단히 알아낼 수 있는 중요한 계의 부류가 있다. 핵심 생각은 라그랑주 방정식이 뉴턴 방정식
이 되도록 라그랑지언 /L/을 구성하는 것이다.
우리 계가 첨자 /α/로 색인되는 /N/개의 입자로 이루어져 있고, 각 입자는 질량 /mα/과 벡터 위치
를 가진다고 하자. 나아가 입자들에 작용하는 힘은 입자들의 위치와 어쩌면 시간의 함수이지만 속도에는 의존하지 않는 퍼텐셜 에너지
의 그래디언트로 쓸 수 있다고 가정하자. 다시 말해 입자 /α/에 작용하는 힘은
이며, 여기서
는
의 첨자 α 입자 위치에 대한 그래디언트다. 뉴턴 방정식을 다음과 같이 쓸 수 있다.
벡터는 직교 기저 위에서 벡터 성분들의 튜플로 나타낼 수 있다. 따라서
은 튜플 *x*1(t)로 나타내진다. /V/를 성분들로 표현한 퍼텐셜 에너지 함수라 하자:
뉴턴 방정식은
이며 여기서 ∂1,/α//V/는 V/의 *x*_{/α}(t) 인수 슬롯에 대한 편미분이다.
라그랑주 방정식을 세우기 위해 모든 입자의 모든 위치 성분을 하나의 튜플 x/(/t)로 모은다. 즉 x/(/t) = (*x*0(t), …, *x*/N/−1(t))이다. 좌표 경로 /x/에 대한 라그랑주 방정식은
뉴턴 방정식 (1.55)은 /L/이 다음 성질들을 갖도록 고르면 라그랑주 방정식 (1.56)의 각 성분에 지나지 않음을 보라:
여기서 V (t, x/(/t)) = V (t; *x*0(t), …, *x*/N/−1(t))이고, ∂1,/α//V/ (t, x/(/t))는 시각 t/와 좌표 /x/(/t)에서 평가한, V/의 첨자 /α 입자 좌표들에 대한 도함수 성분들의 튜플이다. 이 조건들은 모든 *x*/α/와 *v*/α/에 대해
과
가 만족되면 성립한다. 여기서 x = (*x*0, …, *x*/N/−1)이다. 요구된 성질 (1.58–1.59)을 가진 /L/의 한 선택은
이고 여기서
는 *v*/α/의 성분들의 제곱의 합이다.59
첫째 항은 운동 에너지이며 관례적으로 T/로 표기한다. 따라서 이 라그랑지언 선택은 /L/(/t, x, v) = T (t, x, v)−/V/ (t, x), 즉 운동 에너지와 퍼텐셜 에너지의 차이다. 우리는 L = T − /V/라고 쓸 수 있도록 퍼텐셜 에너지 함수의 인수를 속도까지 포함하도록 확장하는 일이 자주 있을 것이다.60
해밀턴 원리
힘을 속도에 무관한 퍼텐셜 에너지 V/의 (음의) 도함수로 확인할 수 있는 점입자계가 주어지면, 그 계는 /L = T − /V/에 대한 라그랑주 방정식을 만족하는 경로를 따라 시간 발전한다는 것을 우리는 보였다. 이 부류의 계에 대한 라그랑지언을 확인했으므로, 정지 작용 원리를 에너지로 다시 말할 수 있다. 이 서술은 /해밀턴 원리/(Hamilton's principle)로 알려져 있다: 힘이 속도에 무관한 퍼텐셜 에너지에서 유도되는 점입자계는, 작용
이 끝점을 고정한 채 두는 경로 q/의 변분에 대해 정지가 되는 경로 /q/를 따라 시간 발전한다. 여기서 /L = T − /V/는 운동 에너지와 퍼텐셜 에너지의 차이다.61
라그랑주 방정식을
에 지나지 않는 것으로 축소한 것처럼 보일 수 있고, 실제로 이 원리는 이 특수한 부류의 계에 대해 두 방정식을 비교하는 데서 동기가 생겼다. 그러나 운동 방정식의 라그랑지언 정식화는
에 대해 중요한 이점을 가진다. 우리의 유도는 일반화 좌표로 구성 입자들의 위치의 직교 성분 *x*/α/를 썼지만, 계의 경로가 어떤 특정 좌표계에서 라그랑주 방정식을 만족한다면 그 방정식을 임의의 좌표계에서도 만족해야 한다. 따라서 L = T − V/는 /임의의 일반화 좌표 집합에 대한 라그랑지언으로 적합하다는 것을 알 수 있다. 변분 역학의 방정식은 어떤 배치공간과 어떤 좌표계에서도 같은 방식으로 유도된다. 이와 대조적으로 뉴턴 정식화는 초등 기하학에 기초한다:
이 가속도로서 의미를 가지려면
은 물리 공간의 벡터여야 한다. 라그랑주 방정식은 좌표 /q/의 의미에 이런 제한이 없다. 일반화 좌표는 계의 배치를 편리하게 기술하는 임의의 매개변수면 된다.
일정한 가속도
가속도 /g/인 균일 중력장 속 질량 /m/의 입자를 생각하자. 퍼텐셜 에너지는 /mgh/이고 여기서 /h/는 입자의 높이다. 운동 에너지는 그저
일 뿐이다. 이 계의 라그랑지언은 운동 에너지와 퍼텐셜 에너지의 차이다. 직교 좌표에서 /y/는 수직 위치를, /x/는 수평 위치를 잰다고 하면 라그랑지언은
이다. 다음을 얻는다62
(define ((L-uniform-acceleration m g) local) (let ((q
(coordinate local)) (v (velocity local))) (let ((y (ref q 1))) (- (* 1/2 m
(square v)) (* m g y))))) (show-expression (((Lagrange-equations
(L-uniform-acceleration 'm 'g)) (up (literal-function 'x) (literal-function
'y))) 't))이 방정식은 수평 방향으로는 무가속도 운동(mD/2/x/(/t) = 0), 수직 방향으로는 일정한 가속도(mD/2/y/(/t) = −/gm/)를 기술한다.
중심력 장
중심력 장 속 질량 m/의 입자의 평면 운동을 생각하자. 퍼텐셜 에너지 /U/(/r)는 인력 중심까지의 거리 /r/에만 의존하는 임의의 함수다. 우리는 이 계의 라그랑주 방정식을 직교 좌표와 극좌표 둘 다에서 유도할 것이다.
원점을 인력 중심에 둔 직교 좌표 (x, y)에서 퍼텐셜 에너지는
이고 운동 에너지는
이다. 이 계의 라그랑지언은 L = T − /V/다:
절차로 나타내면:
(define ((L-central-rectangular m U) local) (let ((q
(coordinate local)) (v (velocity local))) (- (* 1/2 m (square v)) (U (sqrt
(square q))))))
라그랑주 방정식은
(show-expression (((Lagrange-equations
(L-central-rectangular 'm (literal-function 'U))) (up (literal-function 'x)
(literal-function 'y))) 't))이 라그랑주 방정식들을 다음과 같이 다시 쓸 수 있다:
여기서
이다. 이렇게 해석할 수 있다. 입자는 크기 −/DU/(r)의 반경 방향 힘을 받는다. 뉴턴 방정식은 힘을 질량과 가속도의 곱과 동치로 놓는다. 두 라그랑주 방정식은 뉴턴 방정식의 직교 성분일 뿐이다.
같은 계를 극좌표로 기술할 수 있다. 직교 좌표 와 극좌표 의 관계는
일반화 속도의 관계는 좌표 변환으로부터 유도된다. 직교 좌표와 극좌표 양쪽으로 표현되는 배치 경로를 생각하자. 과 을 직교 좌표 경로의 성분이라 하고, 과 을 대응하는 극좌표 경로의 성분이라 하자. 시각 /t/에서의 직교 성분은
이고 시각 /t/에서의 극좌표는
이다. 이들은 (1.64)로 연결된다:
시각 /t/에서의 직교 속도는
이다. (1.65)를 미분하면 속도들 사이의 관계를 얻는다
이 관계들은 임의의 순간의 임의의 배치 경로에 대해 성립하므로, 이를 임의의 속도의 좌표 표현들 사이의 관계로 추상화할 수 있다. /vx/와 /vy/를 속도의 직교 성분이라 하고
과
을 /r/과 /φ/의 변화율이라 하자. 그러면
운동 에너지는
다:
그리고 라그랑지언은
이 라그랑지언을 다음과 같이 표현한다:
(define ((L-central-polar m U) local)
(let ((q (coordinate local))
    (qdot (velocity local)))
(let ((r (ref q 0))
      (phi (ref q 1))
      (rdot (ref qdot 0))
      (phidot (ref qdot 1)))
  (- (* 1/2 m (+ (square rdot)
                 (square (* r phidot))) )
     (U r)))))
라그랑주 방정식은
(show-expression
(((Lagrange-equations
(L-central-polar 'm (literal-function 'U)))
(up (literal-function 'r)
(literal-function 'phi))) 't))첫째 방정식은 질량과 반경 방향 가속도의 곱이 퍼텐셜에 의한 힘과 원심력의 합이라는 뜻으로 해석할 수 있다. 둘째 방정식은 각운동량 /mr/2/Dφ/의 도함수가 0, 즉 각운동량이 보존됨을 말하는 것으로 해석할 수 있다.
두 좌표계에서의 유도에 같은 Lagrange-equations 절차를 썼다는 점에 유의하라. 좌표계가 다르면 라그랑지언의 좌표 표현도 달라지고, 서로 다른 좌표계의 라그랑주 방정식은 다르게 보인다. 그럼에도 어떤 좌표계에서든 라그랑주 방정식을 유도하는 데 같은 방법이 쓰인다.
연습문제 1.14: 라그랑주 방정식의 좌표 독립성
중심력 운동에 대한 극좌표의 라그랑주 방정식과 직교 좌표의 라그랑주 방정식이 동치임을 확인하라. 변환 방정식에 경로들을 대입하고 도함수를 계산하여 이계 도함수들 사이의 관계를 정한 뒤, 이 관계들을 운동 방정식에 대입하라.
1.6.1 좌표 변환
계의 운동은 그것을 기술하는 데 쓰는 좌표와 무관하다. 운동의 이러한 좌표 무관성은 작용 원리에 명백히 드러난다. 작용은 경로를 따르는 라그랑지언의 값에만 의존하고, 라그랑지언을 표현하는 데 쓰인 특정 좌표에는 의존하지 않는다. 이 성질을 이용해 한 좌표계의 라그랑지언으로부터 다른 좌표계의 라그랑지언을 구할 수 있다.
운동이 시간, 좌표, 속도에 의존하는 라그랑지언 L/으로 기술되는 역학계가 있다고 하자. 그리고 /x = F (t, /x/′)를 만족하는 좌표 변환 /F/가 있다고 하자. 라그랑지언 /L/은 비프라임 좌표(unprimed coordinates)로 표현되어 있다. 우리는 같은 계를 기술하는, 프라임 좌표(primed coordinates)로 표현된 라그랑지언 /L/′을 찾고 싶다. 한 가지 방법은 임의의 배치 경로를 따르는 라그랑지언의 값이 좌표계와 무관하도록 요구하는 것이다. /q/가 비프라임 좌표의 경로이고 /q/′가 프라임 좌표의 대응하는 경로이면, 두 라그랑지언은 다음을 만족해야 한다:
직교 좌표에서 극좌표로의 변환이 일반화 속도를 특정한 방식으로 변환함을 이미 보았다. 속도 변환은 극좌표의 한 경로와 대응하는 직교 좌표 경로가 좌표 변환과 모순되지 않는다는 요구로부터 유도할 수 있다. 일반적으로, 서로 다른 두 좌표계의 경로들이 좌표 변환과 모순되지 않아야 한다는 요구를 써서 국소 튜플(local tuple)의 모든 성분이 어떻게 변환되는지 유도할 수 있다. 좌표 변환 /F/가 주어졌을 때, /C/를 프라임 좌표계의 국소 튜플을 비프라임 좌표계의 대응하는 국소 튜플로 대응시키는 함수라 하자:
아래에서 /C/의 일반형을 유도할 것이다.
이러한 국소 튜플 변환 /C/가 주어지면, 방정식 (1.70)을 만족하는 라그랑지언 /L/′은
방정식 (1.70)에 /L/′을 대입하면 이를 알 수 있다:
좌표 변환 /F/가 주어졌을 때 국소 튜플 변환 /C/를 찾으려면, 국소 튜플의 각 성분이 어떻게 변환되는지 유도한다. 좌표 변환은 국소 튜플의 좌표 성분이 어떻게 변환되는지 정한다
국소 튜플 변환의 일반화 속도 성분은 다음과 같이 유도할 수 있다. /q/와 /q/′를 두 좌표계로 표현한 같은 배치 경로라 하자. 이 경로들을 좌표 변환에 대입하고 도함수를 계산하면
임의의 점을 통과하며 임의의 주어진 속도를 가진 경로는 항상 존재하므로, 일반화하여 대응하는 좌표 경로를 따라 일반화 속도가 다음을 만족한다고 결론 내려도 된다
필요하다면 국소 튜플의 고계 도함수 성분에 대한 규칙도 비슷한 방식으로 정할 수 있다. 프라임 좌표계의 국소 튜플을 비프라임 좌표계의 국소 튜플로 가져가는 국소 튜플 변환은 성분 변환들로 구성된다:
따라서 라그랑지언 /L/′을 다음으로 취하면
작용은 그것을 계산하는 데 쓰인 좌표계와 무관한 값을 가진다. 정지 작용의 배치 경로는 경로를 기술하는 데 어느 좌표계가 쓰였는지에 의존하지 않는다. 이 라그랑지언들에서 유도된 라그랑주 방정식들은 일반적으로 서로 매우 달라 보이지만 동치여야 한다.
연습문제 1.15: 동치성
/L/에 대한 라그랑주 방정식이 만족되면 /L/′에 대한 라그랑주 방정식도 만족됨을 직접 계산으로 보여라.
좌표 변환 /F/가 주어지면 (1.77)을 써서 국소 튜플을 변환하는 함수 /C/를 구할 수 있다. 절차 F->C가 이를 구현한다:63
(define ((F->C F) local) (up (time local) (F local)
(+ (((partial 0) F) local) (* (((partial 1) F) local) (velocity local)))))
예시로, 극좌표에서 직교 좌표로의 변환 x = r cos φ, y = r sin /φ/를 다음과 같이 구현한 것을 생각해 보자:
(define (p->r local) (let ((polar-tuple (coordinate local))) (let ((r (ref
polar-tuple 0)) (phi (ref polar-tuple 1))) (let ((x
(* r (cos phi))) (y (* r (sin phi)))) (up x y)))))
극좌표와 극좌표의 변화율로 나타낸 직교 성분의 변화율은 다음과 같다64
(show-expression (velocity ((F->C p->r) (up 't (up 'r 'phi) (up 'rdot
'phidot)))))방정식 (1.72)을 써서 F->C로 직교 성분의 라그랑지언으로부터 중심력 운동의 극좌표 라그랑지언을 구할 수 있다:
(define (L-central-polar m U) (compose
(L-central-rectangular m U) (F->C p->r))) (show-expression ((L-central-polar
'm (literal-function 'U)) (up 't (up 'r 'phi) (up 'rdot 'phidot)))) {%결과는 라그랑지언 (1.69)과 같다.
연습문제 1.16: 중심력 운동
3차원 중심력 운동의 라그랑지언을 직교 좌표와 구면좌표에서 구하라. 먼저 해석적으로 라그랑지언을 구한 뒤, 우리가 제시한 프로그램을 일반화하여 컴퓨터로 결과를 확인하라.
코리올리 힘과 원심력
회전 좌표계에서 자유 입자의 운동 방정식은 추가 항을 가진다. 2차원에서 움직이는 자유 입자를 생각하자. 라그랑지언은:
(define ((L-free-rectangular m) local) (let ((vx (ref
(velocities local) 0)) (vy (ref (velocities local) 1))) (* 1/2 m (+ (square
vx) (square vy)))))
회전은 극좌표로 기술하기 쉬우므로 극좌표로 변환한다:
(define (L-free-polar m) (compose (L-free-rectangular m) (F->C p->r)))이제 회전률 Omega로 회전 좌표로 가는 간단한 시간 의존 변환을 만들 수 있다:
(define ((F Omega) local) (let ((t (time local)) (r
(ref (coordinates local) 0)) (theta (ref (coordinates local) 1))) (up r (+
theta (* Omega t))))) (define (L-rotating-polar m Omega) (compose
(L-free-polar m) (F->C (F Omega))))
이제 다시 직교 좌표로 변환하자:
(define (L-rotating-rectangular m Omega) (compose
(L-rotating-polar m Omega) (F->C r->p)))
회전 직교 좌표계에서의 새 라그랑지언은:
((L-rotating-rectangular 'm 'Omega) (up 't (up 'x_r 'y_r) (up 'xdot_r
'ydot_r))) (+ (* 1/2 (expt Omega 2) m (expt x_r 2)) (* 1/2
(expt Omega 2) m (expt y_r 2)) (* -1 Omega m xdot_r y_r) (* Omega m ydot_r
x_r) (* 1/2 m (expt xdot_r 2)) (* 1/2 m (expt ydot_r 2)))
좌표 변환은 시간에 의존하지만 결과 라그랑지언은 시간과 무관하다.
회전 좌표계에서 자유 입자의 라그랑주 방정식은 각속도 Ω를 포함하는 힘 항을 가진다:
(((Lagrange-equations (L-rotating-rectangular 'm 'Omega)) (up (literal-function
'x r) (literal-function 'y r))) 't) (down (+
(* -1 (expt Omega 2) m (x_r t)) (* -2 Omega m ((D y_r) t)) (* m (((expt D 2)
x_r) t))) (+ (* -1 (expt Omega 2) m (y_r t)) (* 2 Omega m ((D x_r) t)) (* m
(((expt D 2) y_r) t))))Ω2에 비례하는 항들은 /원심력/(centrifugal force) 항이라 불리고, Ω에 비례하는 항들은 /코리올리 힘/(Coriolis force) 항이라 불린다. 원심력 항들은 회전 중심에서 바깥쪽을 가리키는 반경 방향임에 유의하라. 이 추가 힘 항들은 라그랑지언의 대응하는 항들에서 유도된다. 라그랑지언에서 Ω2에 비례하는 항들은 /원심 퍼텐셜 에너지/(centrifugal potential energy)에 마이너스를 붙인 것으로 생각할 수 있다.
자유 입자이므로 원래 회전하지 않는 좌표에서의 속도는 일정하다. 회전 좌표에서 코리올리 항들은 속도에 수직인 가속도를 기술하며, 이것이 궤적을 휘게 만든다.
1.6.2 강체 구속조건을 가진 계
우리는 퍼텐셜에서 유도된 힘을 받는 점입자계에 L = T − /V/가 적합한 라그랑지언임을 보았다. 확장된 물체는 때때로 강체 구속조건으로 연결된 점입자계로 편리하게 이상화할 수 있다. 우리는 비잉여 좌표(irredundant coordinates)로 표현된 L = T − /V/가 강체 구속조건을 가진 점입자계를 모델링하는 데에도 적합한 라그랑지언임을 알게 될 것이다. 먼저 방법을 예시하고 그런 다음 정당화를 제시하겠다.
강체 구속된 계의 라그랑지언
계는 보통의 3차원 공간에서 첨자 /α/로 색인되는 /N/개의 질점으로 이루어져 있다고 본다. 첫 단계는 편리한 비잉여 일반화 좌표 /q/의 집합을 골라 이 좌표들로 계를 다시 기술하는 것이다. 일반화 좌표로 나타낸 입자 /α/의 직교 좌표는
비잉여 좌표 /q/에 대해서는 모든 좌표 구속조건이 함수 /fα/에 내장되어 있다. 방정식 (1.79)에 경로 함수들을 대입하고, 미분하고, 임의의 속도로 추상화하여(1.6.1절 참조) 일반화 속도 v/와 구성 입자들의 속도 *v*_{/α}의 관계를 유도한다. 다음을 얻는다
방정식 (1.79)과 (1.80)을 써서 운동 에너지를 일반화 좌표와 속도로 표현한다. 을 직교 좌표와 속도의 함수로서의 운동 에너지라 하자:
여기서
는 *v*/α/의 크기의 제곱이다. 일반화 좌표 튜플 /q/와 일반화 속도 튜플 /v/의 함수로서 운동 에너지는
비슷하게, 방정식 (1.79)을 써서 퍼텐셜 에너지를 일반화 좌표로 다시 표현한다. 를 직교 좌표 튜플 /x/가 지정하는 배치에서 시각 /t/의 퍼텐셜 에너지라 하자. 일반화 좌표로 표현하면 퍼텐셜 에너지는
라그랑지언을 운동 에너지와 퍼텐셜 에너지의 차이로 취한다: L = T − V.
피벗에서 구동되는 진자
길이 l, 질량 /m/의 진자를 생각하자 (그림 1.2 참조). 질점으로 모델링되며, 주어진 시간 함수 /ys/으로 수직 방향을 따라 구동되는 피벗(pivot)에 매달려 있다.
이 계의 배치공간의 차원은 1이다. 그림 1.2에 보인 /θ/를 일반화 좌표로 고른다.
직교 좌표에서 추(bob)의 위치는 다음으로 주어진다
속도는
미끄러진다. 추는 뭉툭한 덩어리로 그려져 있지만 질점으로 모델링된다. 추는 음의 ŷ
방향의 균일한 중력 가속도 /g/를 받는다. 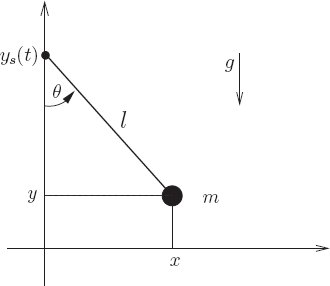
이며, 경로를 따라 미분하고 그 순간의 속도들로 추상화하여 얻은 것이다.
운동 에너지는
이다. 일반화 좌표로 표현한 운동 에너지는
퍼텐셜 에너지는
이다. 일반화 좌표로 표현한 퍼텐셜 에너지는
라그랑지언은 L = T − /V/다:
라그랑지언은 다음과 같이 표현된다
(define ((T-pend m l g ys) local) (let ((t (time local)) (theta (coordinate
local)) (thetadot (velocity local))) (let ((vys (D ys))) (* 1/2 m (+ (square (*
l thetadot)) (square (vys t)) (* 2 l (vys t) thetadot (sin
theta))))))) (define ((V-pend m l g ys) local) (let ((t (time
local)) (theta (coordinate local))) (* m g (- (ys t) (* l (cos theta))))))
(define L-pend (- T-pend V-pend))
이 계의 라그랑주 방정식은
(literal-function 'y_s))) (literal-function 'theta)) 't))연습문제 1.17: 나선형 철사 위의 구슬
질량 /m/의 구슬이 마찰 없는 나선형 철사 위에서 움직이도록 구속되어 있다. 나선의 축이 수평이 되도록 놓여 있다. 나선의 지름은 /d/이고 피치(단위 길이당 회전 수)는 /h/다. 계는 수직 가속도 /g/의 균일 중력장 안에 있다. 계를 기술하는 라그랑지언을 세우고 운동의 라그랑주 방정식을 구하라.
연습문제 1.18: 삼축 타원체면 위의 구슬
질량 /m/의 구슬이 삼축 타원체면 위를 마찰 없이 움직인다. 직교 좌표에서 이 표면은
을 만족한다. 여기서 a, b, /c/는 상수들이다. 적합한 일반화 좌표를 정하고, 라그랑지언을 세우고, 라그랑주 방정식을 구하라.
연결된 세 개의 질점으로 모델링된다. 이 링키지는 균일한 수직 중력 가속도를
받는다. 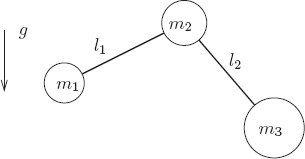
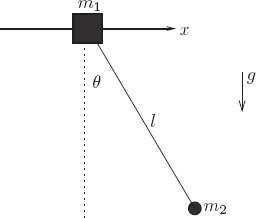
입자에 피벗되어 있다. 진자 추는 수직 중력을 받는 질량 /m/2의 점 입자다.
연습문제 1.19: 2-막대 링키지
그림 1.3에 보인 2-막대 링키지는 평면에서 움직이도록 구속되어 있다. 균일한 수직 가속도 /g/의 중력장 속에서 두 개의 질량 없는 강체 막대로 상호 연결된, 작고 질량 있는 세 물체로 이루어져 있다. 막대들은 링키지가 접힐 수 있게 하는 경첩으로 중앙 물체에 핀으로 고정되어 있다. 계는 경첩이 완전히 자유롭도록 배치되어 있다. 부재들이 충돌 없이 모든 배치를 지나갈 수 있다. 계를 기술하는 라그랑지언을 세우고 운동의 라그랑주 방정식을 구하라. 방정식이 꽤 크기 때문에 컴퓨터로 하라.
연습문제 1.20: 미끄러지는 진자
그림 1.4와 같이 수평으로 자유롭게 움직일 수 있는 지지대에 붙은 길이 /l/의 진자를 생각하자. 지지대의 질량을 /m/1, 진자 추의 질량을 /m/2라 하자. 라그랑지언을 세우고 이 계의 라그랑주 방정식을 유도하라.
왜 그런가
이 절에서는 L = T − /V/가 실제로 강체 구속된 계에 적합한 라그랑지언임을 보인다. 라그랑주 방정식이 벡터 구속 힘을 가진 뉴턴 벡터 동역학과 동치가 되도록 요구하는 방식으로 한다.65
입자계를 고려하자. 첨자 /α/인 입자는 질량 /mα/과 시각 /t/의 위치
를 가진다. 이 입자들은 매우 많을 수도 있고 몇 개뿐일 수도 있다. 어떤 위치들은 구동 진자의 피벗 위치처럼 주어진 시간의 함수일 수도 있다. 일부 입자들 사이에는 강체 위치 구속조건이 있다. 이 구속조건들이 모두 다음 형태라고 가정한다
다시 말해 입자 α/와 입자 /β 사이의 거리는 /lαβ/이다.
입자 /α/에 대한 뉴턴 운동 방정식은 입자 /α/의 질량 곱하기 가속도가 퍼텐셜 힘과 구속 힘의 합과 같다고 말한다. 퍼텐셜 힘은 퍼텐셜 에너지의 음의 그래디언트로 유도되며, 다른 입자들의 위치와 시간에 의존할 수 있다. 구속 힘
은 입자 α/와 입자 /β 사이의 강체 구속조건에 결부된 벡터 구속 힘이다. 따라서
여기서 합에서 β/는 첨자 /α/인 입자와 강체 구속조건을 가지는 입자 첨자들만을 순회한다. 표시된 입자들 사이에 강체 구속조건이 있다는 관계에 /β ↔ α 표기를 쓴다.
구속 힘은 입자들 사이의 선을 따라 향하므로 다음과 같이 쓸 수 있다
여기서 Fαβ/(/t)는 시각 /t/에서 구속조건의 장력의 스칼라 크기다.
임에 유의하라. 일반적으로 스칼라 구속 힘은 계가 시간 발전함에 따라 변한다.
형식적으로, 뉴턴 방정식을 다음 라그랑지언으로 재현할 수 있다66
여기서 구속 힘들은 추가 일반화 좌표로 취급된다. 여기서 /x/는 모든
의 모든 직교 성분 *x*/α/들로 이루어진 구조이고,
는 모든 속도 벡터
의 모든 직교 성분으로 이루어진 구조이며, F/는 모든 /Fαβ/로 이루어진 구조다. /F/의 속도는 라그랑지언에 나타나지 않고 /F 자체는 선형으로만 나타난다. 따라서 /F/에 대응하는 라그랑주 방정식은
인데 이것은 구속조건들의 재진술일 뿐이다. 입자들의 좌표에 대한 라그랑주 방정식은 뉴턴 방정식 (1.91)이다
적합한 라그랑지언을 얻었으므로, 라그랑지언을 임의의 일반화 좌표로 다시 표현할 수 있다는 사실을 써서 더 간단한 라그랑지언을 찾을 수 있다. 전략은 좌표 상당수가 상수가 되고 나머지 좌표들은 비잉여가 되는 새 좌표 집합을 고르는 것이다.
/q/를 계의 자유도를 잉여 없이 지정하는 일반화 좌표들의 튜플이라 하자. /c/는 구속조건이 지정된 입자들 사이의 거리들을 지정하는 다른 일반화 좌표들의 튜플이다. c 좌표들은 상숫값을 가질 것이다. q/와 /c/의 조합이 잉여인 직교 좌표 /x/를 대체한다.67 덧붙여, 스칼라 구속 힘들인 /F 좌표들도 여전히 있다. 우리의 새 좌표들은 q, c, /F/의 성분들이다.
/q/와 /c/로 구성 입자들의 직교 좌표를 주는 함수들 /fα/가 존재한다:
라그랑지언을 q, c, /F/로 다시 표현하려면, 일반화 속도
q˙
와
c˙
로 *v*/α/를 찾아야 한다. 이는 경로를 따라 /fα/를 미분하고 임의의 속도로 추상화하여 한다(1.6.1절 참조):
이것들을 라그랑지언 (1.93)에 대입하고
를 쓰면
을 얻는다.
라그랑주 방정식은 통상의 절차로 유도된다. 자질구레한 세부 사항을 전부 적는 대신, 어떻게 진행될지 생각해 보자.
/F/에 대응하는 라그랑주 방정식은 구속조건들을 그저 재진술한다:
따라서 해 경로를 따라 c/(/t) = l/이고 /Dc/(/t) = D/2/c/(/t) = 0임을 안다. 이 결과를 써서 /q/와 /c/에 대응하는 라그랑주 방정식을 단순화할 수 있다.
/q/에 대응하는 라그랑주 방정식은 다음 라그랑지언에서 유도된 것과 같다68
그런데 이것은 정확히, 고정된 구속조건 아래에서 일반화 좌표 q/로부터 계산된 /T/와 /V/에 대한 /T − /V/다. 해 경로에서 항등적으로 0이 되는 항이 곱해지기 때문에 구속 힘들은 q/에 대한 라그랑주 방정식에 나타나지 않음을 알아차려라. 따라서 비잉여 일반화 좌표 /q/와 고정 구속조건을 가진 /T − /V/의 라그랑주 방정식은 벡터 구속 힘을 가진 뉴턴 방정식과 동치다.
c/에 대한 라그랑주 방정식은 구속 힘들을 구하는 데 쓸 수 있다. 라그랑주 방정식이 아주 지저분하므로 명시적으로 보이지는 않겠지만, 일반적으로 이것들은 /q, Dq, F/에 의존하는 /D/2/c, Dc, c/에 대한 방정식이다. /F/에 대한 의존이 선형이므로, /c = l/이고 /Dc = D/2/c = 0일 때 해 경로 /q/와 /Dq/로 /F/를 풀 수 있다.
구속 힘들에 관심이 없다면, 전체 라그랑지언 (1.99)을 버리고 라그랑지언 (1.101)을 택할 수 있다. 일반화 좌표 /q/의 시간 발전에 관한 한 둘은 동치다.
구속한다. 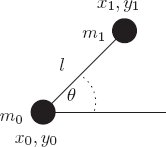
입자간 거리 구속조건에 지정된 길이 /lαβ/가 시간의 함수이더라도 같은 유도가 통한다. 또한 일부 입자의 위치
를 주어진 시간의 함수로 만들어, 거리 구속조건이 시간 의존 위치를 향하도록 일반화할 수도 있다.
연습문제 1.21: 덤벨
이 연습문제에서는 특정한 간단한 계에 대해 구속계의 라그랑지언 유도를 되짚어 볼 것이다.
그림 1.5처럼 평면에서 두 개의 질량 있는 입자가 질량 없는 강체 막대에 의해 거리 /l/을 유지하도록 구속되어 있다고 하자. 평면의 두 질량 있는 입자에는 겉보기에 네 개의 자유도가 있지만 강체 막대가 이 수를 셋으로 줄인다.
입자들의 잉여 좌표들, 예컨대 x/0(/t), y/0(/t)와 x/1(/t), y/1(/t)로 배치를 유일하게 지정할 수 있다. 구속조건 (x/1(/t) − x/0(/t))2 + (y/1(/t) − y/0(/t))2 = /l/2가 자유도 하나를 없앤다.
a. 막대의 스칼라 장력이 /F/일 때, 두 입자의 네 개 직교 좌표에 대한 힘 균형의 뉴턴 방정식을 써라.
b. 라그랑주 방정식이 부분 *a*에서 유도한 뉴턴 방정식을 산출하도록, 형식적 라그랑지언
을 써라.
c. 질량중심 좌표 x/CM, /y/CM, 각 /θ, 입자들 사이의 거리 c, 장력 /F/를 가진 좌표계로 좌표 변환을 하라. 이 좌표들로 라그랑지언을 쓰고, 라그랑주 방정식을 써라.
d. 이 방정식들 중 하나에서 c/(/t) = l/임을 알아낼 수 있다. 이 사실에서 /Dc = 0과 D/2/c = 0을 얻는다. 방금 계산한 라그랑주 방정식에 이것들을 대입하여 /x/CM, /y/CM, /θ/의 운동 방정식을 구하라.
e. 비잉여 일반화 좌표 x/CM, /y/CM, /θ/로 기술된 계의 라그랑지언(= /T − V)을 만들고 이 라그랑지언으로부터 라그랑주 방정식을 계산하라. 부분 *d*에서 같은 좌표들에 대해 유도한 방정식들과 같은 방정식들이어야 한다.
연습문제 1.22: 구동 진자
라그랑지언 (1.93)으로 피벗의 위치가 주어진 시간 함수인 구동 진자(1.6.2절)를 기술할 수 있음을 보여라: 뉴턴식 구속 힘 처방으로 운동 방정식을 유도하고, 그것들이 라그랑주 방정식과 같음을 보여라. 진자 추의 위치만이 아니라 구속 힘들에 대한 방정식도 반드시 살펴보라.
연습문제 1.23: 세부 사항 채우기
라그랑지언 (1.101)의 라그랑주 방정식이, 치환 c/(/t) = l, Dc/(/t) = D/2/c/(/t) = 0을 가한 라그랑지언 (1.99)의 라그랑주 방정식과 같음을 보여라.
연습문제 1.24: 구속 힘
구동되지 않은 평면 진자의 장력을 구하라.
1.6.3 좌표 변환으로서의 구속조건
구속계의 라그랑지언 유도는 좌표 변환의 유도와 유추되는 단계들을 포함한다.
직교 좌표에서 비구속 입자계의 라그랑지언을 만들 수 있다. 일반적으로 실제 자유도보다 좌표가 더 많다. 구속조건들이 그 잉여를 없앨 것이다. 그다음 구속조건들을 통합한 편리한 비잉여 일반화 좌표 집합을 골라 우리 계를 기술한다. 잉여 직교 좌표들과 속도들을 비잉여 일반화 좌표들과 일반화 속도들로 표현하고, 이 변환들을 써서 라그랑지언을 일반화 좌표들로 다시 표현한다.
좌표 변환을 수행하려면, 한 일반화 좌표 집합으로 표현된 계의 배치를 다른 일반화 좌표 집합으로 어떻게 다시 표현하는지 지정한다. 그다음 일반화 좌표의 변환이 내포하는 일반화 속도의 변환을 정한다. 일반화 좌표 집합 하나로 표현된 라그랑지언은 그다음 다른 일반화 좌표 집합으로 다시 표현될 수 있다.
이것은 사실 같은 과정의 두 가지 적용이다. 그러므로 구속조건을 통합한 좌표 변환과 비구속 입자들의 라그랑지언을 합성하여 구속계의 라그랑지언을 만들 수 있다. 구속계에 L = T − /V/가 적합한 라그랑지언이라는 우리의 추론은 사실, 구속조건에 복종하는 좌표 집합으로부터 비잉여 좌표들과 상수인 구속 좌표들로 이루어진 집합으로 가는 좌표 변환에 기초한 것이었다.
*x*/α/를 첨자 α/인 구성 입자의 직교 성분들의 튜플, *v*_{/α}를 그 속도라 하자. 라그랑지언
은 구성 입자들의 운동 에너지와 퍼텐셜 에너지의 차이다. 이것은 퍼텐셜 에너지 /V/를 가진 비구속 자유 입자들의 집합에 적합한 라그랑지언이다.
q/를 비잉여 일반화 좌표들의 튜플, /v/를 대응하는 일반화 속도 튜플이라 하자. 좌표 /q/는 앞서처럼 *x*_{/α} = fα/(/t, q)로 구성 입자들의 좌표 *x*/α/와 연결된다. 구성 입자들 사이의 구속조건들은 /fα/의 정의에 반영되어 있다. 여기서는 이것을 좌표 변환으로 본다. 좌표 변환으로서 이것이 특이한 점은 /x/의 차원이 /q/의 차원과 같지 않다는 것이다. 이 좌표 변환으로부터 국소 튜플 변환 함수를 구할 수 있다(1.6.1절 참조)
구속계의 라그랑지언은 구속 좌표에서 비구속 좌표로 가는 국소 튜플 변환 함수와 비구속계의 라그랑지언을 합성하여 얻을 수 있다:
구속조건은 변환에만 들어간다.
이를 예시하기 위해 1.6.2절에서 도입한 구동 진자의 라그랑지언을 구하겠다. 40쪽에서 본 것처럼, 가속도 g/의 중력 퍼텐셜을 받는 수직 평면 속 질량 /m/의 자유 입자에 대한 /T − V 라그랑지언은
이고 여기서 /y/는 질점의 높이를 잰다. 이 라그랑지언을 계산하는 프로그램은
(define ((L-uniform-acceleration m g) local) (let ((q
(coordinate local)) (v (velocity local))) (let ((y (ref q 1))) (- (* 1/2 m
(square v)) (* m g y)))))
일반화 좌표 θ/에서 직교 좌표로 가는 좌표 변환은 /x = l sin θ, y = ys/(/t) − l cos /θ/이며, 여기서 /l/은 진자의 길이이고 /ys/는 시간의 함수로 지지대의 높이를 준다. 흥미롭게도 구동은 구속조건의 지정을 통해서만 들어간다. 이 좌표 변환을 구현하는 프로그램은
(define ((dp-coordinates l y_s) local) (let ((t (time local)) (theta (coordinate
local))) (let ((x (* l (sin theta))) (y (- (y_s t) (* l (cos theta))))) (up x
y))))
F->C로 국소 튜플 변환을 유도하고 합성으로 구동 진자의 라그랑지언을 정의할 수 있다:
(define (L-pend m l g y_s) (compose
(L-uniform-acceleration m g) (F->C (dp-coordinates l y_s))))
라그랑지언은
(show-expression ((L-pend 'm 'l 'g (literal-function 'y_s)) (up 't 'theta
'thetadot)))이것은 방정식 (1.88)의 라그랑지언과 같다(51쪽 참조).
우리는 구속계의 라그랑지언에 대한 아주 흥미로운 분해를 발견했다. 한 부분은 구성 입자들의 운동 에너지와 퍼텐셜 에너지의 차이로 이루어진다. 다른 부분은 특정 계의 배치에 특유한 구속조건들을 기술한다.
연습문제 1.25: 푸코 진자의 라그랑지언
푸코 진자(Foucault pendulum)는 지구(반지름 R) 표면 위 높이 /l/에 여위도(colatitude) /ϕ/로 매달린, 길이 /l/에 질량 /m/의 긴 주기 진자다. 진자를 정지 상태로, 지역 연직선으로부터 0이 아닌 변위를 가진 채 놓으면 겉보기 평면에서 진동할 것이다. 그러나 진동의 겉보기 평면은 지구가 자전함에 따라 세차 운동한다. 지구는 각속도 Ω로 자전한다.
추의 위치를 지정하는 한 가지 방법은 북극에 푸코 진자를 세우고 적절한 여위도와 고정 경도의 지구 표면 위 한 점으로 회전시키는 것이다. 지구가 자전하고 있으므로 이것은 시간에 따라 변하는 변환이다. 이 변환에는 두 부분이 있다.
첫째, 진자가 북극에 있을 때 일반화 좌표 /θ/와 /λ/를 진자 추의 좌표들과 연결한다. /θ/를 지구 중심을 지나는 선에 대한 추의 각도라 하고 /λ/를 세차 각도라 하자. 북극의 진자에 대한 추의 직교 좌표는 다음과 같다:
x/0 = /l sin θ cos λ
y/0 = /l sin θ sin λ
z/0 = (/R + l) − l cos θ.
다음으로, 진자를 여위도 /ϕ/의 실제 위치로 회전시킨다. 경도를 0으로 택할 수 있으므로 추 지지대의 각위치는 Ω/t/만큼 회전된다. 좌표 변환은 다음과 같다:69
이 두 번째 변환은 다음 코드로 구현할 수 있다:
((compose (Rz (* 'Omega 't)) (Ry 'phi)) (up 'x_0 'y_0 'z_0)) (up (+ (* x_0 (cos
phi) (cos (* Omega t))) (* z_0 (sin phi) (cos (* Omega t))) (* -1 y_0 (sin (*
Omega t)))) (+ (* x_0 (cos phi) (sin (* Omega t))) (* z_0 (sin phi) (sin (*
Omega t))) (* y_0 (cos (* Omega t)))) (+ (* -1 x_0 (sin phi)) (* z_0 (cos
phi))))
이 부분들로 좌표 변환 F를 구성하여, F->C와 함께 중력 퍼텐셜 속 입자의 자유 라그랑지언과 합성해 푸코 진자의 라그랑지언을 만들 수 있게 하라. 뉴턴 퍼텐셜 에너지는 −/GMm/r/이고, 여기서 /r/은 추의 지구 중심으로부터의 거리, /M/은 지구의 질량이다.
1.6.4 라그랑지언은 유일하지 않다
라그랑지언은 물리계와 일대일 관계에 있지 않다—같은 물리계를 기술하는 데 많은 라그랑지언을 쓸 수 있다. 이 절에서는 좌표와 시간의 함수의 “전시간 미분”(total time derivative)을 라그랑지언에 더해도, 정지 작용의 경로들이나 작용 원리에서 유도된 운동 방정식이 바뀌지 않음을 보여 이를 입증하겠다.
전시간 미분
먼저 “전시간 미분”이 무엇을 뜻하는지 설명하자. /F/를 시간과 좌표의 함수라 하자. 시각 /t/에서 경로 위의 함수 /F/는
따라서 연쇄 법칙에 의해
더 형식적으로, 경로 /q/를 따르는 /F/의 시간 도함수는
/F/는 시간과 좌표에만 의존하므로
따라서 /D/Γ[/q/]의 첫 두 성분만으로 곱
을 만들 수 있다:
여기서
는 선택 함수다:70
이므로
이다.
함수
를 /F/의 /전시간 미분/(total time derivative)이라 부른다. 이것은 세 인수의 함수다: 시간, 일반화 좌표들, 일반화 속도들.
일반적으로, 국소 튜플 함수 /F/의 전시간 미분이란, 국소 튜플 경로와 합성하면 함수 /F/를 같은 국소 튜플 경로와 합성한 것의 시간 도함수가 되는 그런 함수 /DtF/다:
전시간 미분 /DtF/는 명시적으로 다음과 같다
여기서 /F/의 인수들이 소진될 때까지 필요한 만큼의 항들을 취한다.
연습문제 1.26: /Dt/의 성질
전시간 미분 DtF/는 함수 /F/의 도함수가 아니다. 그럼에도 전시간 미분은 도함수의 많은 성질을 공유한다. 국소 튜플 함수 /F/와 /G, 수 c, 그리고 정의역이 /G/의 치역을 포함하는 함수 /H/에 대해 /Dt/가 다음 성질들을 가짐을 보여라.
a. Dt/(/F + G) = DtF + DtG
b. Dt/(/cF) = cDtF
c. Dt/(/FG) = FDtG + (DtF)/G/
d. Dt/(/H ∘ G) = (DH ∘ G)/DtG/
라그랑지언에 전시간 미분 더하기
시간과 좌표에만 의존하는 함수 /F/의 전시간 미분을 더한 만큼 차이가 나는 두 라그랑지언 /L/과 /L/′을 생각하자
대응하는 작용 적분은
변분 원리는, 실현 가능한 궤적을 따르는 작용 적분이 끝점에서 배치를 고정하는 궤적의 변분에 대해 정지라고 말한다. 작용 적분 S[/q/](/t/1, /t/2)와 /S/′[/q/](/t/1, /t/2)는 항
만큼 차이 나는데, 이 항은 끝점에서의 좌표와 시간에만 의존하고 이것들은 변할 수 없다. 따라서 S[/q/](/t/1, /t/2)가 어떤 경로에 대해 정지이면 /S/′[/q/](/t/1, /t/2)도 정지일 것이다. 그러므로 두 라그랑지언 중 어느 것으로도 실현 가능한 경로들을 구별할 수 있다.
라그랑지언에 전시간 미분을 더하는 것은 주어진 경로에 대해 작용이 정지인지 여부에 영향을 주지 않는다. 따라서 두 라그랑지언이 전시간 미분만큼 차이 난다면, 대응하는 라그랑주 방정식들은 같은 경로들이 각각을 만족한다는 점에서 동치다. 더 나아가, 전시간 미분이 작용에 도입하는 추가 항들은 끝점 조건에만 나타나므로 작용의 변분에서 유도된 라그랑주 방정식에 영향을 주지 않고, 따라서 라그랑주 방정식은 같다. 라그랑지언에 전시간 미분을 더해도 라그랑주 방정식은 바뀌지 않는다.
연습문제 1.27: 전시간 미분에 대한 라그랑주 방정식
F (t, q)를 /t/와 /q/만의 함수라 하자. 그 전시간 미분은
이다. /DtF/에 대한 라그랑주 방정식이 항등적으로 0임을 명시적으로 보이고, 따라서 라그랑지언에 /DtF/를 더해도 라그랑주 방정식에 영향을 주지 않음을 보여라.
구동 진자는 라그랑지언에 전시간 미분을 더하는 일의 좋은 예시가 된다. 구동 진자의 운동 방정식(1.6.2절 참조)
은 흥미롭고 시사적인 해석을 가진다: 중력 가속도 /g/에 피벗의 가속도 /D/2/ys/가 더해졌다는 점만 빼면, 이것은 구동되지 않은 진자의 운동 방정식과 같다. 이 직관적 해석은 1.6.2절에서 운동 에너지와 퍼텐셜 에너지의 차이로 유도한 라그랑지언에서는 분명하지 않았다. 그러나 운동 방정식만큼 해석이 쉬운, 같은 운동 방정식을 가진 대안 라그랑지언을 쓸 수 있다:
이 라그랑지언에서는 가속하는 피벗의 효과가 중력 가속도를 수정하는 것임이 분명하다. 다만 이것은 운동 에너지와 퍼텐셜 에너지의 차이가 아님에 유의하라. 구동 진자의 두 라그랑지언을 비교해 보자. 차 Δ/L/ = L − /L/′은
Δ/L/에서 /θ/에도
에도 의존하지 않는 두 항은 운동 방정식에 영향을 주지 않는다. 나머지 두 항은 함수 F (t, θ) = −/mlDys/(t) cos /θ/의 전시간 미분이고, 이 함수는
에 의존하지 않는다. 이런 항들을 라그랑지언에 더해도 운동 방정식에 영향을 주지 않는다.
전시간 미분의 성질
인수들이 (t, q, v)인 국소 튜플 함수 G/가 인수들이 (/t, q)인 함수 /F/의 전시간 미분이라면, /G/는 반드시 어떤 성질들을 가져야 한다.
방정식 (1.112)에서 /G/는 일반화 속도들에 대해 선형이어야 함을 알 수 있다
여기서 /G/1도 /G/0도 일반화 속도들에 의존하지 않는다: ∂2/G/1 = ∂2/G/0 = 0.
/G/가 /F/의 전시간 미분이면 /G/1 = ∂1/F/이고 /G/0 = ∂0/F/이므로
시간 인수에 대한 편미분은 구조를 가지지 않으므로 ∂0∂1/F/ = ∂1∂0/F/다. 따라서 /G/가 /F/의 전시간 미분이면
더 나아가 /G/1 = ∂1/F/이므로
자유도가 둘 이상이면 이 편미분들은 사실 각 좌표에 대한 편미분들의 구조다. 서로 다른 두 좌표에 대한 편미분들은 미분 순서와 무관하게 같아야 한다. 그러므로 ∂1/G/1은 대칭이어야 한다.
우리는 이 조건들이 함수가 전시간 미분임을 판정하기에 충분하다는 것을 보이지 않았고, 필요하다는 것만 보였음에 유의하라.
연습문제 1.28: 전시간 미분 식별하기
다음 각 함수에 대해, 전시간 미분이 아님을 보이거나 그것을 전시간 미분으로 얻을 수 있는 함수 /F/를 만들어라.
a. G/(/t, x, v/_{/x}) = mvx
b. G/(/t, x, vx) = mvx cos t
c. G/(/t, x, vx) = vx cos t − x sin t
d. G/(/t, x, vx) = vx cos t + x sin t
e. G/(/t; x, y; vx, vy) = 2(xvx + yvy) cos t − (x/2 + /y/2) sin /t
f. G/(/t; x, y; vx, vy) = 2(xvx + yvy) cos t − (x/2 + /y/2) sin /t + y/3/vx + xvy
연습문제 1.29: 운동 에너지의 갈릴레이 불변성
우리는 첨자 /α/로 색인되는 입자 집합의 운동 에너지를
로 취해 왔다. 이 형태는 갈릴레이 불변(Galilean invariant)이다.
a. 자유 입자들의 라그랑지언, 즉 그들 운동 에너지들의 단순한 합에서 시작하자:
이동과 균일 병진으로 이루어진, 옛 좌표에서 새 좌표로 가는 좌표 변환을 수행하라
새 좌표에서의 라그랑지언을 유도하라.
b. 새 라그랑지언은
형태에 몇 가지 추가 항들을 더한 것으로 놓을 수 있다. 추가 항들이 전시간 미분임을 보여라.
따라서 운동 에너지는 균일하게 움직이는 어떤 좌표계에서든
로 취할 수 있다.
1.7 동역학적 상태의 전개
라그랑주 방정식은 경로가 만족해야 하는 상미분방정식이다. 제안된 경로가 계의 실현 가능한 경로인지를 시험하는 데 쓸 수 있다. 그러나 초기조건에서 출발하여 경로를 전개하는 데에도 쓸 수 있다.
계의 /상태(state)/는 이후의 전개가 결정되도록 명시해야 하는 정보로 정의한다. 저글러를 기억하라. 원하는 운동을 실행하려면 곤봉을 어떤 방식으로 던져야 한다. 저글러는 곤봉의 초기 위치와 방향, 그리고 곤봉의 초기 속도와 회전을 제어한다. 저글링과 비슷한 계에 대한 경험은 초기 배치와 배치의 변화율이 이후 운동을 정하기에 충분함을 시사한다. 다른 계는 배치의 더 높은 도함수를 요구할 수 있다.
일반화 좌표와 속도의 집합으로 쓰인 라그랑지언에 대해, 라그랑주 방정식이 2차 상미분방정식임을 보였다. 미분방정식이 최고차 도함수에 대해 풀릴 수 있고 Lipschitz 조건을 만족하면,71 초기값 문제에 유일한 해가 있다. 특정 순간에 해와 해의 저차 도함수 값이 주어지면 유일한 해 함수가 있다. 비잉여 좌표가 주어지면 라그랑주 방정식은 이 조건을 만족한다.72 따라서 궤적은 임의의 시각에서 일반화 좌표와 일반화 속도로 결정된다. 이것이 동역학적 상태를 지정하는 데 필요한 정보이다.
경로의 완전한 국소 기술은 한 순간의 경로와 그 모든 도함수로 이루어진다. 경로의 완전한 국소 기술은, 저차 도함수로 경로의 고차 도함수를 계산하는 처방이 주어지면, 국소 튜플의 초기 조각에서 재구성할 수 있다. 계의 상태는 완전한 국소 기술의 나머지를 이끌어 낼 수 있는 그 국소 튜플 초기 조각으로 지정된다. 완전한 국소 기술은 그 순간 근처의 경로를 준다. 실제로 다음 고차 도함수를 계산하는 규칙만 있으면 되고, 나머지는 이로부터 모두 얻을 수 있다. 계의 상태가 튜플 (t, q, v)로 주어진다고 가정하자. 가속도 a = A/(/t, q, v)를 계산하는 처방이 주어지면
이고, 그 결과로
등을 얻는다. 따라서 국소 튜플의 고차 도함수 성분은 함수
로 주어진다. 이 함수 각각은 국소 튜플의 저차 도함수 성분에 의존한다. 상태에서 경로를 이끌어 내는 데 필요한 것은, 상태에서 국소 기술의 다음 고차 도함수 성분을 주는 함수뿐이다. 이 함수를 찾는 데 라그랑주 방정식을 쓴다.
먼저 라그랑주 방정식
을 전개하여 이계 도함수가 명시적으로 나타나게 한다.
이 계를 /D/2/q/에 대해 풀면, 해 경로 /q/를 따른 일반화 가속도를 얻는다.
여기서 [∂2∂2/L/ ∘ Γ]는 대칭 정사각 행렬로 나타낼 수 있는 구조이므로 그 역을 계산할 수 있다.73 가속도를 주는 함수는
이고, 여기서
는 속도 성분 선택자이다.
상태를 지정하는 그 국소 튜플 초기 조각을 국소 상태 튜플, 또는 더 간단히 상태 튜플이라 부른다.74
가속도를 주는 함수를 상태 튜플의 함수로 다음 절차로 표현할 수 있다. 이 절차는 라그랑지언을 계산하는 절차를 받아, 상태 튜플을 인수로 받아 가속도를 돌려주는 절차를 돌려준다.75
(define (Lagrangian->acceleration L) (let ((P
((partial 2) L)) (F ((partial 1) L))) (solve-linear-left ((partial 2) P) (- F
(+ ((partial 0) P) (* ((partial 1) P) velocity))))))
좌표와 속도에서 가속도를 계산하는 길이 있으면, 상태의 도함수를 상태의 함수로 계산하는 처방을 줄 수 있다. 순간 t/에서 상태 (/t, q/(/t), Dq/(/t))에 대해 상태의 도함수는 (1, Dq/(/t), D/2/q/(/t)) = (1, Dq/(/t), A/(/t, q/(/t), Dq/(/t)))이다. 절차 Lagrangian->state-derivative는 라그랑지언을 받아, 상태를 받아 상태의 도함수를 돌려주는 절차를 돌려준다.
(define (Lagrangian->state-derivative L) (let
((acceleration (Lagrangian->acceleration L))) (lambda (state) (up 1 (velocity
state) (acceleration state)))))
우리는 상태를, 상태를 정하는 그 국소 튜플 초기 조각의 성분으로 된 up 튜플로 나타낸다.
예를 들어 조화 진동자의 매개변수 상태 도함수는 다음과 같다.
(define (harmonic-state-derivative m k)
(Lagrangian->state-derivative (L-harmonic m k))) ((harmonic-state-derivative
'm 'k) (up 't (up 'x 'y) (up 'v_x 'v_y))) (up 1 (up v_x v_y) (up (/ (* -1 k x)
m) (/ (* -1 k y) m)))
라그랑주 방정식은 실현 가능한 경로 /q/를 구속하는 2차 미분방정식 계이다. 상태 도함수를 써서 라그랑주 방정식을, 실현 가능한 좌표 경로 /q/와 속도 경로 /v/를 구속하는 1차 미분방정식 계로 표현할 수 있다.
(define ((Lagrange-equations-first-order L) q v) (let
((state-path (qv->state-path q v))) (- (D state-path) (compose
(Lagrangian->state-derivative L) state-path)))) (define ((qv->state-path q v)
t) (up t (q t) (v t)))
예를 들어 2차원 조화 진동자 운동방정식의 1차 꼴을 찾을 수 있다.
(show-expression (((Lagrange-equations-first-order
(L-harmonic 'm 'k)) (up (literal-function 'x) (literal-function 'y)) (up
(literal-function 'v_x) (literal-function 'v_y))) 't))함수 /A/는 상태를 정하는 성분의 함수로서 가속도를 준다. 계 도함수의 출력은
상태의 도함수이다. 적분기는 상태의 도함수를 입력으로 받아, 초기조건에서
출발한 적분된 상태를 만든다. 계 도함수에서 Dq/(/t) 성분의 라우팅으로
2차 계가 어떻게 1차 꼴로 놓이는지에 주목하라. 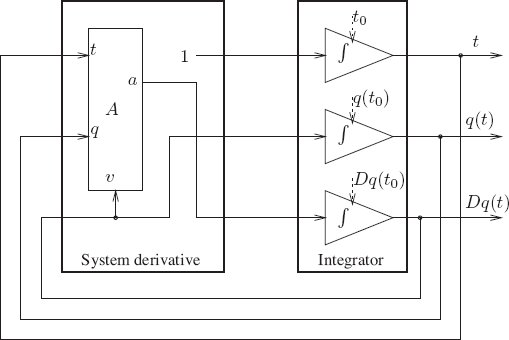
라그랑주 방정식 잔차 구조의 첫 원소에 있는 영은, 시간이 균일하게 나아간다는 항등일 뿐이다. 시간 함수는 항등함수이므로 그 도함수는 하나이고 잔차는 영이다. 둘째 원소의 방정식은 속도 경로가 좌표 경로의 도함수가 되도록 구속한다. 셋째 원소의 방정식은 가해진 힘으로 속도의 변화율을 준다.
수치 적분
상태로 상태 도함수를 주는 1차 상미분방정식 집합은, 주어진 초기 상태에서 나오는 상태 경로를 찾도록 적분할 수 있다. 수치 적분기는 그림 1.6에 보인 과정으로 그런 미분방정식의 근사해를 찾는다. Lagrangian->state-derivative가 만든 상태 도함수는 1차 상미분방정식 계를 수치 적분하는 패키지가 쓸 수 있다.
절차 state-advancer는 초기 시각을 포함하는 초기 상태와 매개변수 상태 도함수 절차가 주어지면, 지정된 시각에서 계의 상태를 찾는 데 쓸 수 있다.76 예를 들어 2차원 조화 진동자의 상태를 전진시키려면 다음처럼 쓴다77
((state-advancer harmonic-state-derivative 2.0 1.0)
(up 1.0 (up 1.0 2.0) (up 3.0 4.0)) 10.0 1.0e-12) (up 11.0 (up
3.7127916645844437 5.420620823651583) (up 1.6148030925459782
1.8189103724750855))
state-advancer의 인수는 매개변수 상태 도함수 harmonic-state-derivative와 상태 도함수 매개변수(질량 2와 용수철 상수 1)이다. 돌려주는 절차는 초기 상태 (up 1 (up 1 2) (up 3 4)), 시간 증분 10, 상대 오차 허용 1.0e-12를 받는다. 출력은 지정된 최종 시각에서의 상태에 대한 근사이다.
1.6.2절에서 기술한, 주기 구동을 받는 구동 진자를 생각하자. ys/(/t) = A cos /ωt/를 고른다.
(define ((periodic-drive amplitude frequency phase) t)
(* amplitude (cos (+ (* frequency t) phase)))) (define
(L-periodically-driven-pendulum m l g A omega) (let ((ys (periodic-drive A
omega 0))) (L-pend m l g ys)))
이 계의 라그랑주 방정식은
(show-expression (((Lagrange-equations
(L-periodically-driven-pendulum 'm 'l 'g 'A 'omega)) (literal-function
'theta)) 't))주기 구동 진자의 매개변수 상태 도함수는
(define (pend-state-derivative m l g A omega)
(Lagrangian->state-derivative (L-periodically-driven-pendulum m l g A
omega))) (show-expression ((pend-state-derivative 'm 'l 'g 'A 'omega) (up 't
'theta 'thetadot)))구동 진자의 전개를 살펴보려면, 어떤 구간 동안 계를 전개하면서 전개되는 동안 계의 측면을 감시하는 메커니즘이 필요하다. 절차 evolve는 state-advancer를 반복하여 상태를 필요한 순간으로 전진시키며 이 서비스를 제공한다. 절차 evolve는 매개변수 상태 도함수와 그 매개변수를 받아, 지정된 초기 상태에서 여러 다른 시각으로 계를 전개하고 그 시각에 상태의 어떤 측면을 감시하는 절차를 돌려준다. 각 대 시간의 플롯을 만들려면, 전개가 진행되는 동안 플롯을 생성하는 감시 절차를 만든다.78
(define ((monitor-theta win) state) (let ((theta
((principal-value :pi) (coordinate state)))) (plot-point win (time state)
theta))) (define plot-win (frame 0.0 100.0 :-pi :pi)) ((evolve
pend-state-derivative 1.0 ;m=1kg 1.0 ;l=1m 9.8 ;g=9.8m/s^2 0.1 ;a=1/10 m (*
2.0 (sqrt 9.8)) ) ;omega (up 0.0 ;t0=0 1.0 ;theta0=1 radian 0.0) ;thetadot0=0
radians/s (monitor-theta plot-win) 0.01 ;step between plotted points 100.0
;final time 1.0e-13) ;local error tolerance
그림 1.7은 구동 진자의 몇 궤도에 대해 각 /θ/를 시간에 대해 보인다. 두 실행의 초기조건은 같고, 다만 하나에서는 추에 10−10m/s, 곧 초당 원자 너비 정도의 아주 작은 속도를 준다. 두 궤도의 초기 조각은 구별할 수 없다. 약 75초 뒤에 두 궤도는 갈라져 완전히 달라진다. 초기조건의 아주 작은 변화에 대한 이 극단적 민감성은 /혼돈 거동(chaotic behavior)/이라 불리는 것의 특징이다. 나중에 Lyapunov 지수, 위상공간, Poincaré 단면 같은 다른 도구로 이 예를 더 조사할 것이다.
시간에 대해 그렸다. 각은 주기적이므로, 이 플롯은 원기둥에 감긴 것으로
생각할 수 있다. 위 플롯은 초기조건 θ = 1과 ¶ 
인 시뮬레이션 결과를 보인다. 궤도는 한동안 진동하다 순환한 뒤 다시
진동한다. 아래 플롯은 조금 다른 초기 각속도 ¶ 
에 대한 결과를 보인다. 초기 거동은 위 그림과 구별할 수 없으나, 두 궤적은
진동과 순환 사이 전이 뒤에 상관을 잃는다. 초기조건에 대한 이 극단적
민감성은 혼돈 거동을 가진 계의 특징이다. 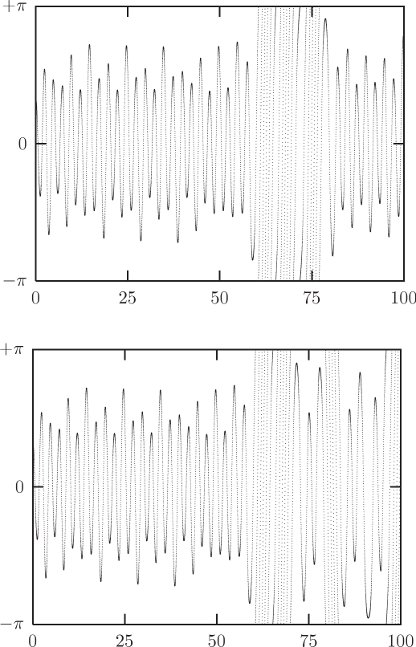
연습문제 1.30: 중심 퍼텐셜에서의 궤도
퍼텐셜 에너지 V (r) = −/βrα/인 중심장에서 질량 /m/인 입자의 평면 운동에 대한 라그랑지언은
이다.
a. 이 라그랑지언을 받는 입자의 운동을 전개하고 평면에서 궤도를 표시하는 프로그램을 써라.
b. α = +2 (조화 진동자)로 이 계를 전개하라. 다양한 초기조건에 대해 원점에 중심을 둔 타원을 기술함을 관찰하라.
c. α = −1 (뉴턴 중력)로 이 계를 전개하라. 다양한 초기조건에 대해 원점에 초점을 둔 타원을 기술함을 관찰하라.
d. α = +1/4로 이 계를 전개하라. 원점에 중심을 둔 세잎을 기술함을 관찰하라.
연습문제 1.31: 푸코 진자의 전개
푸코 진자를 북극에 세우면 하루에 정확히 한 번 세차한다. 적도에 세우면 전혀 세차하지 않는다. 세차율이 여위도의 코사인에 비례한다고 널리 보고된다.
a. 연습문제 1.25 62쪽에서 구성한 라그랑지언으로 푸코 진자를 전개하라. 세차각 /λ/를 시간의 함수로 보아야 한다.
b. 세차율은 예측된 율과 어떻게 비교되는가? 연직선이 정의하는 국소 연직이 지구 중심을 향하지 않아 생기는 오차를 볼 것으로 기대해야 한다.
c. Δ/ϕ/를 국소 연직과 지구 중심 방향 사이의 각이라 하자. 여위도를 ϕ − Δ/ϕ/로 보정한 예측 세차율과 세차율은 어떻게 비교되는가? 이것이 완벽한가?
1.8 보존량
해 경로를 따라 상수인 계 상태의 함수를 보존량 또는 /운동 상수(constant of motion)/라 부른다.79 /C/가 보존량이면, 해 경로 /q/에 대해
이다. 이 절에서는 대칭이 있는 계를 조사하고, 대칭이 보존량에 연관됨을 찾는다. 예를 들어 병진 대칭이 있는 계에서는 선운동량이 보존되고, 회전 대칭이 있으면 각운동량이 보존되며, 계가 시간의 원점에 의존하지 않으면 에너지가 보존된다. 먼저 대칭을 자연스럽게 표현하는 좌표계를 고를 수 있는 계를 생각하고, 나중에 모든 대칭을 동시에 표현하는 좌표계를 고를 수 없는 계를 논의한다.
1.8.1 보존 운동량
라그랑지언 L/(/t, q, v)가 어떤 특정 좌표 /qi/에 의존하지 않으면
이고, 대응하는 라그랑주 방정식의 /i/번째 성분은
이다. 성분의 도함수는 도함수의 성분과 같으므로, 이는
과 같고,
가 보존량임을 볼 수 있다. 함수
를 /운동량 상태 함수(momentum state function)/라 부른다. 운동량 상태 함수의 값이 /일반화 운동량/이다. 일반화 운동량의 /i/번째 성분을 /i/번째 좌표에 /켤레(conjugate)/인 운동량이라 한다.80 운동량은 계를 기술하는 데 쓴 라그랑지언의 선택에 의존한다.81 라그랑지언에 명시적으로 나타나지 않는 일반화 좌표 성분을 /순환 좌표(cyclic coordinate)/라 부른다. 임의의 순환 좌표에 켤레인 일반화 운동량 성분은 운동 상수이다. 그 값은 실현 가능한 경로를 따라 상수이며, 다른 경로에서는 다른 값을 가질 수 있다. 앞으로 보듯, 운동량은 보존되지 않을 때에도 중요한 양이다.
좌표 경로 /q/와 라그랑지언 /L/이 주어지면, 운동량 경로 /p/는
이고 성분은
이다. 운동량 경로는 임의의 경로 /q/에 대해 잘 정의된다. 경로가 실현 가능하고 라그랑지언이 /qi/에 의존하지 않으면 /pi/는 상수 함수이다.
/pi/의 상수값은 궤적마다 다를 수 있다.
보존 운동량의 예
자유 입자 라그랑지언
은 /x/에 무관하다. 따라서 운동량 상태 함수
는 실현 가능한 경로를 따라 보존된다. 좌표 경로 /q/에 대한 운동량 경로 /p/는
이다. 실현 가능한 경로에 대해 Dp/(/t) = 0이다. 자유 입자에서는 보통의 선운동량이 실현 가능한 경로에 대해 보존된다.
중심력장 안의 입자에 대해 (1.6절), 라그랑지언
은 /r/에 의존하지만 /φ/에는 무관하다. 운동량 상태 함수는
이다. 성분이 둘이다. 첫째 성분, “방사 운동량”은 보존되지 않는다. 둘째 성분, “각운동량”은 임의의 해 궤적을 따라 보존된다.
중심 퍼텐셜 문제를 직교 좌표로 표현했다면, 모든 좌표가 라그랑지언에 나타났을 것이다. 그 경우 분명한 보존량은 없었을 것이다. 그럼에도 계의 운동은 좌표 선택에 의존하지 않으므로 각운동량은 여전히 보존된다.
좌표계를 현명하게 고르는 데 큰 이점이 있음을 본다. 계의 대칭이 어떤 좌표 성분의 부재로 라그랑지언에 반영되도록 좌표를 고를 수 있으면, 대응하는 보존량의 존재가 분명해진다.82
1.8.2 에너지 보존
라그랑지언이 대응하는 좌표에 의존하지 않으면 운동량은 운동에 의해 보존된다. 라그랑지언
가 시간에 명시적으로 의존하지 않으면, ∂0/L/ = 0이면, 또 하나의 운동 상수인 에너지가 있다.
해 경로 /q/를 따른 라그랑지언의 시간 미분을 생각하자.
둘째 항을 라그랑주 방정식으로 다시 쓰면
이 된다. ∂0/L/을 분리하고 다른 항을 결합하면
을 얻으며, 앞에서와 같이
는 상태에서 속도를 고른다. 따라서 ∂0/L/ = 0이면
이 실현 가능한 경로를 따라 보존됨을 본다. 함수 /ℰ/를 /에너지 상태 함수(energy state function)/라 부른다.83 계의 에너지 상태 함수는 계를 기술하는 데 쓴 라그랑지언의 선택에 의존한다.84 E = ℰ ∘ Γ[/q/]가 경로 q 위의 에너지 함수를 나타낸다고 하자. 라그랑지언에 명시적 시간 의존이 없으면 에너지 함수는 임의의 실현 가능한 궤적을 따라 상수값을 가진다. 에너지 /E/는 궤적마다 다른 값을 가질 수 있다. 명시적 시간 의존이 없는 계를 /자율(autonomous)/이라 부른다.
라그랑지언 절차 L이 주어지면 에너지 함수를 구성할 수 있다.
(define (Lagrangian->energy L) (let ((P ((partial 2) L))) (- (* P velocity) L)))운동 에너지와 퍼텐셜 에너지로 본 에너지
어떤 경우에는 에너지를 운동 에너지와 퍼텐셜 에너지의 합으로 쓸 수 있다. 계가 직교 좌표 *x*/α/를 가진 입자로 이루어지고, 그 움직임이 구속조건의 지배를 받을 수 있으며, 이 직교 좌표가 일반화 좌표 q/와 가능하면 시간 /t/의 어떤 함수라고 하자. *x*_{/α} = fα/(/t, q). 라그랑지언을 L = T − /V/로 만들고, 직각 속도를 일반화 속도로 써서 운동 에너지를 /q/로 계산한다.
운동 에너지는
이고, 여기서 vα/는 *v*_{/α}의 크기이다.
f/_{/α} 함수가 시간에 명시적으로 의존하지 않으면 (∂0/fα/ = 0), 직각 속도는 차수 1의 일반화 속도의 동차 함수이고, /T/는 차수 1의 동차 함수의 제곱을 합하여 만들어지므로 차수 2의 일반화 속도의 동차 함수이다. /T/가 일반화 속도에 대해 차수 2의 동차 함수이면
이고, 둘째 등식은 동차 함수에 대한 Euler의 정리에서 따른다.85 에너지 상태 함수는
이다. 따라서 /fα/가 시간에 무관하면 에너지 함수를
로 다시 쓸 수 있다. /V/가 시간에 의존해도 에너지는 여전히 운동 에너지와 퍼텐셜 에너지의 합이지만, 에너지는 보존되지 않음에 주목하라.
에너지 상태 함수는 T + V 꼴로 쓸 수 있는지, 실현 가능한 경로를 따라 보존되는지와 무관하게 언제나 잘 정의된다.
연습문제 1.32: 시간 의존 구속조건
/fα/가 시간에 명시적으로 의존할 때에도 유사한 결과가 성립한다.
a. 이 경우 운동 에너지가 일반화 속도에 선형인 항을 포함함을 보여라.
b. 전시간 미분을 더하여, 라그랑지언을 L = A − B 꼴로 쓸 수 있음을 보여라. 여기서 /A/는 일반화 속도의 동차 이차 형식이고 /B/는 속도에 무관하다.
c. Euler의 정리를 써서 에너지 함수가 ℰ = /A/+/B/임을 보여라.
속도에 선형인 항을 전시간 미분을 더해 라그랑지언에서 제거한 예는 이미 주어졌다. 구동 진자이다.
연습문제 1.33: 통나무에서 떨어지기
질량 /m/인 입자가 가속도 /g/의 균일 중력장에서 반지름 /R/인 수평 원기둥에서 미끄러져 떨어진다. 입자가 영의 초기 속력으로 원기둥 꼭대기 가까이에서 출발하면, 원기둥을 떠날 때 각속도는 얼마인가? 1.6.2절에서 도입한 구속력을 넣는 방법과 에너지 보존을 함께 써라.
1.8.3 3차원의 중심력
하나의 중요한 물리계는 반지름에만 의존하는 임의의 퍼텐셜 에너지 V (r)를 가진 3차원 중심장 안 입자의 운동이다. 이 계를 구면 좌표 r, θ, /φ/로 기술한다. 여기서 /θ/는 여위도이고 /φ/는 경도이다. 운동 에너지에는 세 항이 있다.
절차로는 다음과 같다.
(define ((T3-spherical m) state) (let ((q (coordinate state)) (qdot (velocity
state))) (let ((r (ref q 0)) (theta (ref q 1)) (rdot
(ref qdot 0)) (thetadot (ref qdot 1)) (phidot (ref qdot 2))) (* 1/2 m (+
(square rdot) (square (* r thetadot)) (square (* r (sin theta) phidot)))))))
그런 다음 퍼텐셜 에너지를 빼 라그랑지언을 만든다.
(define (L3-central m Vr) (define (Vs state) (let ((r
(ref (coordinate state) 0))) (Vr r))) (- (T3-spherical m) Vs)) {%
먼저 일반화 힘(일반화 좌표에 대한 라그랑지언의 도함수)을 보자. 라그랑지언의 좌표 인수에 대한 편미분으로 이를 계산한다.
(show-expression (((partial 1) (L3-central 'm
(literal-function 'V))) (up 't (up 'r 'theta 'phi) (up 'rdot 'thetadot
'phidot))))φ 성분의 힘은 영이다. /φ/가 라그랑지언에 나타나지 않기 때문이다 (순환 좌표이다). 대응하는 운동량 성분은 보존된다. 운동량을 계산하라.
(show-expression (((partial 2) (L3-central 'm
(literal-function 'V))) (up 't (up 'r 'theta 'phi) (up 'rdot 'thetadot
'phidot))))/φ/에 켤레인 운동량은 보존된다. 이는 각운동량
의 z 성분이다. 벡터 위치
와 선운동량
에 대한 것이다. 각운동량의 z 성분을 구면 좌표로 써서 이를 보일 수 있다.
(define ((ang-mom-z m) rectangular-state) (let ((xyz
(coordinate rectangular-state)) (v (velocity rectangular-state))) (ref
(cross-product xyz (* m v)) 2))) (define (s->r spherical-state) (let ((q
(coordinate spherical-state))) (let ((r (ref q 0)) (theta (ref q 1)) (phi
(ref q 2))) (let ((x (* r (sin theta) (cos phi))) (y (* r (sin theta) (sin
phi))) (z (* r (cos theta)))) (up x y z)))))(show-expression ((compose (ang-mom-z 'm) (F->C s->r)) (up 't (up 'r 'theta
'phi) (up 'rdot 'thetadot 'phidot)))) {%/z/축의 선택은 임의이므로, 각운동량의 임의의 성분이 보존되면 모든 성분이 보존된다. 따라서 총 각운동량은 보존된다. z/축을 골라 각운동량 전부가 /z 성분에 있게 할 수 있다.
이므로, 운동은 각운동량에 수직인 평면에 갇힌다. θ = /π//2이고
이다. 중심력장에서의 평면 운동은 1.6절에서 논의했다.
중심장의 라그랑지언에서 계산한 에너지 상태 함수가 실제로 T + /V/임도 볼 수 있다.
(show-expression ((Lagrangian->energy (L3-central 'm
(literal-function 'V))) (up 't (up 'r 'theta 'phi) (up 'rdot 'thetadot
'phidot))))라그랑지언에 명시적 시간 의존이 없으므로 에너지는 보존된다.
연습문제 1.34: 구동 구면 진자
구면 진자는 균일 중력을 받는 질량이 있는 추로, 3차원에서 흔들릴 수 있으나 피벗으로부터 주어진 거리에 머문다. 피벗의 연직 운동으로 구동되는 구면 진자의 라그랑지언을 정식화하라. 어떤 대칭을 찾을 수 있는가? 그 대칭을 표현하는 좌표를 찾아라. 무엇이 보존되는가? 보존량에 대한 해석적 표현을 주어라.
1.8.4 제한 삼체 문제
질량 /M/0과 /M/1인 두 물체가 공통 질량중심 둘레의 원궤도에 있는 상황을 생각하라. 둘의 원궤도 평면에서 움직여야 하며, 다른 둘에 중력으로 끌리는 셋째 입자의 거동은 무엇인가? 셋째 입자의 질량이 너무 작아 두 무거운 입자의 궤도에 미치는 효과를 무시할 수 있다고 가정하라.
질량 /m/인 셋째 입자는 시간에 변하는 중력 퍼텐셜 에너지에서 유도된 장 안에서 움직인다. 우리는 다음을 가진다.
(define ((L0 m V) local) (let ((t (time local)) (q
(coordinates local)) (v (velocities local))) (- (* 1/2 m (square v)) (V t
q))))
/a/를 두 물체 사이 상수 거리라 하자. 질량중심을 좌표계의 원점에 두면 두 입자의 원점으로부터의 거리는 다음과 같다.
각 무거운 입자는 각진동수 Ω로 공통 질량중심 둘레의 원을 돈다. 원의 반지름은 위에 주어진 거리이다. Kepler의 법칙이 궤도의 각진동수를 준다.
t = 0에서 질량 /M/1인 물체가 양의
축 위에, 질량 /M/0인 물체가 음의
축 위에 있도록 축을 고른다. 중력 퍼텐셜 에너지 함수는 다음과 같다.
(define ((V a GM0 GM1 m) t xy) (let ((Omega (sqrt (/
(+ GM0 GM1) (expt a 3)))) (a0 (* (/ GM1 (+ GM0 GM1)) a)) (a1 (* (/ GM0 (+
GM0 GM1)) a))) (let ((x (ref xy 0)) (y (ref xy 1)) (x0 (* -1 a0 (cos (*
Omega t)))) (y0 (* -1 a0 (sin (* Omega t)))) (x1 (* +1 a1 (cos (* Omega
t)))) (y1 (* +1 a1 (sin (* Omega t))))) (let ((r0 (sqrt (+ (square (- x x0))
(square (- y y0))))) (r1 (sqrt (+ (square (- x x1)) (square (- y y1)))))) (-
(+ (/ (* GM0 m) r0) (/ (* GM1 m) r1)))))))
무거운 입자가 고정된 회전 좌표계에서 셋째 입자의 운동을 살펴보는 것이 편리하다. 두 무거운 입자가
축 위에 있도록 회전 축을 둘 수 있고, t = 0에서 회전 축과 비회전 축이 일치하도록 고를 수 있다. 48쪽에서처럼 회전 직교 좌표로 변환할 수 있다. 나온 라그랑지언은 자유 입자 라그랑지언에 두 중력 퍼텐셜 에너지 항을 더한 것이다.
여기서 이제
이다. 프로그램으로는 다음처럼 쓸 수 있다.
(define ((LR3B m a GM0 GM1) local) (let ((q
(coordinates local)) (qdot (velocities local)) (Omega (sqrt (/ (+ GM0 GM1)
(expt a 3)))) (a0 (* (/ GM1 (+ GM0 GM1)) a)) (a1 (* (/ GM0 (+ GM0 GM1)) a)))
(let ((x (ref q 0)) (y (ref q 1)) (xdot (ref qdot 0)) (ydot (ref qdot 1)))
(let ((r0 (sqrt (+ (square (+ x a0)) (square y)))) (r1 (sqrt (+ (square (- x
a1)) (square y))))) (+ (* 1/2 m (square qdot)) (* 1/2 m (square Omega)
(square q)) (* m Omega (- (* x ydot) (* xdot y))) (/ (* GM0 m) r0) (/ (* GM1
m) r1))))))
회전 좌표에서의 라그랑지언이 시간에 무관함에 주목하라. 따라서 이 라그랑지언이 정의하는 에너지 상태 함수는 보존량이다. 그것을 계산하자. Ω, /a/0, /a/1로 결과를 표현하면 가장 분명하므로, 그것들을 라그랑지언의 명시적 매개변수로 만든다.
(define ((LR3B1 m a0 a1 Omega GM0 GM1) local) (let
((q (coordinates local)) (qdot (velocities local))) (let ((x (ref q 0)) (y
(ref q 1)) (xdot (ref qdot 0)) (ydot (ref qdot 1))) (let ((r0 (sqrt (+
(square (+ x a0)) (square y)))) (r1 (sqrt (+ (square (- x a1)) (square
y))))) (+ (* 1/2 m (square qdot)) (* 1/2 m (square Omega) (square q)) (* m
Omega (- (* x ydot) (* xdot y))) (/ (* GM0 m) r0) (/ (* GM1 m) r1)))))) {%
그리고 에너지 상태 함수를 계산한다 (약간의 손 단순화를 곁들여).
((Lagrangian->energy (LR3B1 'm 'a_0 'a_1 'Omega 'GM_0 'GM_1)) (up 't (up 'x_r
'y_r) (up 'v_r^x 'v_r^y))) (+ (* 1/2 m (expt v_r^x 2)) (* 1/2 m (expt v_r^y
2)) (/ (* -1 GM_0 m) (sqrt (+ (expt (+ x_r a_0) 2)
(expt y_r 2)))) (/ (* -1 GM_1 m) (sqrt (+ (expt (- x_r a_1) 2) (expt y_r
2)))) (* -1/2 m (expt Omega 2) (expt x_r 2)) (* -1/2 m (expt Omega 2) (expt y_r
2)))
이를 속도 의존 부분과 속도에 무관한 부분으로 나누면
을 얻고, 여기서
이다. 제한 삼체 문제의 이 운동 상수를 /Jacobi 상수(Jacobi constant)/라 부른다.86 에너지 함수가 (회전 좌표에서) 속도 성분의 양의 정부호 이차 형식에, 회전 좌표에만 의존하는 함수를 더한 것임에 주목하라. 에너지 상태 함수에는 속도
와
에 선형인 항이 없으나, 그런 항은 라그랑지언 (1.150)에 나타남에 유의하라.
연습문제 1.35: 제한 운동방정식
라그랑지언 (1.150)이 주어졌을 때 제한 삼체 문제의 라그랑주 방정식을 유도하라. 운동방정식에서 코리올리 힘과 원심력 항을 식별하라.
1.8.5 Noether의 정리
계에 대칭이 있고, 그 대칭에 연관된 좌표에 라그랑지언이 의존하지 않도록 좌표계를 고를 수 있으면, 그 대칭에 연관된 보존량이 있음을 보았다. 그러나 어떤 좌표계도 완전히 표현할 수 없는 더 일반적인 대칭이 있다. 예를 들어 중심 퍼텐셜에서의 운동은 구면 대칭이지만 (동역학계가 임의의 축 둘레 회전에 대해 불변이다), 구면 좌표에서 계의 라그랑지언 표현은 한 축 둘레의 대칭만 드러낸다. 더 일반적으로, 라그랑지언을 그대로 두는 좌표 변환이 있으면 그 라그랑지언은 대칭을 가진다. 연속 대칭은 대칭의 매개변수 족이다. Noether는 임의의 연속 대칭에 대해 보존량이 있음을 증명했다.
매개변수 /s/를 가진 매개변수 좌표 변환
를 생각하라.
이 매개변수 좌표 변환에 대응하는 매개변수 상태 변환
가 있다.
변환
이 항등 좌표 변환
이기를 요구하며, 그 결과
는 항등 상태 변환
이다. 라그랑지언 /L/은, 임의의 /s/에 대해 변환
아래 불변이면
에 대응하는 연속 대칭을 가진다. 라그랑지언 /L/은 변환된 라그랑지언
와 같은 함수이다.
임의의 /s/에 대해
이라는 것은
을 함의한다. 명시적으로
는
이고, 여기서
의 속도 성분을 전시간 미분으로 다시 썼다.
의 도함수는 영이다.
여기서 다음 사실을 썼다.87
실현 가능한 경로 /q/에서 라그랑주 방정식을 써서 방정식 (1.157)의 첫째 항을 다시 쓸 수 있다.
s = 0에서 경로 /q/와 /q/′는 같다.
가 항등이므로 Γ[/q/] = Γ[/q/′]이고, 이 방정식은
이 된다. 따라서 상태 함수
,
는 해 궤적을 따라 보존된다. 이 보존량을 /Noether 적분(Noether's integral)/이라 부른다. 그것은 운동량과 대칭에 연관된 벡터의 곱이다.
예시: 중심 퍼텐셜에서의 운동
예를 들어 직교 좌표에서의 중심 퍼텐셜 라그랑지언
과 z/축 둘레의 매개변수 회전 /Rz/(/s)
를 생각하라. 회전은 직교 변환이므로
이다. 경로를 따라 미분하면
이므로 속도 또한 직교 변환으로 변환되고
이다. 따라서
이고 /L/′가 /L/과 정확히 같은 함수임을 본다.
운동량은
이고
이다. 따라서 Noether 적분은
이고, 이를 각운동량
의 z 성분의 부호를 바꾼 것으로 알아본다. 라그랑지언이 임의의 연속 회전 대칭에 의해 보존되므로, 중심 퍼텐셜 문제에서 벡터 각운동량의 모든 성분이 보존된다.
절차 호출 ((Rx angle-x) q), ((Ry angle-y) q), ((Rz angle-z) q)는 직각 튜플 q를 표시된 축 둘레로 표시된 각만큼 회전시킨다.88 이를 써서 매개변수 좌표 변환 F-tilde를 만든다.
(define (F-tilde angle-x angle-y angle-z) (compose (Rx angle-x) (Ry angle-y) (Rz
angle-z) coordinate))
중심 퍼텐셜에서의 운동에 대한 라그랑지언은
(define ((L-central-rectangular m U) state) (let ((q
(coordinate state)) (v (velocity state))) (- (* 1/2 m (square v)) (U (sqrt
(square q))))))
이다. 그러면 Noether 적분은
(define the-Noether-integral (let ((L
(L-central-rectangular 'm (literal-function 'U)))) (* ((partial 2) L) ((D
F-tilde) 0 0 0)))) (the-Noether-integral (up 't (up 'x 'y 'z) (up 'vx 'vy
'vz))) (down (+ (* m vy z) (* -1 m vz y)) (+ (* m vz x) (* -1 m vx z)) (+ (* m
vx y) (* -1 m vy x)))
이다. 각운동량의 세 성분을 모두 얻는다.
연습문제 1.36: Noether 적분
타원면 위의 운동을 생각하라. 곡면은 다음으로 지정된다.
이 곡면 위 마찰 없는 운동의 라그랑지언을 정식화하라. 타원의 축 둘이 같다고 가정하라. b = c.
각좌표 (θ, ϕ)를 쓰되, /θ/는 /ẑ/축으로부터의 여위도이고 /ϕ/는
축에서 잰 경도이다. 이 타원면의 대칭, 곧
축 둘레의 회전 대칭을 담아내는 라그랑지언을 정식화하라. 이 대칭을 나타내는 매개변수 변환을 정식화하고, 당신이 정식화한 라그랑지언이 이 변환 아래 불변임을 보여라. 이 대칭에 연관된 Noether 적분을 계산하라.
좌표의 선택이 이 대칭을 집어넣지 않음에 유의하라.
1.9 경로 함수의 추상화
좌표 변환 /F/에서 국소 튜플 변환 함수 /C/를 유도하는 핵심 단계는 두 좌표계에서 속도 사이의 관계를 이끌어 내는 것이었다. 좌표 경로를 좌표 변환 함수 /F/에 넣고 미분한 뒤, 경로 위의 결과를 한 순간의 임의의 속도로 일반화하여 이를 했다. 마지막 단계는 경로 함수에서 국소 튜플 함수를 추상화하는 더 일반적인 문제의 한 예이다. 국소 튜플의 함수 /f/가 주어지면, 대응하는 경로 의존 함수는
이다.
가 주어졌을 때 /f/를 어떻게 재구성하는가? 국소 튜플 함수 /f/는 국소 튜플의 유한한 수의 성분에만 의존하고,
는 경로의 대응하는 국소 성분에만 의존한다. 따라서
는 그 수의 국소 튜플 성분을 공유하는 모든 경로에 대해 같은 값을 가진다.
가 주어지면, /f/의 인수인 국소 튜플의 유한 초기 조각을 취해, 이 국소 기술을 가진 경로를 구성하고, 이 경로에 대한
의 값을 찾아 /f/를 재구성할 수 있다.
/n/차 도함수까지 같은 국소 기술을 가진 두 경로를 /차수 n 접촉으로 접촉한다(osculate with order n contact)/고 한다. 예를 들어 경로와 그 경로의 n/차까지의 절단 거듭제곱 급수 표현은 차수 /n 접촉을 가진다. 국소 튜플 함수가 /n/보다 적은 도함수를 필요로 하면, 경로와 절단 거듭제곱 급수 표현은 동등하다. O/를 주어진 국소 튜플 성분으로 접촉 경로를 생성하는 함수라 하자. 따라서 /O/(/t, q, v, …)(t) = q, D/(/O/(/t, q, v, …))(t) = /v/이고, 일반적으로
이다. 필요한 국소 튜플 성분의 수는 유한하나 지정되지 않았다. /O/를 구성하는 한 방법은 절단 거듭제곱 급수를 통하는 것이다.
항의 수는 지정된 국소 튜플 성분의 수와 같다.
경로 함수
가 주어지면 f 함수를 다음과 같이 재구성한다. /f/의 인수를 취해 이 국소 기술로 접촉 경로를 구성한다. 그러면 /f/의 값은 이 접촉 경로에 대한
의 값이다.
를 경로 함수를 받아 대응하는 국소 튜플 함수를 돌려주는 함수라 하자.89
방정식 (1.172)에서
임을 본다. 절차 Gamma-bar는 경로 의존 함수를 국소 튜플 함수로 재구성하는 함수
를 구현한다.
(define ((Gamma-bar f-bar) local) ((f-bar
(osculating-path local)) (time local)))
절차 osculating-path는 여러 국소 성분을 받아 이 성분을 가진 경로를 돌려준다. 거듭제곱 급수로 구현된다.
Gamma-bar를 써서 좌표 변환 F를 받아 국소 튜플을 변환하는 절차를 생성하는 절차 F->C를 구성할 수 있다. 절차 F->C는 프라임 계의 좌표 경로를 받아 프라임 없는 좌표계에서 대응하는 경로의 국소 튜플을 돌려주는 경로 의존 절차 f-bar를 구성한다. 그런 다음 Gamma-bar를 써서 f-bar를 프라임 좌표계의 임의의 국소 튜플로 추상화한다.90
(define (F->C F) (define (C local) (let ((n
(vector-length local))) (define (f-bar q-prime) (define q (compose F (Gamma
q-prime))) (Gamma q n)) ((Gamma-bar f-bar) local))) C) (show-expression ((F->C
p->r) (up 't (up 'r 'theta) (up 'rdot 'thetadot))))이 F->C 정의에서 어떤 도함수도 명시적으로 계산하지 않음에 주목하라. 상태 변환 (1.77)으로 이끈 계산은 필요하지 않다.
또한
를 써서 함수 /F/의 전시간 미분 /DtF/를 계산하는 우아한 공식을 만들 수 있다.
전시간 미분은 프로그램으로 표현할 수 있다.
(define (Dt F) (define (DtF state) (let ((n
(vector-length state))) (define (DF-on-path q) (D (compose F (Gamma q (- n
1))))) ((Gamma-bar DF-on-path) state))) DtF)
국소 튜플 함수를 구현하는 절차 F와 경로 q가 주어지면, 새 절차 (compose F (Gamma q))를 구성한다. 절차 DF-on-path는 이 시간 함수의 도함수를 구현한다. 그런 다음 Gamma-bar로 이를 경로에서 추상화하여 전시간 미분을 준다.
연습문제 1.37: 속도 변환
절차 Gamma-bar를 써서 좌표 변환이 주어졌을 때 속도를 변환하는 절차를 구성하라. 이 절차를 절차 p->r에 적용하여 방정식 (1.67)을 42쪽에서 (다시) 이끌어 내라.
한 순간의 라그랑주 방정식
라그랑지언이 주어지면, 라그랑주 방정식은 경로가 계의 실현 가능한 경로인지 시험한다. 라그랑주 방정식은 경로와 그 도함수를 관계 맺는다. 라그랑주 방정식이 매 순간에 만족되어야 한다는 사실은, 라그랑주 방정식을 경로에서 추상화하여 실현 가능한 경로의 국소 튜플 성분 사이의 관계로 쓸 수 있음을 시사한다.
[/L/]를 라그랑지언 /L/에 대한 라그랑주 방정식 (1.12)의 잔차를 만드는 경로 의존 함수라 하자.
실현 가능한 경로 /q/는 라그랑주 방정식
을 만족한다. 경로 의존 라그랑주 방정식은
를 써서 국소 라그랑주 방정식으로 변환할 수 있다.
연산자
를 /오일러–라그랑주 연산자/라 부른다. 이 연산자로 라그랑주 방정식은
이다. 오일러–라그랑주 연산자는 명시적으로
이다. 절차 Euler-Lagrange-operator는
를 구현한다.
(define (Euler-Lagrange-operator L) (- (Dt
((partial 2) L)) ((partial 1) L))).
예를 들어 조화 진동자의 라그랑지언에 적용하면
((Euler-Lagrange-operator (L-harmonic 'm 'k)) (up 't 'x 'v 'a)) (+ (* a m) (* k
x))
을 얻는다. 국소 튜플의 성분이 개별적으로 지정됨에 주목하라. 방정식 (1.179)를 쓰면 조화 진동자의 라그랑주 방정식은
((compose (Euler-Lagrange-operator (L-harmonic 'm 'k)) (Gamma (literal-function
'x) 4)) 't) (+ (* k (x t)) (* m (((expt D 2) x) t)))
이다.
연습문제 1.38: E의 성질
/F/와 /G/를 국소 튜플의 두 라그랑지언 비슷한 함수, /C/를 국소 튜플 변환 함수, /c/를 상수라 하자. 다음 성질을 보여라.
a.
b.
c.
d.
1.10 구속 운동
라그랑지언 접근의 한 장점은, 계의 자유를 정확히 기술하는 좌표를 고를 수 있는 경우가 많아 구속조건을 자동으로 포함한다는 것이다. 계가 실제로 가진 것보다 더 많은 자유를 가진 좌표를 쓰고, 좌표 사이의 명시적 구속조건을 고려할 수도 있다. 예를 들어 평면 진자는 1차원 배치공간을 가진다. 우리는 이 문제를 연직으로부터의 각을 배치 좌표로 써서 정식화했다. 다른 방법으로, 진자를 피벗 둘레의 올바른 반지름 원 위에 있도록 구속된, 평면에서 움직이는 물체로 나타낼 수도 있다. 두 선택 모두에 타당한 기술을 두고 둘이 동등함을 보이고 싶다. 이 절에서는 명시적 구속조건이 있는 문제를 다루는 도구를 개발한다. 여기서 다루는 구속조건은, 강체 구속조건이 있는 계의 라그랑지언을 운동 에너지와 퍼텐셜 에너지의 차로 쓸 수 있음을 보인 데 쓰인 것보다 더 일반적이다 (1.6.2절 참조).
n 자유도를 가진 계의 배치가 n + 1개의 좌표로 지정되고, 배치 경로 /q/가 다음 꼴의 어떤 관계를 만족하도록 구속되어 있다고 하자.
운동방정식을 어떻게 정식화하는가? 한 접근은 구속조건 방정식을 써서 좌표 하나를 나머지 좌표로 소거하는 것이다. 그러면 축소된 일반화 좌표 집합의 전개는 보통의 라그랑주 방정식으로 기술된다. 완전히 독립이지 않은 좌표의 전개를 지배하는 방정식은 이와 동등해야 한다.
잉여 좌표(redundant coordinates)가 있는 계의 운동방정식 정식화 문제는 작용 원리로 돌아가 다룰 수 있다. 실현 가능한 경로는 정지 작용을 가짐으로써 다른 경로와 구별된다. 정지란, 경로의 어떤 작은 변분에 대해 작용이 변하지 않는다는 사실을 가리킨다. 어떤 변분을 고려해야 하는가? 속도에 무관한 강체 구속조건은 잉여 좌표를 소거하는 데 쓸 수 있음을 보았다. 비잉여 좌표에서는, 구성상 구속조건을 만족하는 변분을 써서 실현 가능한 경로를 구별했다. 따라서 구속조건으로 잉여 좌표를 소거할 수 있는 경우에는, 경로의 변분을 구속조건과 부합하는 것으로 제한할 수 있다.
그렇다면 가능한 변분의 제한은 라그랑주 방정식으로 이끈 논증에 어떤 영향을 미치는가 (1.5절 참조)? 실제로 계산의 대부분은 영향을 받지 않는다. 작용이 정지라는 조건은 여전히 조건 (1.17) 또는 (1.34)로 줄어든다.
이 지점에서 우리는, 변분 가 (끝점 조건을 제외하면) 임의이므로 적분이 영이 되는 유일한 길은 피적분 함수가 영인 것이라고 주장했다. 나아가 를 고르는 자유 덕분에 피적분 함수에서 를 곱하는 인자가 항등적으로 영이어야 함을 이끌어 내, 라그랑주 방정식을 유도했다.
이제 의 선택은 완전히 자유롭지 않다. 의 임의성으로부터 피적분 함수가 영이어야 함은 여전히 이끌어 낼 수 있지만,91 를 곱하는 인자가 영이라고는 더 이상 이끌어 낼 수 없다 (그 인자를 허용되는 변분 위로 사영한 것이 영일 뿐이다). 따라서 다음을 얻는다.
여기서 는 구속조건의 지배를 받는다.
경로 /q/는 다음이면 구속조건을 만족한다.
. 변분된 경로에 대해서도 구속조건이 만족되어야 하므로, 구속조건의 변분이 영인 변분 만 허용한다.
변분이 구속조건 곡면에 “접해야” 한다고 말할 수 있다. 연쇄법칙으로 이를 전개하면, 변분 는 다음일 때 구속조건 곡면 /φ/에 접한다.
이들은 시간의 함수임에 유의하라. 주어진 시각의 변분은 그 시각의 구속조건에 접한다.
1.10.1 좌표 구속조건
속도에 의존하지 않는 구속조건을 생각하자.
이 경우 변분은 다음이면 구속조건 곡면에 접한다.
방정식 (1.183)과 (1.186)이 함께 운동을 결정해야 하지만, 를 어떻게 소거하는가? 라그랑주 방정식의 잔차는 구속조건 곡면의 법선에 직교하는 임의의 에 직교한다92. 주어진 벡터에 직교하는 모든 벡터에 직교하는 벡터는 그 주어진 벡터에 평행하다. 따라서 라그랑주 방정식의 잔차는 구속조건 곡면의 법선에 평행하다. 둘은 비례해야 한다.
경로를 따라 모든 곳에서 두 벡터가 평행하다는 것이, 경로를 따라 매 순간 비례 인자가 같음을 보장하지는 않으므로, 비례 인자 /λ/는 어떤 시간의 함수이며 고려 중인 경로에 의존할 수 있다. 이 방정식들과 구속조건 방정식 φ ∘ Γ[/q/] = 0이 지배 방정식이다. 이 방정식들은 경로 /q/를 결정하고 미지 함수 /λ/를 소거하기에 충분하다.
이제 이것을 보라
/λ/를 좌표 가운데 하나로 다루어 확대 라그랑지언(augmented Lagrangian)을 만든다고 하자.
좌표 /q/에 연관된 라그랑주 방정식은 바로 수정된 라그랑주 방정식 (1.187)이고, /λ/에 연관된 라그랑주 방정식은 바로 구속조건 방정식이다. (
는 확대 라그랑지언에 나타나지 않음에 유의하라.) 따라서 이 확대 라그랑지언의 라그랑주 방정식은, 추가 자유도를 도입하는 대가를 치르고, 명시적 좌표 구속조건을 더한 것이 라그랑주 방정식에 부과하는 수정을 완전히 담아낸다. 이 라그랑지언이 강체계에 대해 L = T − /V/를 유도할 때 쓴 라그랑지언 (방정식 1.93)과 같은 꼴임에 주목하라 (1.6.2절).
다른 방식
방정식 (1.187)에서 미지 함수 /λ/를 소거할 정보가 충분한지, 또는 라그랑지언 (1.188)에 도입된 추가 자유도가 순전히 형식적인지를 어떻게 아는가?
λ/를 상태에 의존하는 함수와 경로의 합성으로 쓸 수 있으면, /λ = Λ ∘ Γ[/q/], 그것은 자유도로서 잉여다. 다음 라그랑지언을 생각하자.
이 새 라그랑지언에는 추가 자유도가 없다. /L/″의 라그랑주 방정식은 /L/의 라그랑주 방정식에 곱 Λ/φ/에서 생기는 추가 항이 더해진 것이다. 오일러–라그랑주 연산자
를 이 라그랑지언에 적용하면 (1.9절 참조) 다음을 얻는다93
[/L/″]를 Γ[/q/]와 합성하면 경로 q/에 대한 라그랑주 방정식이 나온다. 경로 위에서 구속조건이 만족되어 /φ ∘ Γ[/q/] = 0이고 따라서 Dtφ ∘ Γ[/q/] = 0 이라는 사실을 쓰면,
여기서 λ = Λ ∘ Γ[/q/]를 썼다. 이제 좌표 구속조건만 다루고 있어 ∂2/φ/ = 0 이라는 사실을 쓰면
라그랑주 방정식은 확대 라그랑지언 L/′에서 유도한 것과 같다. 차이는 이제 /λ = Λ ∘ Γ[/q/]가 확대하지 않은 상태로 결정됨을 본다는 것이다. 이는 /λ/를 소거할 수 있다는 말과 같다.
확대 라그랑지언의 라그랑주 방정식이 형식적으로 타당하다는 것만 고려하면, /λ/를 상태에 의존하는 함수 Λ와 Γ[/q/]의 합성으로 쓸 수 있다고 이끌어 낼 수 없었다. 확대 라그랑지언에서 유도한 명시적 라그랑주 방정식은 가속도 /D/2/q/뿐 아니라 /λ/에도 의존하므로, 어느 한쪽이 상태에 의존하는 함수와 Γ[/q/]의 합성이라고 따로 이끌어 낼 수 없다. 그러나 이제 λ/가 그런 합성임을 본다. 이로써 /D/2/q 또한 경로와 합성된, 상태에 의존하는 함수임을 이끌어 낼 수 있다. 계의 전개는 동역학적 상태에서 결정된다.
구속조건을 쓰는 진자
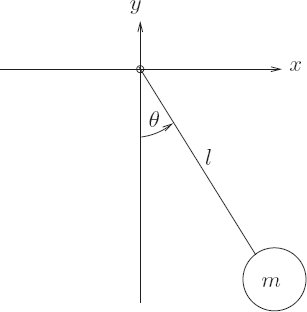
진자는 피벗까지의 거리가 일정하다는 구속조건을 받는, 연직 평면 안 질량이 있는 입자의 운동으로 정식화할 수 있다 (그림 1.8 참조).
이 정식화에서 라그랑지언의 운동 에너지와 퍼텐셜 에너지는 균일한 중력 가속도 아래 구속되지 않은 입자의 것이다. 구속되지 않은 입자의 라그랑지언은
이다. 진자가 피벗 둘레 반지름 /l/의 원 위에서 움직인다는 구속조건은94
확대 라그랑지언은
이다. 확대 라그랑지언의 라그랑주 방정식은
이다. 이 방정식들은 진자의 운동을 풀기에 충분하다.
“극” 좌표로 바꾸면 이 방정식들이 단순해지는 것은 놀랍지 않다.
이를 구속조건 방정식에 대입하면 r = l, 곧 상수임을 정한다. 미분을 만들어 나머지 두 방정식에 대입하면
을 얻는다. 첫째에 cos /θ/를, 둘째에 sin /θ/를 곱해 더하면
을 얻고, 이를 진자의 올바른 방정식으로 알아본다. 이는 구속되지 않은 일반화 좌표 /θ/를 쓰는 진자의 라그랑주 방정식과 같다. 완전성을 위해, 다른 변수로 /λ/를 구할 수 있다.
이는 /λ/가 정말로 상태의 함수와 상태 경로의 합성임을 확인한다. 2/lλ/가 힘임에 주목하라—그것은 중력의 바깥쪽 성분과 원심력의 합이다. 이 해석을 두 좌표 운동방정식에 쓰면, /λ/가 들어 있는 항은 구속되지 않은 입자가 구속조건이 요구하는 원 위에서 움직이게 하려고 가해야 하는 힘임을 본다. 동등하게, 2/lλ/를 질량을 붙드는 진자 막대의 장력으로 생각할 수 있다.95
정식화할 수 있다.
부분으로 계를 조립하기
확대 라그랑지언으로 동역학계에 구속조건을 강제하는 방법은, 계의 부분들에 대한 해석 결과와 그들 사이의 결합을 합쳐 복합 계를 해석하는 길을 준다.
그림 1.9 위쪽에 보인 복합 용수철-질량 계를 생각하자. 이를 평형 길이 /X/1과 /X/2로부터의 용수철 신장을 나타내는 두 배치 좌표 /x/1과 /x/2를 가진 단일 계로 해석할 수도 있다.
다른 절차는 계를 여러 부분으로 나누는 것이다. 우리의 용수철-질량 계에서는 두 부분을 고를 수 있다. 하나는 벽에 붙은 용수철과 질량이고, 다른 하나는 부착점이 추가 배치 좌표 에 있는 용수철과 질량이다. 각 부분에 대해 따로 라그랑지언을 정식화할 수 있다. 그런 다음 합성 계의 라그랑지언을 두 성분 라그랑지언의 합으로 고르고, 결합을 이루도록 구속조건 = /X/1 + /x/1을 둔다.
이것이 어떻게 작동하는지 보자. 벽에 붙은 부분계의 라그랑지언은
이고, 그에 붙는 부분계의 라그랑지언은
이다. 이 부분들로 이루어진 계의 라그랑지언을, 각 분리된 부분의 라그랑지언의 합에 구속조건을 강제하는 결합 항을 더해 구성한다.
따라서 네 배치 좌표에 대한 라그랑주 방정식을 순서대로 다음과 같이 쓸 수 있다.
이 계에서 /λ/는 계를 붙들고 있는 구속력임에 주목하라. 이제 “접착” 좌표 와 /λ/를 소거하여 좌표 /x/1과 /x/2에서의 운동방정식을 얻을 수 있다.
이 전략은 일반화할 수 있다. 원시 부품의 라이브러리를 만들 수 있다. 각 부품은 그 부품이 다른 것에 붙을 수 있는 /단자(terminals)/에 대한 추가 자유도를 가진 라그랑지언으로 특징지을 수 있다. 그런 다음 부품을 결합하고 구속조건으로 단자를 접착하여 합성 라그랑지언을 구성할 수 있다.
움직일 수 있는 두 질량을 결합하는 두 용수철이 있다. 용수철의 평형 위치는
X/1과
/X/2이다. 계는 좌표 구속조건 /ξ = /X/1 +
/x/1로 결합된다. 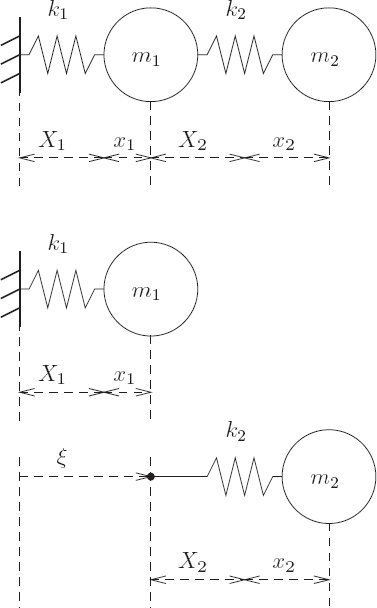
연습문제 1.39: 라그랑지언 결합하기
a. 이 절에서 기술한 용수철-질량 구조와 호환되는 또 하나의 원시 부품을 만들어라. 예를 들어 용수철-질량 계에 붙을 수 있는 진자를 만들어라. 조합을 만들고 운동방정식을 유도하라. 주의하라. 나쁜 좌표를 고르면 대수가 끔찍하다.
b. 괜찮은 작은 과제로, 적절한 라그랑지언으로 특징지어지며 다양한 방식으로 결합되어 흥미로운 메커니즘을 만들 수 있는 호환 기계 부품 족을 구성하라. 좋은 언어에서는 조각들을 결합한 결과가 다른 조각과 더 결합할 수 있는 같은 종류의 조각이어야 함을 기억하라.
연습문제 1.40: 삼축 곡면 위의 구슬
삼축 곡면 위에 머물도록 구속된 구슬의 운동을 다시 생각하라 (연습문제 1.18). 구슬이 곡면 위에 있어야 한다는 명시적 구속조건과 함께 직교 좌표를 일반화 좌표로 써서 다시 정식화하라. 라그랑지언을 찾고 라그랑주 방정식이 연습문제 1.18에서 찾은 것과 동등함을 보여라.
연습문제 1.41: 작은 골프공의 운동
가속도 g/의 균일 중력장에서 높이 /h/(/x, y)가 변하는 마찰 없는 매끈한 곡면에 구속된 질점으로 이상화한 골프공의 운동을 생각하라.
a. 이 계의 확대 라그랑지언을 찾고, /x/와 /y/에서 질점의 운동을 지배하는 방정식을 유도하라.
b. 어떤 조건에서 이것이 퍼텐셜 함수 V (x, y) = mgh/(/x, y)로 근사되는가?
c. h/(/x, y)가 x = y = 0에 대해 축대칭이라고 가정하라. 닫힌 궤도를 갖는 운동을 산출하는 그런 /h/를 찾을 수 있는가?
1.10.2 미분 구속조건
여기서는 속도에 무관한 구속조건의 “전시간 미분(total time derivatives)”인 속도 의존 구속조건을 조사한다. 구속조건이 속도에 의존하므로 지금까지 제시한 방법은 적용되지 않는다.
속도 의존 구속조건 ψ = 0을 생각하자. /ψ/가 전시간 미분이라는 것은 다음을 만족하는 속도에 무관한 함수 /φ/가 존재한다는 뜻이다.
φ/가 속도에 무관하다는 것은 ∂2/φ = 0이라는 뜻이다. 상태 함수로서 /ψ/와 /φ/의 관계는
이다. ψ/가 주어지면 이 선형 편미분 방정식을 풀어 /φ/를 찾을 수 있다. 해는 상수까지 정해지므로, /ψ = 0은 어떤 상수 K/에 대해 /φ = K/를 함의한다. 다른 한편 /φ = K/를 알면 /ψ = 0이 따른다. 따라서 속도 의존 구속조건 ψ = 0은 속도에 무관한 구속조건 φ = /K/와 동등하고, 그런 계의 라그랑주 방정식을 찾는 법을 우리는 안다.
L/이 구속되지 않은 문제의 라그랑지언이면, 구속조건 /φ = /K/를 가진 라그랑주 방정식은
이고, 여기서 /λ/는 해를 구하는 과정에서 소거될 시간의 함수이다. 상수 K/는 라그랑주 방정식에 영향을 주지 않는다. 함수 /φ/는 속도에 무관하여 ∂2/φ = 0이므로, 라그랑주 방정식은
이 된다. 방정식 (1.214)에서
임을 보므로, 구속조건 ψ = 0을 가진 라그랑주 방정식은
이다. 중요한 특징은 /φ/를 만들어 내지 않고도 /ψ/로 라그랑주 방정식을 직접 쓸 수 있다는 것이다. 그러나 이 라그랑주 방정식의 타당성은 /φ/의 존재에 의존한다.
확대 라그랑지언 기교가 여기에서도 작동함이 드러난다. 라그랑지언을 시간의 함수 /λ/′를 곱한 구속조건 /ψ/로 확대하면 이 라그랑주 방정식이 나온다.
/L/′의 라그랑주 방정식은
로 나오며, 동일시 λ = −/Dλ/′와 함께 라그랑주 방정식 (1.218)과 같다.
어떤 문제는 속도 의존 구속조건으로 자연스럽게 정식화할 수 있다. 우리가 개발한 형식은 좌표 구속조건의 미분으로 쓸 수 있는 임의의 속도 의존 구속조건을 다룬다. 그런 구속조건을 /적분 가능 구속조건(integrable constraint)/이라 부른다. 구속조건을 좌표 구속조건의 꼴로 둘 수 있거나 이미 그 꼴인 임의의 계를 /홀로노믹 계(holonomic system)/라 부른다.
고리. 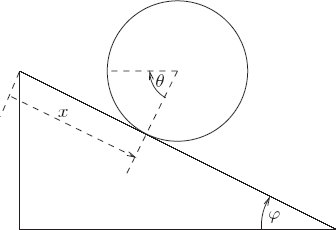
연습문제 1.42: 확대 라그랑지언
확대 라그랑지언 (1.219)이 라그랑주 방정식 (1.220)으로 이끈다는 것을, /ψ/가 /φ/의 전시간 미분이라는 사실을 고려하여 보여라.
Goldstein의 고리
여기서는 구속조건을 좌표 구속조건의 시간 미분으로 나타낼 수 있는 문제를 생각한다. 질량 M, 반지름 /R/인 고리가 미끄러짐 없이 (1차원) 경사면을 굴러 내려가는 것이다 (그림 1.10 참조).96
이 문제를 두 좌표로 정식화한다. /θ/는 고리 위 임의의 점이 임의의 기준 방향으로부터 회전한 각이고, /x/는 경사면을 내려간 선형 진행이다. 구속조건은 고리가 미끄러지지 않는다는 것이다. 따라서 /θ/의 변화가 /x/의 변화에 정확히 반영된다. 구속조건 함수는
이다. 이 구속조건은 일반화 속도 사이의 관계로 서술되어 있으나, 적분하면 x = Rθ + /c/를 얻을 수 있다. 적분된 구속조건 또는 그 미분 어느 쪽으로든 확대 라그랑지언을 만들 수 있다.
운동 에너지에는 두 부분이 있다. 고리의 회전 에너지와 질량중심 운동의 에너지이다.97 고리의 퍼텐셜 에너지는 높이가 줄어들수록 감소한다. 따라서 확대 라그랑지언을 다음과 같이 쓸 수 있다.
라그랑주 방정식은
이다. 셋째 라그랑주 방정식을 미분하면
를 얻는다. 이 방정식들을 결합하여 관심 있는 동역학적 양을 풀 수 있다. 이 구르는 고리의 경우 선형 가속도
는 질량이 회전 없이 마찰 없는 평면을 미끄러져 내려갔을 때의 딱 절반이다. 이 고리에 대해 D/2/x/가 /M/과 /R 모두에 무관함에 유의하라. 라그랑주 방정식에서 /Dλ/를 구속조건을 강제하는 데 관여하는 마찰력으로 해석할 수 있음을 본다. 구속의 마찰력은
이고 각가속도는
이다.
1.10.3 비홀로노믹 계
적분 가능하지 않은 구속조건을 가진 계를 /비홀로노믹 계(non-holonomic systems)/라 부른다. 구속조건이 동등한 좌표 구속조건으로 쓰일 수 없으면 적분 가능하지 않다. 비홀로노믹 계의 한 예는 그릇 안에서 미끄러짐 없이 구르는 공이다. 공이 구르면 접촉점에서 그 표면이 그릇에 대해 움직이지 않도록 돌아야 한다. 이는 그릇 안 공의 위치와 공의 방향 사이에 관계를 세우는 것처럼 보이지만, 그렇지 않다. 공은 그 사이 취한 경로에 따라 다른 방향으로 그릇의 같은 자리로 돌아올 수 있다. 그 결과 구속조건으로 어떤 좌표도 소거할 수 없다.
비홀로노믹 계를 지배하는 운동방정식은 무엇인가? 속도에 선형인 비홀로노믹 구속조건을 가진 제한된 계 집합에 대해, 운동방정식이 다음과 같다고 널리 보고된다98. /ψ/가 다음 꼴을 가진다고 하자.
속도에 선형인 상태 함수이다. /ψ/가 전시간 미분이 아니라고 가정한다. /L/이 구속되지 않은 계의 라그랑지언이면, 운동방정식은 다음이라고 주장된다.
구속조건 ψ = 0과 함께 계는 완전히 지정되고 계의 전개가 결정된다. 이 방정식들이 /ψ/가 전시간 미분인 경우의 라그랑주 방정식 (1.218)과 동일함에 유의하라. 그러나 여기서는 그 방정식의 유도가 더 이상 타당하지 않다.
좌표 구속조건 φ = 0, ∂2/φ/ = 0에 대한 라그랑주 방정식 유도의 핵심 단계는 두 조건이 만족되어야 함을 주목하는 것이었다.
그리고
왜냐하면
가 에 직교하고 는 ∂1/φ/ ∘ Γ[/q/]에 직교하도록 구속되므로, 둘은 매 순간 평행해야 한다.
미분 구속조건의 라그랑주 방정식은 이로부터 유도되었다.
구속조건 함수가 속도에 의존하면 이 유도는 통과하지 않는다. 이 경우 변분 가 속도 의존 구속조건 함수 /ψ/와 부합하려면 다음을 만족해야 한다 (방정식 1.185 참조).
같은 논증으로 를 더 이상 소거할 수 없다. 가 더 이상 ∂1/ψ/ ∘ Γ[/q/]에 직교하지 않고, /ψ/가 가정에 의해 적분 가능하지 않으므로 구속조건을 좌표 구속조건으로 다시 쓸 수도 없기 때문이다.
다음은 Arnold 등 [6]의 비홀로노믹 방정식 유도이며, 우리의 표기로 옮긴 것이다. “가상 속도(virtual velocity)” 를 다음을 만족하는 임의의 속도로 정의하라.
Arnold에 따르면 “달랑베르–라그랑주 원리(principle of d'Alembert–Lagrange)”는 임의의 가상 속도 에 대해
라고 말한다. 는 ∂2/ψ/ ∘ Γ[/q/]에 직교해야 한다는 것을 제외하면 임의이고, 그런 임의의 가
에 직교하므로, ∂2/ψ/ ∘ Γ[/q/]는
에 평행해야 한다. 따라서
이고, 이것이 비홀로노믹 방정식이다.
정지 작용 방정식을 Arnold의 방정식으로 바꾸려면 다음을 해야 한다. 방정식 (1.232)에서 방정식 (1.237)로 가려면 를 로 바꾸어야 한다. 그러나 방정식 (1.235)에서 방정식 (1.236)로 가려면 으로 두고 /Dη/를 로 바꾸어야 한다. 비홀로노믹 방정식의 모든 “유도”는 비슷한 동일시를 가진다. 결국 이것이다. 비홀로노믹 방정식은 작용 원리에서 따르지 않는다. 그것은 다른 것이다. 그것이 옳은지 아닌지는 실험과 맞는지 아닌지에 달려 있다.
좌표 구속조건 또는 미분 구속조건이 있는 계에 대해, 구속조건으로 확대한 라그랑지언에서 라그랑주 방정식을 유도할 수 있음을 알았다. 그러나 구속조건이 적분 가능하지 않으면 확대 라그랑지언의 라그랑주 방정식은 비홀로노믹 계와 같지 않다 (방정식 1.231).99 /L/′를 적분 가능하지 않은 구속조건 /ψ/를 가진 확대 라그랑지언이라 하자.
그러면 좌표에 연관된 라그랑주 방정식은
이다. /λ/에 연관된 라그랑주 방정식은 바로 구속조건 방정식이다.
이 방정식들의 흥미로운 특징은 λ/와 /Dλ 모두를 포함한다는 것이다. 따라서 보통의 상태 변수 /q/와 /Dq/는, 구속조건과 함께여도, 유도된 라그랑주 방정식의 완전한 초기조건 집합을 정하기에 충분하지 않다. /λ/의 초깃값도 지정해야 한다.
일반적으로 어떤 특정 물리계에 대해서도 방정식 (1.231)과 (1.240)은 같지 않고, 실제로 다른 해를 가진다. 어느 쪽 방정식 집합이 그 물리계를 정확히 모형화하는지는 분명하지 않다. 비홀로노믹 계에 대한 첫 접근은 홀로노믹 경우에 대한 논증의 확장으로 정당화되지 않고, 다른 쪽은 완전히 결정되지 않는다. 이는 모형이 불충분하며, 구속조건이 어떻게 유지되는지에 대한 더 많은 세부가 지정되어야 함을 가리킬 수도 있다.
1.11 요약
역학계를 해석하려면, 실현 가능한 운동을 계의 다른 생각 가능한 운동과 구별하는 길을 주는 작용 함수를 구성한다. 작용 함수는 경로의 변분에 대해, 실현 가능한 운동을 기술하는 경로에서만 정지가 되도록 구성된다. 이것이 /정지 작용 원리(principle of stationary action)/이다. 정지 작용 원리는 실현 가능한 경로의 좌표에 무관한 지정이다. 구속조건이 있든 없든, 계의 배치를 유일하게 정하는 임의의 좌표계를 고를 수 있다.
작용은 경로를 따라 어떤 함수, 곧 /라그랑지언/의 적분이다. 많은 계에서 적절한 라그랑지언은 계의 운동 에너지와 퍼텐셜 에너지의 차이다. 계의 라그랑지언 선택은 유일하지 않다.
라그랑지언 작용을 가진 임의의 계에 대해, 임의의 실현 가능한 경로가 만족하는 상미분방정식 계, 곧 라그랑주 방정식을 정식화할 수 있다. 라그랑지언에서 라그랑주 방정식을 유도하는 방법은 라그랑지언을 정식화하는 데 쓴 좌표계에 무관하다. 정식화에서 우리가 가진 한 자유는, 계의 라그랑지언에 전시간 미분을 더하면 같은 라그랑주 방정식을 갖는 다른 라그랑지언이 나온다는 것이다.
라그랑주 방정식은 상미분방정식 집합이다. 계의 이력을 요약하고 미래를 정하기에 충분한 유한한 상태가 있다. 한 순간의 상태에서 계의 운동을 전개하는 유효한 절차가 있다. 많은 계에서 상태는 한 순간의 좌표와 좌표의 변화율로 정해진다.
물리계에 연속 대칭이 있으면 그에 연관된 보존량이 있다. 대칭이 라그랑지언의 빠진 좌표에 드러나도록 계를 정식화할 수 있으면, 그 좌표에 켤레인 보존 운동량이 있다. 라그랑지언이 시간에 무관하면 보존 에너지가 있다.
1.12 과제
연습문제 1.43: 수치 조사
진자를 생각하라. 균일 중력장에서 길이 /l/인 질량 없는 막대에 받쳐진 질량 /m/이다. 진자의 라그랑지언은
이다. 진자의 경우 운동의 주기는 진폭에 의존한다. 주어진 진동수를 가진 진자의 궤적을 찾고 싶다. 이를 하는 세 방법이 떠오른다. (1) 최소 작용 원리에 의한 해, (2) 라그랑주 방정식의 수치 적분, (3) 해석적 해 (타원함수에 대한 어느 정도의 노출이 필요하다). 셋 모두를 수행하고 해 궤적을 비교할 것이다.
매개변수 m = 1 kg, l = 1 m, g = 9.8 m s−2를 생각하라. 작은 진폭 진동의 진동수는
이다. 진동수
를 갖는 자명하지 않은 해를 찾자.
a. 각은 시간에 주기적이므로 푸리에 급수 표현이 적절하다. 각의 영 교차가 시각 영에 있도록 시간의 원점을 고를 수 있다. 퍼텐셜이 각에 대해 짝함수이므로 각은 시간의 홀함수이다. 따라서 사인 급수만 있으면 된다. 각이 반주기 뒤에 영으로 돌아가므로, 각은 중점에 대해 시간의 홀함수이다. 따라서 급수의 홀수 항만 나타난다.
궤적의 진폭은
이다.
작용을 최소화하여 처음 몇 계수 A/_{/n}의 근사를 찾아라. 1.4절의 find-path 절차와 비슷한 프로그램을 써야 한다. 주의하라. 작용을 최소화하는 궤적이 하나보다 많다.
b. 진자의 궤적에 대해 라그랑주 방정식을 수치 적분하는 프로그램을 써라. 이 문제를 수치 적분으로 푸는 어려움은 운동의 진동수가 초기조건에 어떻게 의존하는지 모른다는 것이다. 따라서 짐작한 뒤 그 짐작을 점차 개선해야 한다. 함수
를 정의하여, (θ = 0인) 초기 각속도의 함수로서 운동의 진동수를 수치로 계산하게 하라. 원하는 궤적의 초기 각속도에 대해
를 풀어 궤적을 찾아라. 이 방정식을 푸는 방법에는 연속 이분, 제곱 잔차 최소화 등이 있다—하나를 골라라.
c. 이제 진폭의 함수로서 진동수에 대한 해석적 해를 정식화하자. 운동의 주기는 단순히
이다. 에너지를 써서
를 진폭 /A/와 /θ/로 풀어 필요한 적분을 명시적으로 써라. 이 적분은 타원함수로 쓸 수 있으나, 어떤 의미에서는 이것이 문제를 풀지 않는다—여전히 타원함수를 계산해야 한다. 타원함수로의 이 우회를 피하고 절차 definite-integral을 써서 적분을 수치로만 하자. 진폭 /A/를 지정하고 진동수를 얻는 문제는 여전히 있다. 우리 문제를 풀려면 역문제를 풀어야 하나, 이는 *b*부에서처럼 할 수 있다.
연습문제 1.44: 이중 진자의 거동
그림 1.11에 보인 이상적 이중 진자를 생각하라.
a. 동역학을 기술하는 라그랑지언을 정식화하라. 주어진 각 /θ/1과 /θ/2로 운동방정식을 유도하라. 수치 적분에 적절한 꼴로 방정식을 두어라. 다음 계 매개변수를 가정하라.
| g | = | 9.8 m s−2 |
| /l/1 | = | 1.0 m |
| /l/2 | = | 0.9 m |
| /m/1 | = | 1.0 kg |
| /m/2 | = | 3.0 kg |
b. 계가 다음 초기조건으로 시작될 때 각 각의 거동을 시간의 함수로 보이는 그래프를 준비하라.
| /θ/1(0) | = | /π//2 rad |
| /θ/2(0) | = | π rad |
| = | 0 rad s−1 | |
| = | 0 rad s−1 |
그래프가 50초까지 이어지게 하라.
c. 계의 에너지 거동을 시간의 함수로 보이는 그래프를 만들어라. 에너지는 보존되어야 한다. 얻은 보존은 얼마나 좋은가?
d. 동일한 결합되지 않은 두 이중 진자에 대한 새 라그랑지언을 만들어라. (두 진자 모두 같은 질량과 길이를 가져야 한다.) 새 라그랑지언은 네 자유도를 가져야 한다. 한 진자의 초기조건은 *b*부 실험과 같게 주고, 다른 진자의 초기조건은 /m/2 추(bob)가 이전보다 10−10 m 높게 있도록 주어라. 두 진자의 운동은 시간이 지나며 갈라질 것이다. 두 진자에서 /m/2 추 위치 차이의 절댓값의 로그를 시간에 대해 그려라. 무엇이 보이는가?
평면에서 자유롭게 움직인다. 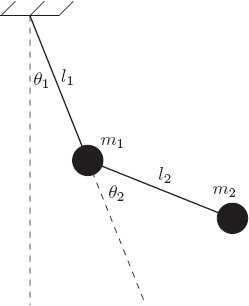
e. 앞의 비교를 반복하되, 이번에는 다음 기저 초기조건을 써라.
| /θ/1(0) | = | /π//2 rad |
| /θ/2(0) | = | 0 rad |
| = | 0 rad s−1 | |
| = | 0 rad s−1 |
여기서는 무엇이 보이는가?
각주
함수의 /정지점(stationary point)/은 입력을 변분해도 함수값이 변하지 않는 점이다. 국소 최댓값 또는 최솟값은 정지점이다.
변분 정식화는 입자와 강체의 뉴턴 역학 전부를 성공적으로 기술한다. 변분 정식화는 고전 전기역학, 비점성 유체의 동역학, 4절 링크 기구(four-bar linkage) 같은 메커니즘 설계 등 많은 다른 계의 기술에도 유용하게 적용되어 왔다. 더하여, 양자역학과 양자장론의 현대적 정식화는 같은 개념의 많은 부분에 기대어 세워진다. 그러나 모든 동역학계가 변분 정식화를 갖는 것은 아닌 것으로 보인다. 예를 들어, 산일이 있는 계에 변분 장치를 적용하는 간단한 처방은 없으나, 특수한 경우에는 변분 방법을 여전히 쓸 수 있다.
우리는 질량은 있으나 내부 구조는 없는 점입자를 흔히 /질점(point mass)/이라 부른다.
엄밀히 말하면 배치공간의 차원과 자유도의 수는 같지 않다. 자유도의 수는 “국소적으로 접근 가능한” 배치공간의 차원이다. 적분 가능 구속조건이 있는 계에서는 둘이 같다. 적분 가능하지 않은 구속조건이 있는 계에서는 배치 차원이 자유도의 수보다 클 수 있다. 더 자세한 설명은 1.10.3절의 적분 가능하지 않은 구속조건이 있는 계에 대한 논의를 보라. 그 논의를 제외하면, 우리가 고려하는 모든 계는 적분 가능 구속조건을 가진다 (그들은 “홀로노믹”이다). 이 때문에 우리는 자유도의 수와 배치공간의 차원 사이의 구분을 흐리게 두기로 했다.
튜플은 원소의 순서 있는 목록이다. 원소 자체가 튜플일 수 있다.
모두 같은 정의역을 갖는 함수의 튜플은 그 자체로 그 정의역 위의 함수이다. 정의역의 한 점이 주어지면, 함수 튜플의 값은 그 점에서 성분 함수 값들의 튜플이다.
좌표 성분을 첨자로 위첨자를 써서 번호 매기는 것은, 지수와의 혼동 가능성이 있어도, 전통적이다. 우리는 0부터 시작하는 인덱싱을 쓴다.
더 정확히, 일반화 좌표는 배치공간의 열린 부분집합을 *R*/n/의 열린 부분집합과 동일시한다. 배치공간 전체를 덮으려면 하나보다 많은 일반화 좌표 집합이 필요할 수 있다. 예를 들어 배치공간이 2차원 구면이면, (북반구보다 조금 더) 원판으로 사상하는 한 좌표 집합과 (남반구보다 조금 더) 원판으로 사상하는 다른 집합을 둘 수 있고, 적도 근처 띠는 두 좌표계에 공통이다. 매끈한 좌표 함수로 국소적으로 매개변수화할 수 있는 공간을 /미분가능 다양체(differentiable manifold)/라 부른다.
여기서 는 함수의 합성을 나타낸다.
함수 의 도함수는 로 나타내는 함수이다. 우리의 표기 관례는 가 높은 우선순위 연산자라는 것이다. 따라서 는 다른 적용이 일어나기 전에 인접한 함수에 작용한다. 는 와 같다.
원자 척도의 계에 대한 경험은, 이 척도에서 계가 잘 정의된 배치 경로를 따라 여행하지 않음을 시사한다. 원자 척도에서 계의 전개를 기술하려면 양자역학을 쓴다. 여기서는 운동이 매끈한 배치 경로로 잘 기술되는 계에만 주의를 제한한다.
달의 궤도를 시간 뒤로 외삽해도, 달이 이 궤적 위에 놓인 지점을 정할 수는 없다. 달의 기원을 정하려면 동역학적 증거에 화학 조성 같은 다른 물리적 증거를 보태야 한다.
우리는 이 논증이 이 경로-구별 함수를 만드는 가능한 방식에 대한 정밀한 구속조건으로 격상될 수 있다고 의심한다.
역사적으로 Huygens가 역학에서 “작용”이라는 말을 처음 썼고, “운동의 효과”를 가리켰다. 이는 그리스에서 온 생각이다. 그의 원고 “Dynamica” (1690)에서 Leibniz는 질량, 속도, 운동 거리의 곱인 “무해한 작용”을 써서 “최소 작용 원리”를 언명했다. Leibniz는 또한 것들이 충돌하는 경우의 “격렬한 작용”을 말했다.
실수 인수의 실숫값 함수 의 정적분은
로 쓴다. 이는 또한
로 쓸 수 있다. 첫 표기는 함수가 적분되고 있음을 강조한다.
전통적으로 함수 인수 둘레에 대괄호를 둔다. 이 경우 대괄호는 /S/의 값이 도함수를 통하는 등 복잡한 방식으로 함수 /q/에 의존할 수 있음을 상기시킨다.
실숫값 함수의 경우, 어떤 점에서 함수값과 그 도함수를 써서 거듭제곱 급수를 구성할 수 있다. 충분히 좋은 함수(실해석적 함수)에서는 이렇게 구성한 거듭제곱 급수가 그 점을 포함하는 어떤 구간에서 수렴한다. 모든 함수가 이 방식으로 국소적으로 나타내어지는 것은 아니다. 예를 들어 함수 f/(/x) = exp(−1//x/2), f/(0) = 0은 /x = 0에서 영이고 모든 도함수가 영이지만, 이 무한한 수의 도함수는 다른 어떤 점에서의 함수값을 정하기에 충분하지 않다.
우리의 표기에서 경로에 의존하는 함수를 그 경로에 적용하는 것은 합성보다 우선순위가 높으므로 L ∘ Γ[/q/] = L ∘ (Γ[/q/])이다.
나중에 우리는 국소 튜플의 초기 조각이 계의 미래 전개를 정하기에 충분함을 발견할 것이다. 배치와 유한한 수의 도함수가 미래를 정한다는 것은, 초기 조각에서 경로의 나머지 모든 도함수를 정하는 길이 있다는 뜻이다.
고전 라그랑지언은 양자역학의 경로적분 정식화(Dirac과 Feynman에 기인)에서 근본적 역할을 하며, 고전 작용의 복소 지수가 경로의 상대 확률 진폭을 낸다. 라그랑지언은 역학의 해밀턴 정식화(3장에서 논의)의 출발점이며, 이는 또한 양자역학의 Schrödinger와 Heisenberg 정식화 및 통계역학의 Boltzmann–Gibbs 접근에 필수이다.
경로가 충분히 짧으면 원리는 “최소 작용 원리”가 된다. 더 일반적인 경우 작용은 정지이다. “최소 작용 원리”라는 말은 또한 Maupertuis, Euler, Lagrange에 기인하는 결과, 곧 자유 입자가 주어진 끝점을 가진 모든 경로 가운데 운동 에너지의 적분이 최소화되는 경로를 따라 움직인다는 결과를 가리키는 데 흔히 쓰인다. 그에 따라 “작용”이라는 말은 때로 운동 에너지의 적분을 특별히 가리키는 데 쓰인다. (실제로 Euler와 Lagrange는 활력(vis viva), 곧 운동 에너지의 두 배를 썼다.)
정지 작용 원리를 말하는 다른 방식은 목적론적이고 신비하게 들리게 만든다. 예를 들어, 계가 초기 배치에서 최종 배치로 가는 모든 가능한 경로를 고려한 뒤 가장 작은 작용을 가진 것을 고른다고 상상할 수 있다. 실제로, 목적 있고 경제적이며 합리적인 우주라는 밑바탕 비전은 역학의 초기 발전을 동반한 철학적 고려에서 적지 않은 역할을 했다. 현대 물리학의 일부로 남은 가장 이른 작용 원리는 Fermat의 원리로, 두 점 사이를 여행하는 광선의 경로는 가장 적은 시간이 걸리는 경로라는 것이다. Fermat는 이 원리를 1660년경 정식화하여 반사와 굴절의 법칙을 유도하는 데 썼다. 이에 자극받아 프랑스 수학자이자 천문학자 Pierre-Louis Moreau de Maupertuis는 최소 작용 원리를 물리학의 거대한 통일 원리로 언명했다. 그의 Essai de cosmologie (1750)에서 Maupertuis는 이 “자연의 경제” 원리를 신의 존재의 증거로 호소하며, 그것이 “가장 높은 완전성의 일반 원리로 물리 현상을 조절하려는 신의 의도”를 보여 준다고 주장했다. 최소 작용 원리의 정식화에서 Maupertuis, Euler, Lagrange의 역할에 대한 역사적 관점은 [28]을 보라.
반사에서 입사각은 반사각과 같다. 굴절은 Snell의 법칙으로 기술된다. 빛이 한 매질에서 다른 매질로 지나갈 때, 경계면의 법선에 대해 만든 각의 사인의 비는 매질 굴절률 비의 역이다. 굴절률은 진공에서 빛의 속도와 매질에서 빛의 속도의 비이다.
여기서 우리는 함수 정의를 만들고 있다. 정의는 임의로 고른 형식 매개변수에 대한 함수값을 지정한다. 형식 매개변수의 이름은, 새 이름이 정의 안의 다른 어떤 기호와 충돌하지 않는 한, 바꾸어도 된다. 예를 들어 다음 정의는 정확히 같은 자유 입자 라그랑지언을 지정한다.
라그랑지언은 형식적으로 국소 튜플의 함수이지만, 어떤 특정 라그랑지언도 국소 튜플의 유한한 초기 조각에만 의존한다. 우리는 함수가 의존하는 원소를 포함하는 국소 튜플 초기 조각의 원소에 이름을 명시적으로 선언하여 국소 튜플의 함수를 정의한다.
우리는 국소 튜플을 복합 자료 구조로 나타내며, 그 성분은 시간, 일반화 좌표, 일반화 속도, 그리고 가능하면 더 높은 도함수이다. 이 구조에 성분을 넣고 꺼내는 세부에 시달리고 싶지 않으므로, 이를 하는 유틸리티를 제공한다.
주의하라. /q/의 정의에 있는 /x/는 위에서 자유 입자 라그랑지언의 정의에서 형식 매개변수로 쓰인 /x/와 같지 않다. 알파벳의 글자는 한정되어 있어 재사용할 수밖에 없다. 기호에 새 의미가 주어지는 곳을 주의하여 표시할 것이다.
좌표 또는 속도 성분의 튜플은 절차 up으로 만든다. 튜플 q의 성분 i는 (ref q i)이다. 모든 인덱싱은 0부터 시작한다. 단어 up은 수학 표기에서 이 성분이 위첨자로 번호 매겨짐을 상기시키기 위함이다. 아래첨자로 번호 매겨지는 down 튜플도 있다. 표기에 관한 부록을 보라.
생성자 up은 또한 시간, 좌표, 속도를 국소 튜플을 나타내는 자료 구조로 포장하는 데 쓰인다. 선택자 time, coordinate, velocity는 국소 구조에서 적절한 조각을 추출한다. 절차 time은 절차 (component 0)과 같고, 비슷하게 coordinate는 (component 1), velocity는 (component 2)이다.
함수의 도함수는 함수를 낸다. 예를 들어 ((D cube) 2) => 12이고 ((D cube) 'a) => (* 3 (expt a 2))이다.
Γ는 임의로 긴 국소 튜플을 만들지만, 우리의 절차 Gamma는 기본값으로 처음 세 원소만 만든다. 더 긴 국소 튜플이 필요하면 Gamma에 필요한 튜플의 길이를 추가 인수로 줄 수 있다.
우리 체계에서 산술 연산자는 수치값뿐 아니라 기호 표현식에도 제네릭하다. 산술 절차는 수 또는 표현식과 균일하게 일할 수 있다. 예를 들어 절차 (define (cube x) (* x x x))가 주어지면 수에 대한 값 (cube 2) => 8 또는 리터럴 기호에 대한 (cube 'a) => (* a a a)를 얻을 수 있다.
매우 복잡한 표현식에서는 Scheme의 전위 표기가 종종 더 낫지만, 단순화는 거의 항상 유용하다. 단순화와 중위 표시의 기능을 분리할 수 있다. 나중에 이 예를 볼 것이다.
Scmutils는 다양한 수치 적분 절차를 포함한다. 이 절의 예는 상대 오차 허용 10−10의 Euler–MacLaurin 공식의 유리함수 외삽으로 계산되었다.
실제 물리 상황에서는 이 양들에 단위를 지정해야 하겠지만, 이 예시에서는 지정하지 않은 채로 둔다.
여기서는 매개변수를 지정하는 데 소수점 있는 숫자를 쓴다. 이는 표현을 부동소수점으로 강제하며, 수치 계산에 효율적이다. 기호 대수를 하려면 수가 정확한 정수 또는 유리 분수여서 표현식을 신뢰성 있게 기약으로 줄일 수 있는 것이 필수이다. 그런 수는 소수점 없이 지정한다.
속도의 제곱 크기는
, 곧 속도와 그 자신의 벡터 내적이므로, 간단히 v/2 = /v · /v/로 쓴다.
우리가 함수에 대해 산술을 하고 있음에 유의하라. 같은 유형(같은 정의역과 치역)의 두 함수의 결합이 같은 정의역 위에서 인수 함수의 값을 치역에서 결합하는 함수가 되도록 산술 연산을 확장한다. 예를 들어 f/와 /g/가 /t/의 함수이면 /fg/는 함수 /t ↦ f/(/t)/g/(t)이다. 함수의 상수배는 각 인수에 대해 값이 상수 곱하기 그 함수의 값인 함수이다. cf/는 함수 /t ↦ cf/(/t)이다.
우리가 절차를 더하고 있음에 유의하라. 산술 연산을 함수로 확장한 것에 나란히, 산술 연산은 호환되는 절차로 확장된다.
minimize의 인수는 문제의 일변수 함수를 구현하는 절차, 그리고 탐색할 영역의 하한과 상한이다. Scmutils는 수치 최소화 방법의 선택을 포함하며, 여기서 쓰인 것은 오차 허용 10−5의 Brent 알고리즘이다. minimize가 돌려주는 값은 세 수의 목록이다. 첫째는 최솟값이 일어난 인수, 둘째는 얻은 최솟값, 셋째는 최솟값을 얻는 데 필요한 최소화 알고리즘의 반복 횟수이다.
그렇다, /-1.5987211554602254e-14/는 최소화기가 요구하는 허용에 대해 영이다. 그리고 /435.0000000000237/은 앞에서 얻은 /435/와 같다고 주장할 수 있다.
그런 매개변수 근사 궤적 집합을 만드는 좋은 방법은 많다. 스플라인이나 고차 보간 다항식을 쓸 수 있고, Chebyshev 다항식을 쓸 수 있고, 푸리에 성분을 쓸 수 있다. 선택은 근사하고 싶은 궤적의 종류에 의존한다.
여기 make-path를 구현하는 한 방법이 있다.
(define (make-path t0 q0 t1 q1 qs)
(let ((n (length qs)))
 (let ((ts (linear-interpolants t0 t1 n)))
   (Lagrange-interpolation-function
    (append (list q0) qs (list q1))
    (append (list t0) ts (list t1))))))
절차 linear-interpolants는 처음 두 인수를 선형 보간하는 원소의 목록을 만든다. 여기서 이 절차를 써서 ts를 지정한다. ts는 경로가 지정될 t0과 t1 사이의 n개의 균등 간격 중간 시각이다. 조정되는 매개변수 qs는 이 중간 시각에서의 위치이다. 절차 Lagrange-interpolation-function은 값의 목록과 시각의 목록을 받아 이 점을 지나는 Lagrange 보간 다항식을 계산하는 절차를 만든다.
여기서 쓰인 최소화기는 Nelder–Mead 내리막 심플렉스 방법이다. 수치 절차에서 늘 그렇듯, nelder-mead 절차의 인터페이스는 복잡하며, 사용자가 오차를 효과적으로 제어하게 하는 선택적 매개변수가 많다. 이 제시에서는 nelder-mead를 더 맛좋은 multidimensional-minimize로 감싸 특수화했다. 불행히도, 언젠가 복잡한 수치 절차와 함께 사는 법을 배워야 할 것이다.
성분 구조의 제곱은 개별 성분 제곱의 합으로 정의된다.
관례로, 이름 붙은 상수는 콜론으로 시작하는 이름을 가진다. :pi와 :-pi라는 이름의 상수는 그 이름에서 기대하는 것이다.
구조화된 인수를 받는 함수의 도함수 또는 편미분은 같은 수와 유형의 인수를 받는 새 함수이다. 이 새 함수의 치역은 그 자체로, 함수가 미분되는 인수와 같은 수의 성분을 가진 구조이다. 더 자세한 것은 표기에 관한 부록을 보라.
이 논증을 더 정밀하게 만들려면 주의 깊은 해석이 필요하다.
변분 연산자 δη/는, 바로 뒤따르는 함수에 작용한다는 점에서 도함수 연산자와 같다. /δηf[/q/] = (δηf)[/q/].
g/의 정의를 분리한다. /δηg[/q/]에서 g[/q/] 자리에 Dq/를 치환할 수 없는 것은 /δη/가 /g[/q/]가 아니라 /g/에 적용되기 때문이다.
리터럴 함수의 유형은 함수 시그니처로 기술된다. 기본 함수 시그니처는 (-> Real Real)로, 실수 인수의 실숫값 함수를 나타낸다. 이 경우 F는 자유도의 수가 지정되지 않은, 라그랑지언처럼 생긴 함수로 선언된다. 함수 시그니처에 대한 더 많은 정보는 표기에 관한 부록을 보라.
여러 인수의 함수는 그 인수의 up 튜플의 함수로 여겨진다. 따라서 여러 인수의 함수의 도함수는 각 인수에 대한 그 함수의 편미분의 down 튜플이다. 따라서 라그랑지언 /L/의 경우,
국소 튜플의 성분에 이름을 붙이는 정의를 쓸 때, 이 성분들이 시간, 위치, 속도 성분으로 묶임을 그룹 사이에 세미콜론을 두어 나타낸다.
기호
는 단지 연상 기호일 뿐이며, θ 위의 점은 미분을 나타내지 않는다. /L/을 정의하기 위해 다음처럼 쓸 수도 있었을 것이다.
. 그러나 점 찍힌 기호를 써서,
와 같은 형식 매개변수에 맞는 인수가 /θ/와 같은 각의 변화율임을 상기시킨다.
전통 표기에서 이 방정식은 다음과 같이 읽힌다.
Lagrange-equations 절차는 (partial 1)과 (partial 2) 연산을 쓰며, 이는 둘째와 셋째 인수 위치(인덱스 1과 2를 가진 것)에 대한 편미분 연산자를 구현한다.
각 자유도에 대해 라그랑주 방정식이 하나 있다. 경로가 실현 가능하면 모든 방정식의 잔차는 영이다. 잔차는 down 튜플로 배열되는데, 그들이 up 튜플을 받는 인수 자리에 대한 라그랑지언의 도함수에서 나오기 때문이다. 표기에 관한 부록을 보라.
이계 도함수가 도함수 연산자의 제곱 (expt D 2)로 표시됨에 주목하라. Scmutils의 산술 연산은 함수뿐 아니라 연산자에도 확장된다.
/x/와 /v/는 라그랑지언의 형식 매개변수일 뿐임을 기억하라. 이 /x/는 유도에서 앞에서 쓴 경로 /x/가 아니며, 다만 특정 시각에서 그 경로의 값일 수는 있다.
함수에 쓰이지 않는 추가 인수를 언제나 줄 수 있어, 같은 모양의 다른 함수와 대수적으로 결합할 수 있다.
William Rowan Hamilton은 1834–1835년에 시간에 무관한 계에 대한 근본 변분 원리를 정식화했다. Jacobi는 이 원리에 “Hamilton의 원리”라는 이름을 주었다. 일반적인 비정상 구속조건을 받는 계에 대해 Hamilton의 원리는 1848년 Ostrogradsky가 조사했고, 러시아 문헌에서 Hamilton의 원리는 흔히 Hamilton–Ostrogradsky 원리라 불린다.
Hamilton (1805–1865)은 뛰어난 수학자였다. Fermat의 원리에 기초한 기하광학에 대한 그의 초기 연구는 매우 인상적이어서, 그는 아직 학부생일 때 Trinity College의 천문학 교수이자 Ireland 왕립 천문학자로 선출되었다. 그는 두 기념비적 수학 저작을 냈다. 사원수의 발견은 추상 대수를 되살렸고 물리학에서 벡터 기법의 발전을 촉발했다. 그의 1835년 회고 “On a General Method in Dynamics”는 변분 역학을 단단한 발판 위에 두어, 100년 전 Maupertuis가 모호하게 말한 최소 작용 원리에 마침내 실체를 주었다. Hamilton은 또한 시를 썼고 Wordsworth와 폭넓은 서신을 주고받았으며, Wordsworth는 그에게 시를 쓰기보다 수학을 쓰는 데 힘을 쏟으라고 조언했다.
근본 변분 원리의 정식화에 더하여, Hamilton은 또한 기하광학과 역학 사이의 유비를 강조했고, (앞서 Lagrange와 Cauchy가 도입한) 운동량 변수의 중요성을 강조하여 3장에서 논의하는 역학의 “정준” 형식으로 이끌었다.
튜플에 적용될 때 square는 튜플 성분 제곱의 합을 뜻한다.
여기 TEX 마법을 알아주기를 바란다. 캐럿, 밑줄, 그리스 글자 이름, 그리고 문자 “dot”으로 끝나는 이름을 가진 기호는 show-expression에 의해 대응하는 TEX 표현식으로 변환된다.
우리는 강체 구속조건이 있는 계에 대한 뉴턴 절차를 단순히 받아들이고 동등한 라그랑지언을 찾는다. 물론 실제 물체는 결코 참으로 강체가 아니므로, 그들을 참으로 강체인 것처럼 다루려면 어떤 상세한 근사가 이루어져야 하는지 궁금할 수 있다. 예를 들어 더 만족스러운 접근은 강체 거리 구속조건을 매우 뻣뻣한 용수철로 바꾸는 것일 것이다. 그러면 라그랑지언을 즉시 L = T − /V/로 쓸 수 있고, 강체 구속조건이 있는 계에 대한 뉴턴 절차를 근사로서 /유도/할 수 있어야 한다. 그러나 이는 이 단계에서 하기에는 너무 복잡하므로, 우리는 뉴턴식 이상화를 받아들인다.
이 라그랑지언은 순전히 형식적이며 구속력의 모형을 나타내지 않는다. 특히, 구속조건 항이 구속조건이 정확히 만족될 때 최솟값을 갖는 퍼텐셜 에너지로 더해지지 않음에 유의하라. 오히려 라그랑지언의 구속조건 항은 구속조건이 만족될 때 영이고, 입자 사이 거리가 구속 거리보다 큰지 작은지에 따라 양이거나 음일 수 있다.
전형적으로 /x/의 성분 수는 /q/의 성분 수와 /c/의 성분 수의 합과 같다. 버팀대를 하나 더하면 자유도 하나가 제거되고 거리 구속조건이 하나 더해진다. 그러나 버팀대 하나를 더하는 것이 하나보다 많은 자유도를 제거할 수 있는 특이 경우가 있다. 여기서는 특이 경우를 고려하지 않는다.
예를 들어 세 인수의 함수 g/를 생각하고, /g/0(/x, y) = g/(/x, y, 0)을 만족하는 두 인수의 함수 g/0이라 하자. 그러면 (∂0/g/0)(/x, y) = (∂0/g/)(x, y, 0)이다. 인수에 값을 치환하는 것은 다른 인수에 대한 편미분을 취하는 것과 교환된다. q/에 대한 라그랑주 방정식을 유도할 때 라그랑지언에서 /c = /l/과
으로 둘 수 있으나, /c/에 연관된 라그랑주 방정식을 유도할 때는 그렇게 할 수 없다. 그 인수에 대해 미분해야 하기 때문이다.
Rz/(/α)는 인수를 ẑ 축 둘레로 각 /α/만큼 회전시키는 함수를 내고, /Ry/도 비슷하다.
Γ[/q/](t)의 값과 같은 튜플 구조의 성분은 선택 함수로 고를 수 있다. /Ii/는 튜플에서 인덱스 /i/인 원소를 얻는다.
좌표가 잉여이면 일반적으로 최고차 도함수에 대해 풀 수 없다. 그러나 비잉여 좌표로 변환할 수 있고, 비잉여 좌표에서 초기값 문제를 풀 수 있으며, 비잉여 좌표에서 잉여 좌표를 구성할 수 있으므로, 일반적으로 잉여 좌표에 대한 초기값 문제를 풀 수 있다. 유일한 문제는 임의의 초기조건을 지정할 수 없다는 것이다. 초기조건은 구속조건과 부합해야 한다.
이 행렬을 역변환할 수 없게 만드는 특이점을 만날 수 있으나, 실제 계에서 이 특이점은 고립되어 있으며 좌표를 바꾸어 피할 수 있다.
시간, 좌표, 속도에 의존하는 라그랑지언에 대해 상태는 시간, 좌표, 속도로 지정된다. 그러나 라그랑지언이 국소 튜플의 처음 네 성분(시간, 좌표, 속도, 가속도)에 의존하면 계의 상태는 국소 튜플의 처음 다섯 성분으로 지정된다.
절차 solve-linear-left는 둘째 인수에 첫째 인수의 역을 왼쪽에서 곱한다. 따라서 u = Mv/이면 /v = /M/−1/u/이고, (solve-linear-left M u)는 v를 만든다.
Scmutils 체계는 이 인터페이스를 통해 접근할 수 있는 다양한 수치 적분 루틴을 제공한다. 여기에는 품질 제어 Runge–Kutta와 Bulirsch–Stoer가 포함된다. 기본 적분 방법은 Bulirsch–Stoer이다.
절차 state-advancer는 상태-도함수 절차를 처음 만날 때 자동으로 컴파일한다. 새 상태 도함수가 처음 쓰일 때는 컴파일이 일어나는 동안 지연이 있다.
결과는 절차 frame이 만든 플롯 창에 그려지며, 인수 xmin, xmax, ymin, ymax는 플롯 영역의 한계를 지정한다. 점은 절차 plot-point로 플롯에 더해지며, 플롯 창과 그릴 점의 가로좌표와 세로좌표를 받는다.
절차 principal-value는 각을 표준 구간으로 줄이는 데 쓰인다. principal-value의 인수는 원을 자를 점이다. 따라서 (principal-value :pi)는 각 θ/를 구간 −/π ≤ θ < /π./로 줄이는 절차이다.
더 오래된 문헌에서 보존량은 때로 /제1적분(first integrals)/이라 불린다.
일반화 운동량의 성분은 아래첨자로, 일반화 좌표의 성분은 위첨자로 나타냄에 주목하라. 이 관례는 텐서 대수에서 흔히 쓰이는 것과 부합하며, 복잡한 문제를 풀어 나갈 때 때로 도움이 된다.
예를 들어, 전시간 미분만큼만 다른 동등한 라그랑지언을 구성할 수 있다. 이 라그랑지언의 운동량 상태 함수는 다르다.
일반적으로 물리계의 보존량은, 대칭이 드러나는 좌표계를 찾을 수 있는지와 무관하게, 연속 대칭에 연관된다. 이 강력한 개념은 형식화되었고 보존 법칙과 대칭을 잇는 정리는 20세기 초에 Noether가 증명했다. Noether의 정리에 관한 1.8.5절을 보라.
에너지 상태 함수의 부호는 관례의 문제이다.
전시간 미분만큼만 다른 동등한 라그랑지언을 구성할 수 있다. 이 라그랑지언의 에너지 상태 함수는 다르다.
함수 f/가 차수 /n/으로 동차인 것은 /f/(/ax) = anf/(/x)일 때 그리고 그때뿐이다. Euler의 정리는 f/가 차수 /n/의 동차 함수이면 /Df/(/x)/x/ = nf/(/x)라고 말한다. 증명은 다음과 같다. gx/(/a) = f/(/ax)라 하자. 그러면 Dgx/(/a) = Df/(/ax)/x/이다. 그러나 동차성의 정의에 의해 gx/(/a) = anf/(/x)이다. 따라서 Dgx/(/a) = na//n/−1/f/(/x)이다. 이들을 등치하면 Df/(/ax)/x/ = na//n/−1/f/(/x)를 찾는다. a = 1로 특수화하면 요구된 Df/(/x)/x/ = nf/(/x)를 얻는다.
전통적으로 Jacobi 상수는 CJ = −2/ℰ/로 정의된다.
전시간 미분은 실수 인수에 대한 도함수와 같아서 구조를 만들지 않으므로, 구조를 만드는 도함수와 교환될 수 있다. 그러나 주의하라. 다른 이유로 어떤 도함수와는 교환되지 않을 수 있다. 예를 들어
는
와 같지만,
는
와 같지 않다. 이유는
가 속도에 의존하지 않으나
는 의존하기 때문이다.
절차 =Rx=의 정의는
(define ((Rx angle) q)
  (let ((ca (cos angle))
        (sa (sin angle)))
    (let ((x (ref q 0))
          (y (ref q 1))
          (z (ref q 2)))
      (up x
          (- (* ca y) (* sa z))
          (+ (* sa y) (* ca z))))))
=Ry=와 =Rz=의 정의는 비슷하다. 각주 69를 보라.
국소 튜플 함수 /f/는 국소 튜플 함수
와 같으며, 여기서
이다. 다른 한편 경로 함수
와 경로 함수
는 반드시 같지는 않은데,
가 기본값으로 제공되는 것보다 더 많은 국소 튜플 성분을 요구할 수 있기 때문이다. 예를 들어 라그랑주 방정식은 가속도뿐 아니라 시간, 좌표, 속도도 포함한다. Γ[/q/]가 적절한 수의 성분으로 확장되면 둘은 동등하다. (각주 90을 보라.)
이 F->C는 46쪽에 도입된 코드보다 더 일반적이어서, 필요하면 국소 튜플의 고차 도함수 변환 계산을 허용한다.
이를 작동하게 하려고 Gamma 또한, 시간, 좌표, 속도에 의존하는 라그랑지언에 필요한 것보다 더 많은 국소 튜플 원소를 만들도록 확장된다. 여기서 Gamma는 보통보다 인수를 하나 더 받는다. 이 선택적 인수는 필요한 국소 튜플 초기 조각의 길이를 준다. 기본 길이는 3으로, 속도까지 포함하는 국소 튜플 성분을 준다.
임의의 허용되는 변분이 주어지면, 특정 시간 구간을 강조하는 범프 함수(bump function)를 그 변분에 곱하여 다른 허용되는 변분을 만들 수 있다.
우리는 시간의 두 튜플값 함수가, 각 순간에 튜플의 내적이 영이면 직교한다고 본다. 비슷하게, 각 순간에 튜플 하나가 다른 것의 스칼라 배수이면 튜플값 함수는 평행하다고 여긴다. 스칼라 배수는 일반적으로 시간의 함수이다.
오일러–라그랑주 연산자
는 다음 성질을 가짐을 상기하라.
이 구속조건은 강체계에 L = T − /V/를 쓸 수 있음을 보인 데 쓰인 것과 같은 꼴이다. 여기서는 더 일반적인 구속조건 집합의 특정 예이다.
실제로, 뉴턴 구속력 논의에서처럼 구속조건 방정식을 척도화했다면 /λ/를 구속력 /F/의 크기와 동일시할 수 있었을 것이다. 그러나 /λ/는 일반적으로 구속력과 관련되지만 그 가운데 하나는 아닐 것이다. 일을 인위적으로 예쁘게 만들려 하기보다, 자연스럽게 나타난 대로 척도를 남겨 두기로 했다.
2장에서 회전 운동 에너지를 계산하는 법을 보겠지만, 지금은 답이
이다.